


GO2
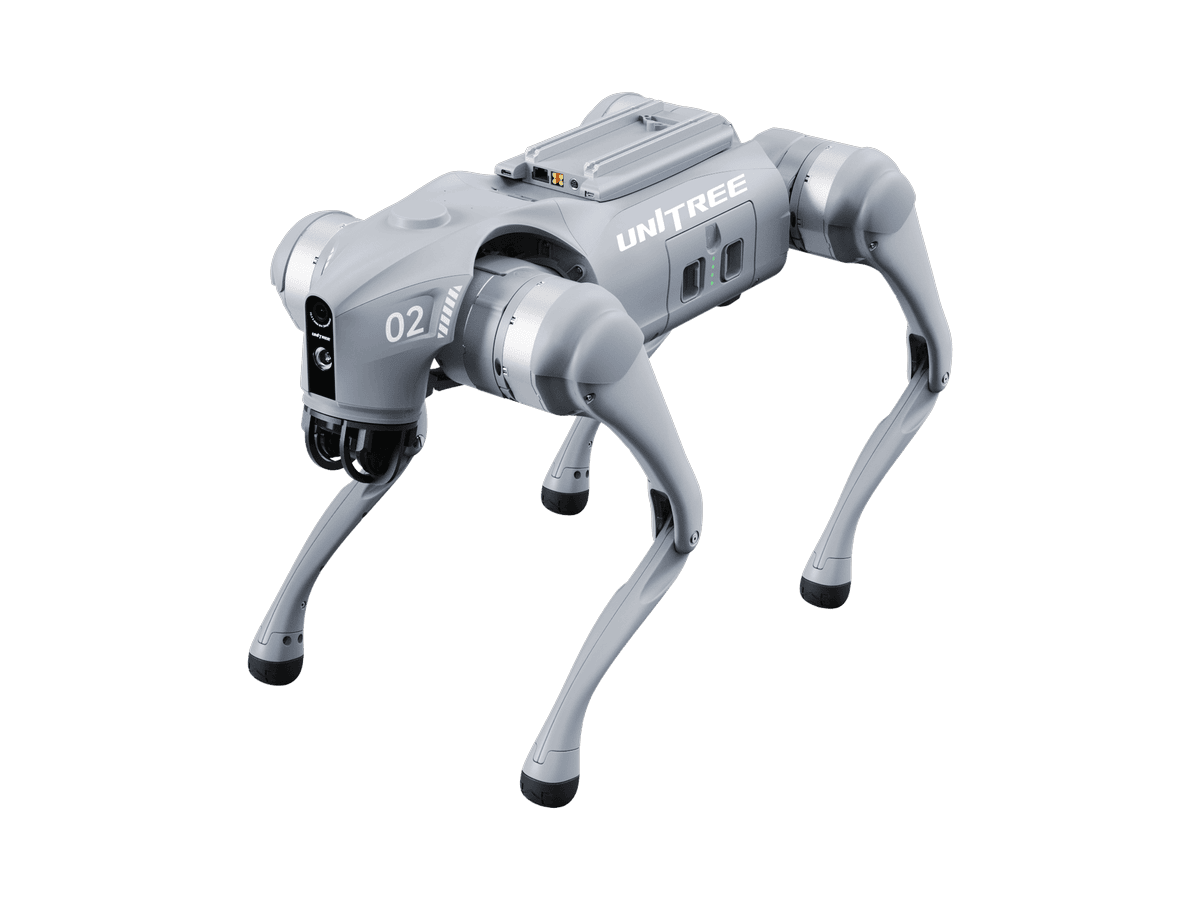
研究・教育・試作や検証を手頃な価格で始められる小型の四足歩行ロボットです。約15kg の扱いやすい本体に、全方位を捉える 4D LiDAR L2 と AI による歩行制御を備えています。
派遣・借りる
お問い合わせ
購入
別途お見積もり
CASE STUDIES
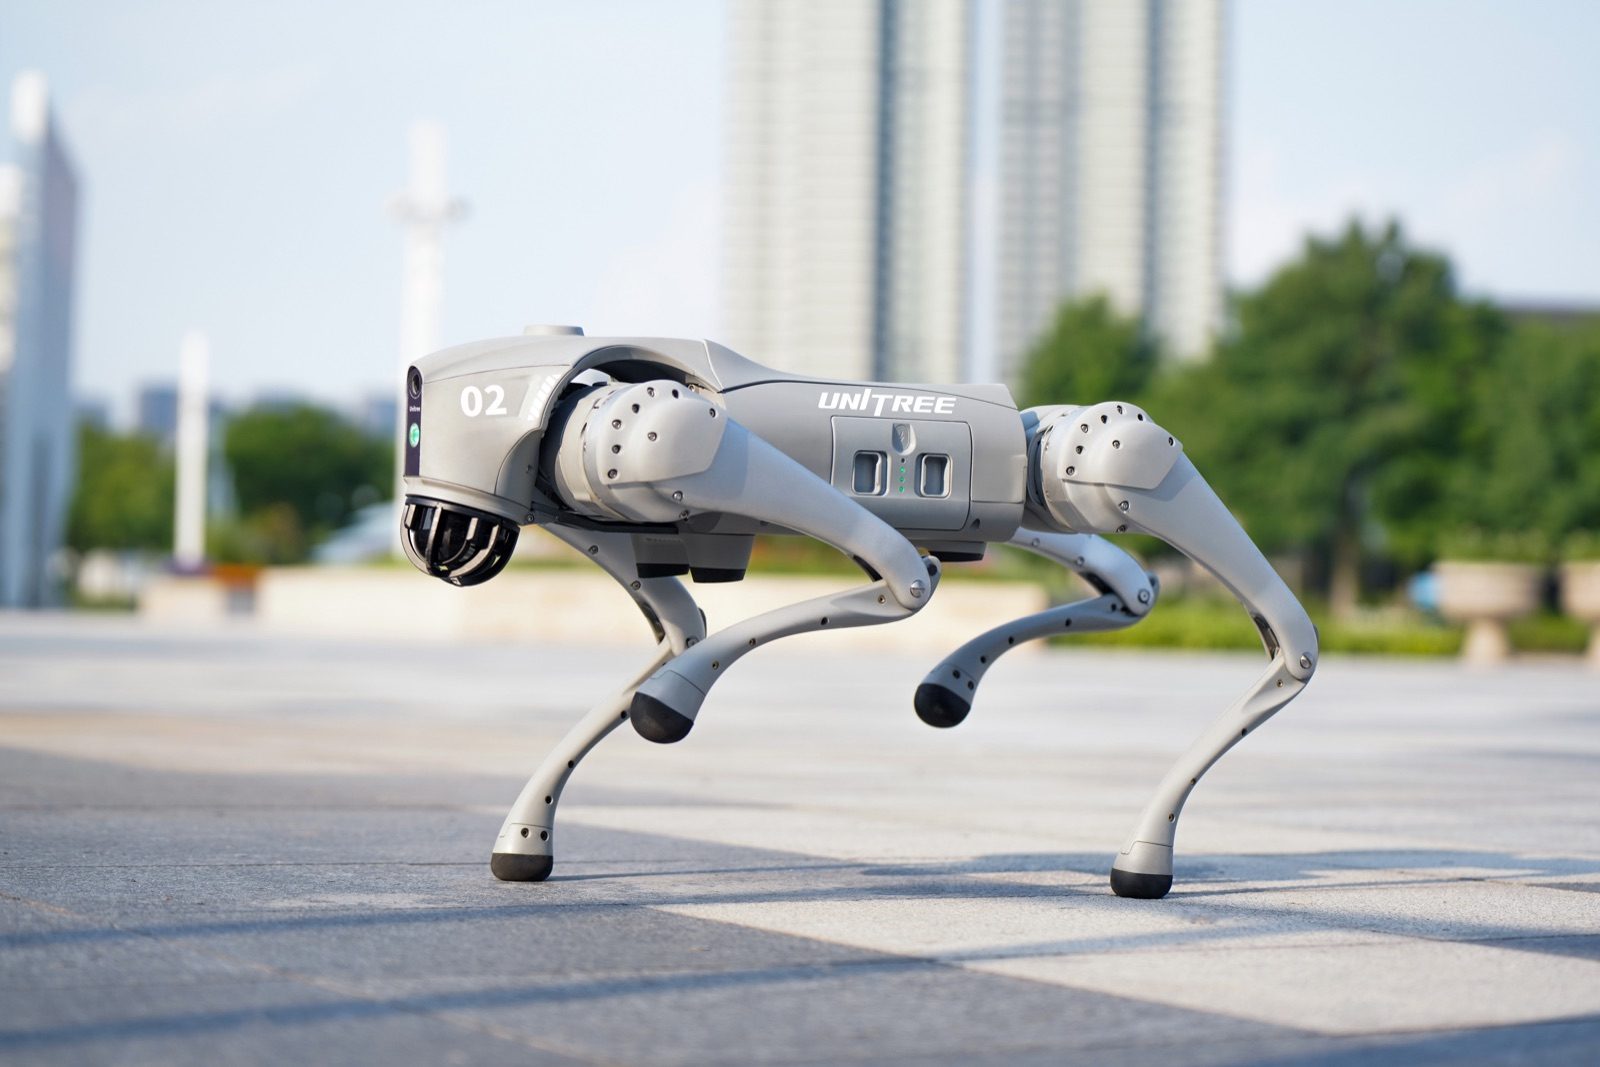
専用アプリの高画質な遠隔モニタリングや自律経路の指定と組み合わせ、敷地内の夜間巡回や設備点検をこなします。
STRENGTHS
Unitree GO2 の強み
GO2 が研究機関・教育機関、そして試作や検証の現場で選ばれている理由を整理します。
入手しやすい価格と14構成
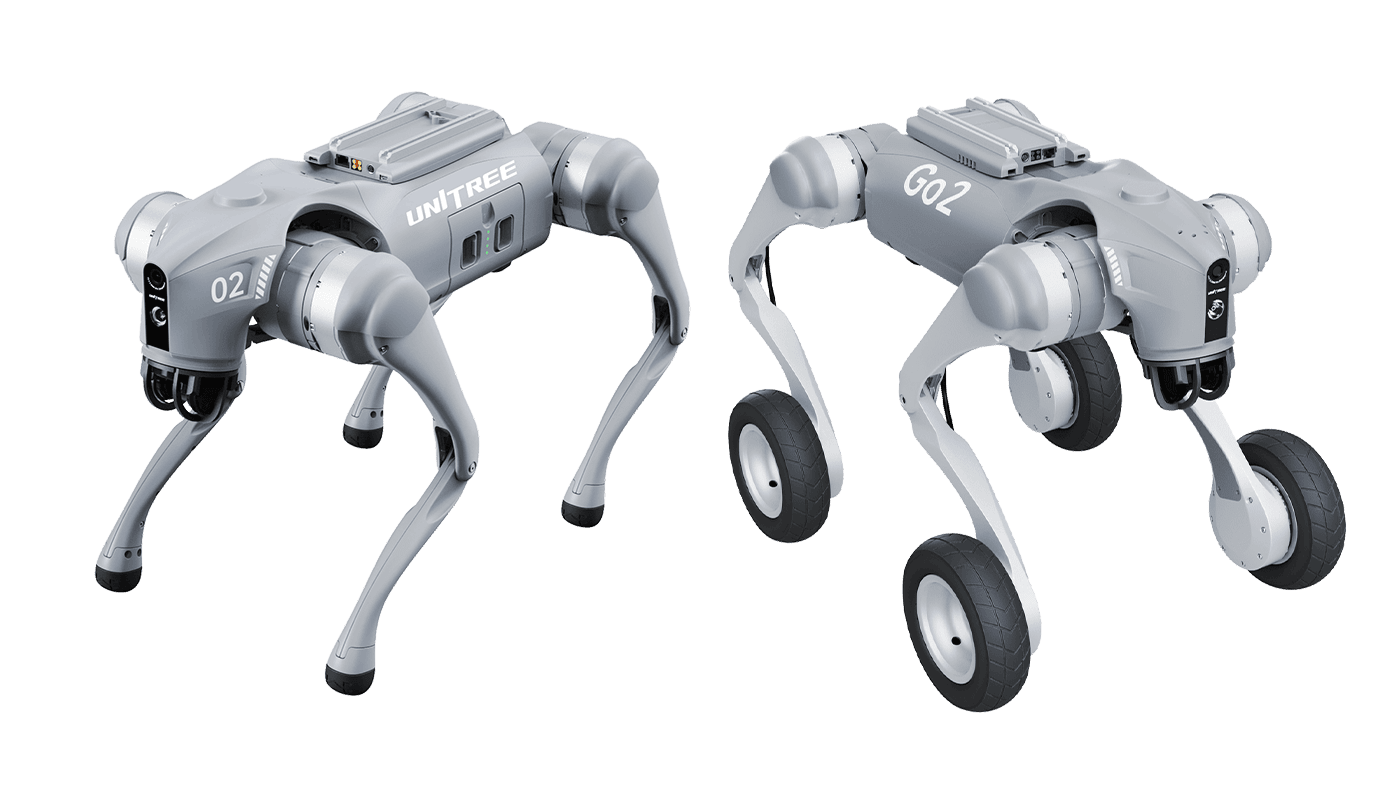
GO2 は、Unitree の4足歩行ロボットの中でも比較的手頃な価格帯のモデルです。脚式の GO2 X/GO2 EDU U1〜U7(8構成)と、車輪脚式の GO2W U1〜U6(6構成)の合計14構成が用意されているため、教育・研究・パフォーマンス・機能の作り込み・物流補助のいずれの目的でも、必要な性能だけを選んで導入できます。
導入しやすい高性能な四足歩行ロボットとして、教育・研究や、試作・検証の現場で検討しやすいモデルです。
4D LiDAR L2 で全方位を認識
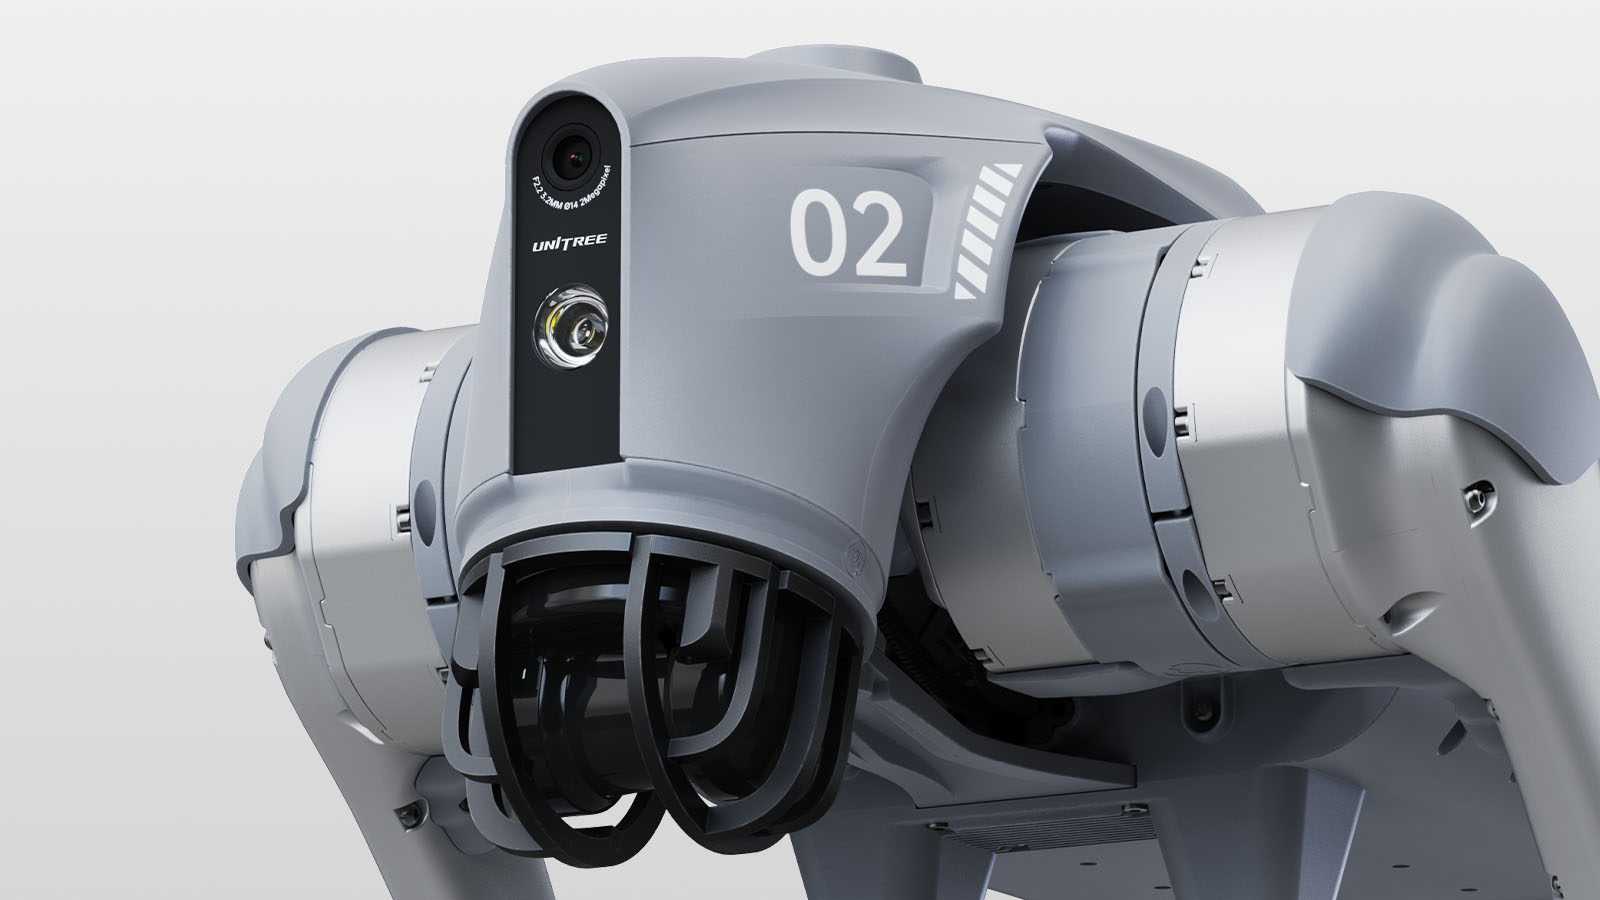
GO2 には、全方位を捉える 4D LiDAR L2 を、Unitree が自社開発して搭載しています。360°×96° の半球状の広い視野と、最小検知距離0.05m を両立し、周囲を捉える性能をおよそ200%引き上げる設計です。近距離や暗い場所も含めて全方位を捉えるこのセンサーを、全構成に標準で搭載しています。
研究や産業の現場向けには、追加 LiDAR として Livox MID-360 または Hesai XT16 を搭載できます。自己位置の把握と地図作成の精度や、読み取りの細かさ・届く距離を大きく広げたい現場で役立ちます。
頭部のセンサーには Intel RealSense D435i を全構成に標準で搭載しており、色と距離を同時に捉える認識が必要な研究テーマにも、初期構成のまま対応できます。専用アプリでは、取得した立体的な空間データ(点群)をその場で表示・記録でき、屋内・屋外のどちらでも立体的な地図づくりが行えます。
シミュレーション学習で鍛えた歩行エンジン
GO2 の歩行制御は、シミュレーション上で繰り返し学習させて鍛えた歩行エンジンで動いています。高度な AI の動作モードを備えており、逆立ち歩行・自動での起き上がり・障害物の乗り越えといった、これまでの脚の制御では難しかった動作を、標準の動作として利用できます。平地での最高速度は約13 km/h(約3.7 m/s)に達し、Rage Mode なら最大約5 m/s までの高速走行も想定できます。
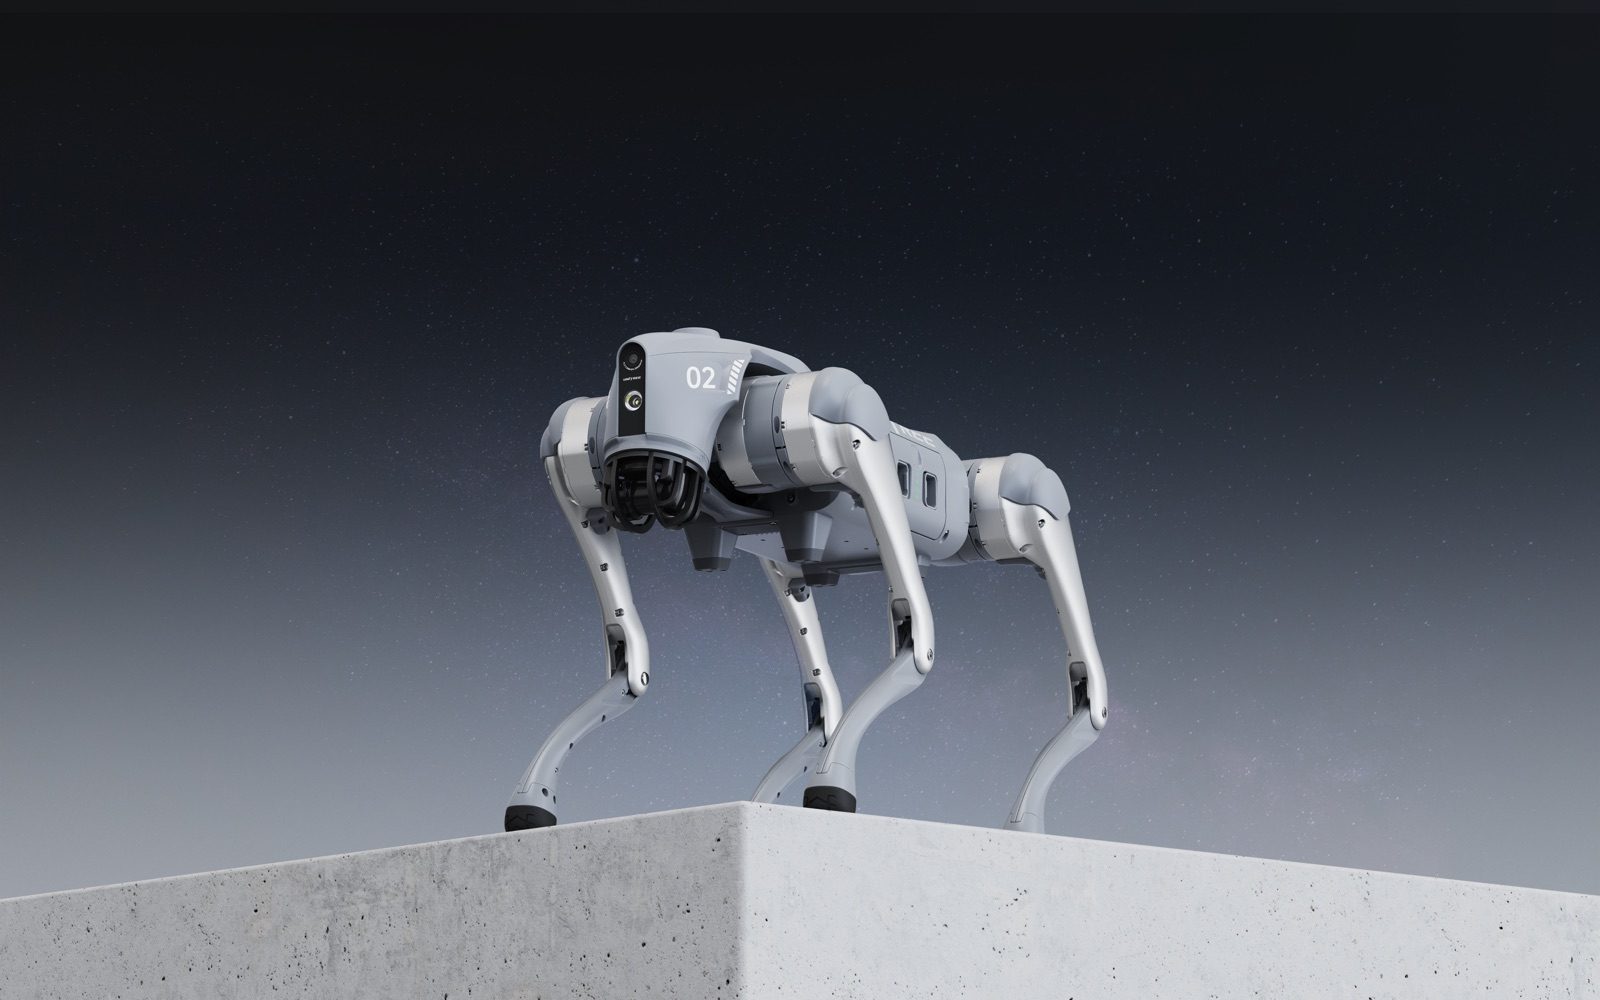
Rage Mode(GO2 EDU 構成)
GO2 EDU 構成では、関節モーターの性能を最大限に引き出す Rage Mode を利用できます。最大速度約5 m/s、乗り越えられる最大段差16cm、登坂角40° を発揮し、複雑な地形でも俊敏に動きます。膝関節最大トルクは約45 N·m、関節モーターを12セット搭載しています。Rage Mode は、研究・試作・検証やパフォーマンス用途で動作の幅を広げたい場合に役立ちます。
最大速度
約5 m/s
最大段差
16cm
登坂角
40°
膝関節最大トルク
約45 N·m
関節モーター
12セット
人を追いかける追従機能 ISS 2.0
GO2(脚式)には、離れた場所から人やリーダーを自動で追いかける追従機能 ISS 2.0 を搭載しています。前の世代から位置をとらえる精度がおよそ50%向上し、30m を超える距離でも追従できます。リーダーへの追従、現場の巡回、撮影スタッフへの帯同などで活用されています。
GO2W(車輪脚式)は、車輪を活かした平坦路の走行効率を重視したモデルで、物流補助・平坦路走行・教育用途に向いた仕様です。人やリーダーを追いかける用途には、ISS 2.0 を備えた GO2(脚式)が適しています。
AI を本体で動かせる演算モジュール
GO2 EDU 構成では、AI を動かす処理能力を持つ演算モジュールを標準で搭載しています。自分で作った AI や学習済みの動作プログラムを、本体の上でそのまま動かしたいときに役立ちます。数字(TOPS)はそのまま AI を動かす処理能力の大きさを表します。AI の判断処理を本体側で行えるため、通信が不安定な屋外・地下・トンネルなどでも、クラウドに頼りすぎない構成を検討できます。
GO2 EDU 構成
構成により 40 TOPS または 100 TOPS の NVIDIA Jetson Orin を標準搭載
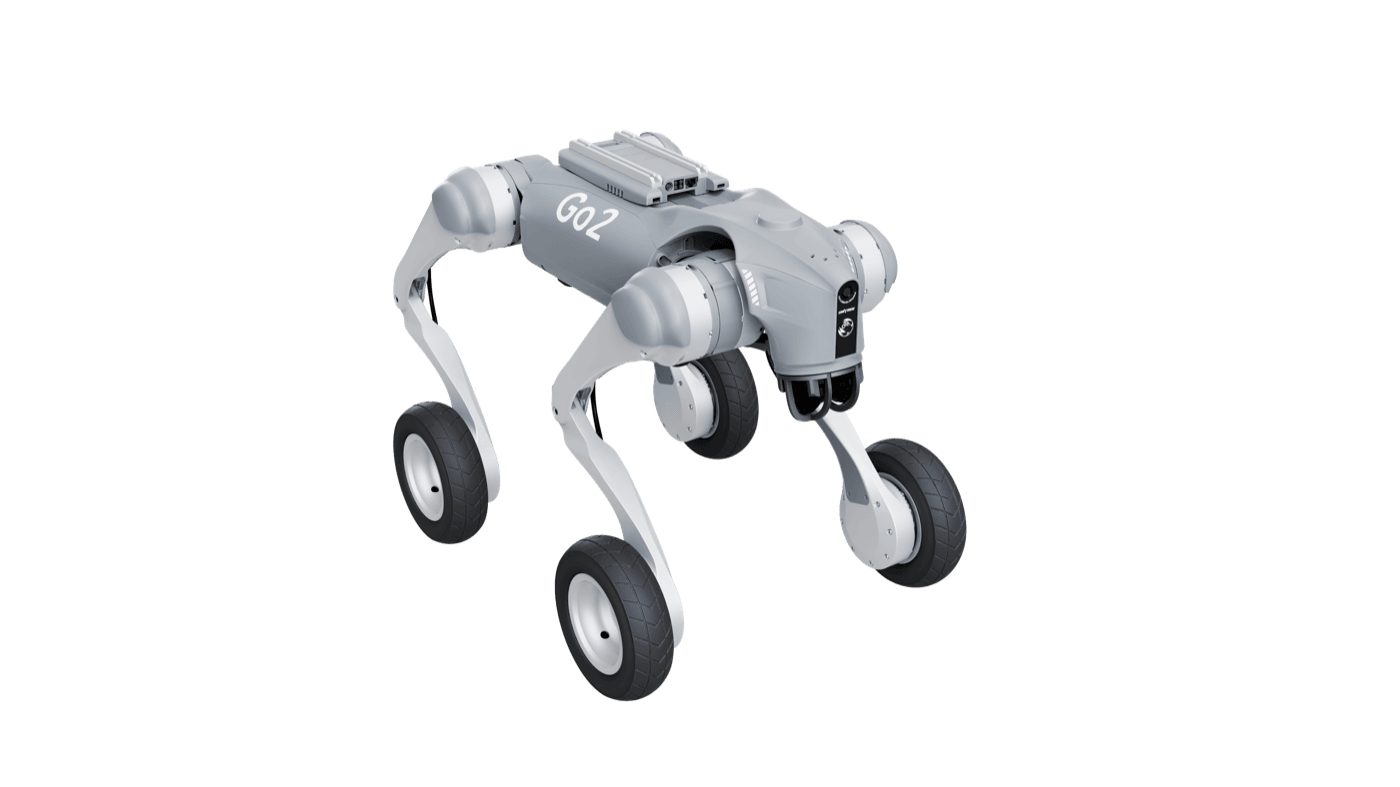
GO2W:車輪脚式モデルで全地形・長距離・物流補助
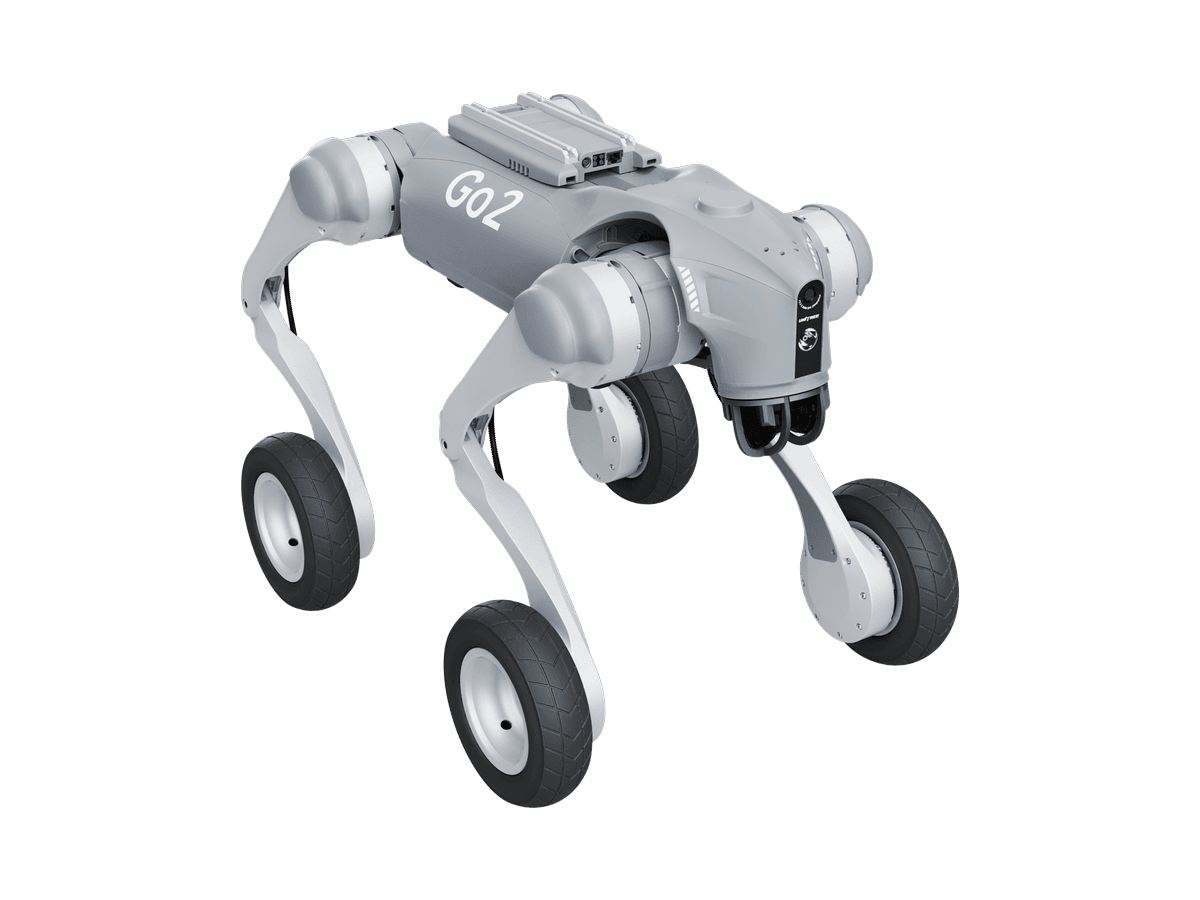
GO2W(GO2W U1〜U6)は、GO2 とは別系統の車輪脚式専用モデルです。さまざまな地形を走り抜けるために設計され、車輪に組み込んだモーターと7インチの空気入りタイヤを備えることで、平坦路での移動効率と段差の乗り越えを両立します。およそ70cm の段差を乗り越える力や、立ち上がった姿勢から広い視野を確保できる仕組みなど、車輪脚式ならではの走行性能が特徴です。
平坦路での物流補助・倉庫運用・教育用途では GO2W、ダンスや高度な動作・追従が必要なら GO2 をお選びください。
立位寸法
GO2:70×31×40cm / GO2W:70×43×50cm
重量
GO2:約15kg / GO2W:約18kg
自由度
GO2:12 / GO2W:16
最大単一段差
GO2:約16cm / GO2W:70cm(=0.7m)
可搬
GO2:約8kg(最大12kg)/ GO2W:約3kg
最大速度
GO2:0〜3.7 m/s(最大約5)/ GO2W:0〜2.5 m/s
登坂角
GO2:40° / GO2W:35°
追従機能 ISS 2.0
GO2:あり / GO2W:なし
SPECS
詳細スペック
GO2 は 脚式の GO2 X/GO2 EDU U1〜U7(8構成)と、車輪脚式の GO2W U1〜U6(6構成)の合計14構成 に分かれます。脚式は教育・研究・試作や検証・機能の作り込み・パフォーマンス用途に、車輪脚式は平坦路での物流補助・倉庫運用・移動効率に向きます。完全版のスペックは構成によって変動し、最新版は注文時点でご案内します。
| 項目 | GO2 X | GO2 EDU U1〜U7 | GO2W U1〜U6 |
|---|---|---|---|
| 立位寸法 | 70×31×40cm | 70×31×40cm | 70×43×50cm |
| しゃがみ寸法 | 76×31×20cm | 76×31×20cm | — |
| 重量(バッテリー込み) | 約15kg | 約15kg | 約18kg |
| 自由度(関節モーター) | 12 | 12 | 16 |
| 素材 | アルミ合金+高強度エンジニアリングプラスチック | 同左 | 同左 |
| 可搬重量 | 約8kg(最大12kg) | 約8kg(最大12kg) | 約3kg |
| 速度 | 0〜3.7 m/s(最大約5) | 0〜3.7 m/s(最大約5) | 0〜2.5 m/s |
| 平地最高速度 | 最大約13 km/h | 最大約13 km/h | — |
| 連続階段最大段差 | 約16cm | 約16cm | — |
| 最大単一段差 | 約16cm | 約16cm | 70cm(=0.7m) |
| 登坂角 | 40° | 40° | 35° |
| 基本演算 | 8コア高性能 CPU | 8コア高性能 CPU | 8コア高性能 CPU |
| 高演算モジュール | なし | 構成により 40 TOPS/100 TOPS の NVIDIA Jetson Orin を標準搭載 | 構成による |
| 膝関節最大トルク | 約45 N·m | 約45 N·m | — |
| 4D LiDAR L2 | 標準搭載 | 標準搭載 | 標準搭載 |
| 追加 LiDAR オプション | Livox MID-360/Hesai XT16 | Livox MID-360/Hesai XT16 | 同左 |
| ヘッドセンサー | Intel RealSense D435i + 3D LiDAR(全構成標準) | 同左 | 同左 |
| バッテリー | 15,000mAh/急速充電 33.6V・9A | 同左 | 同左 |
| バッテリー駆動 | 約1時間 | 約1時間 | 約2時間 |
| 通信 | WiFi 6/Bluetooth 5.2/4G・eSIM | 同左 | 同左 |
| Basic 動作(インタラクション・ダンス) | あり | あり | なし |
| ISS 2.0 | あり | あり | なし |
| インテリジェント検知 | あり | あり | なし |
| D1 サーボアーム | オプション | オプション | オプション |
| OTA | 対応 | 対応 | 対応 |
| 二次開発 | 対応 | フル対応(SDK/ROS 2) | 対応 |
| 参考価格 | お問い合わせ | お問い合わせ | お問い合わせ |
仕様は構成・運用シーンで変動します。最終仕様と国内価格はお問い合わせください。
Q & A
よくある質問
価格はいくらですか?
GO2 X/GO2 EDU U1〜U7/GO2W U1〜U6 の14構成があり、国内販売価格は構成・為替・諸経費によって変動します。お問い合わせフォームから個別にお見積もりをお出しします。
GO2 と GO2W の違いは?
GO2 は脚式(自由度12)、GO2W は車輪脚式(自由度16)の別系統のモデルです。GO2W は最大単一段差70cm、可搬3kg、最大速度0〜2.5 m/s、登坂角35° で、車輪を活かした平坦路での物流補助や倉庫運用に向いた仕様です。ダンスや高度な動作・人への追従が必要な場合は、GO2(脚式)が適しています。
ROS には対応していますか?
はい。開発ツールにサンプルが含まれており、ROS/ROS 2 からの制御に対応します。EDU 構成では、Python での本格的な開発や独自の動作づくりが利用できます。教育・研究の土台として広く採用されています。
Jetson Orin は搭載できますか?
EDU 構成では、AI を動かす演算モジュールとして NVIDIA Jetson Orin を標準で搭載します。構成により 40 TOPS または 100 TOPS を搭載します(数字が大きいほど AI を動かす処理能力が高くなります)。自分で作った AI や学習済みの動作プログラムを本体の上でそのまま動かしたい場合にお選びください。
追加 LiDAR は搭載できますか?
はい。Livox MID-360 または Hesai XT16 を追加 LiDAR として選択できます。自己位置の把握と地図作成の精度や、読み取りの細かさ・届く距離を大きく広げたい現場で役立ちます。
D1 サーボアームは載せられますか?
はい。GO2/GO2W のどちらでも、D1 サーボアームをオプションで搭載できます。物をつかむ・操作する研究テーマに対応します。
屋外で使えますか?
屋外走行に対応します。降雨や砂塵、ぬかるみなどの環境で運用する場合は、適切な保護条件をあらかじめご相談ください。
4D LiDAR L2 で何ができますか?
360°×96°の半球状の広い視野と最小0.05m の検知距離で、空間の3Dマッピング、自律走行、障害物回避、自己位置の把握と地図作成の研究に活用できます。専用アプリでは、取得した点群をその場で表示できます。
追従機能 ISS 2.0 とは何ですか?
離れた場所から人やリーダーを自動で追いかける機能の2.0版です。位置をとらえる精度が前のモデルから50%向上し、最大30m 以上離れても追従できます。人を追いかける用途には、ISS 2.0 を備えた GO2(脚式)が適しています。
バッテリーで動く時間はどのくらいですか?
GO2 はおよそ1時間、GO2W はおよそ2時間が目安です。急速充電は33.6V/9A 仕様で対応します。Rage Mode の使用時や、負荷の高い動作時は短くなります。
上に追加機材を載せられますか?
はい。深度カメラなどの追加カメラ、D1 サーボアーム、追加 LiDAR の搭載に対応します。全体の重さと重心の位置は、お問い合わせ時にご相談ください。
I/O ドッキングステーションは必須ですか?
オプションです。周辺機器やセンサーを数多くつなぐ拡張運用では、豊富な接続口を持つ I/O ドッキングステーションが便利です。
保守・修理はどうなりますか?
保証期間内は無償対応、期間外は有償修理で承ります。
他の4足歩行ロボットとの違いは?
導入しやすい価格帯、4D LiDAR L2 の全構成への標準搭載、14構成から選べる柔軟さ、シミュレーション学習で鍛えた歩行エンジンが GO2 の特徴です。教育・研究や、試作・検証の採用例が多く、初めての研究用4足歩行ロボットとして検討しやすいモデルです。
PRODUCTS
商品一覧
最新モデルを取り揃えています。研究開発・実証実験・エンターテインメントなど
様々なユースケースに応じたロボットをご提供いたします。
-
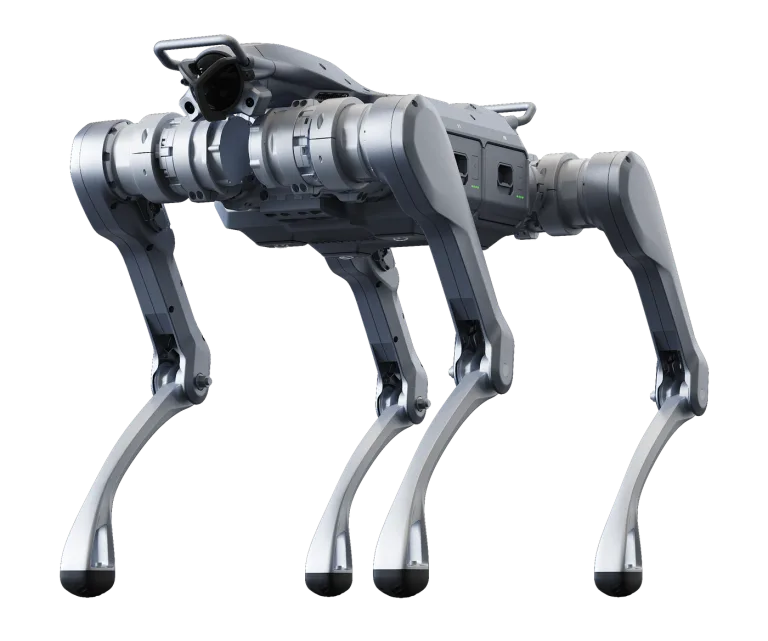 Unitree A2 / A2-W
長く走れて重い荷物を運べる、四足歩行ロボット
-
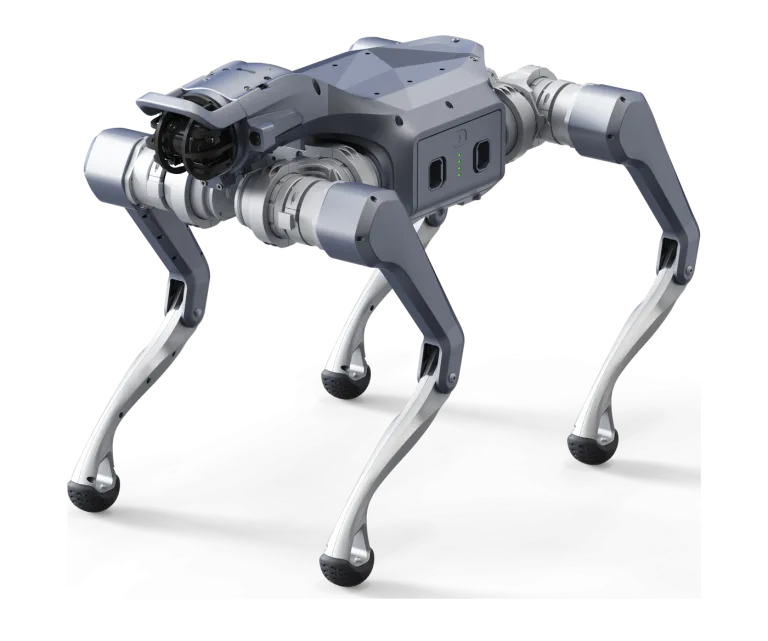 Unitree As2 / As2-W
扱いやすい、小型の四足歩行ロボット
-
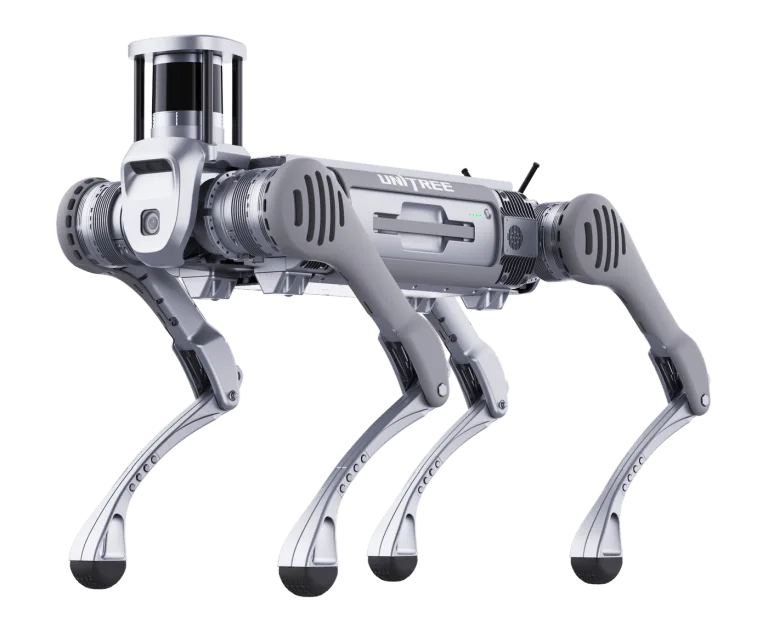 Unitree B2 / B2-W
重い荷物を運べる、大型の四足歩行ロボット
-
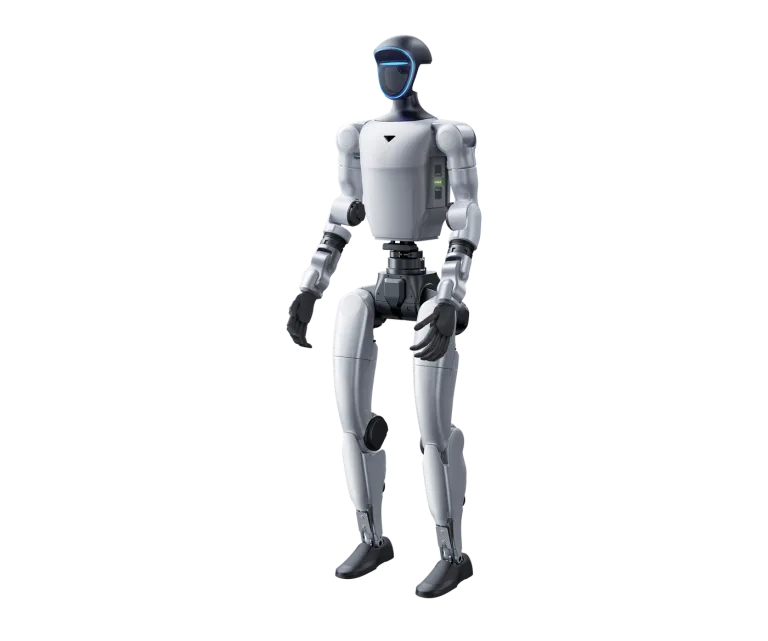 Unitree G1
様々な用途に使える、汎用の人型ロボット
-
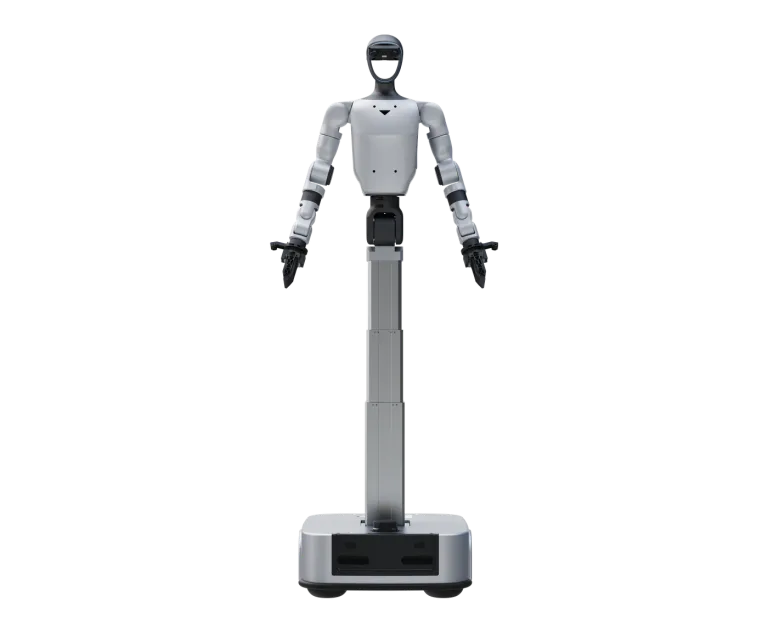 Unitree G1-D
G1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした人型ロボット
-
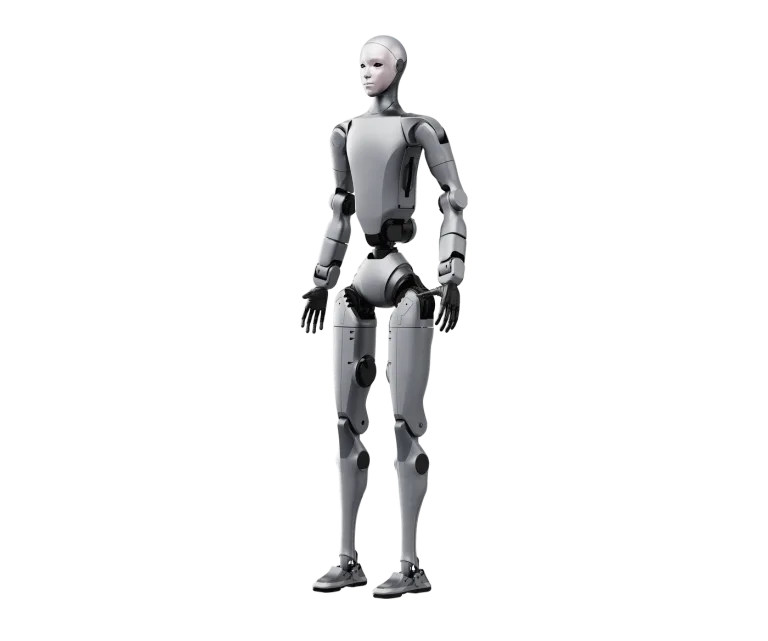 Unitree H2
人と同じ大きさで、重い物を扱える大型の人型ロボット
-
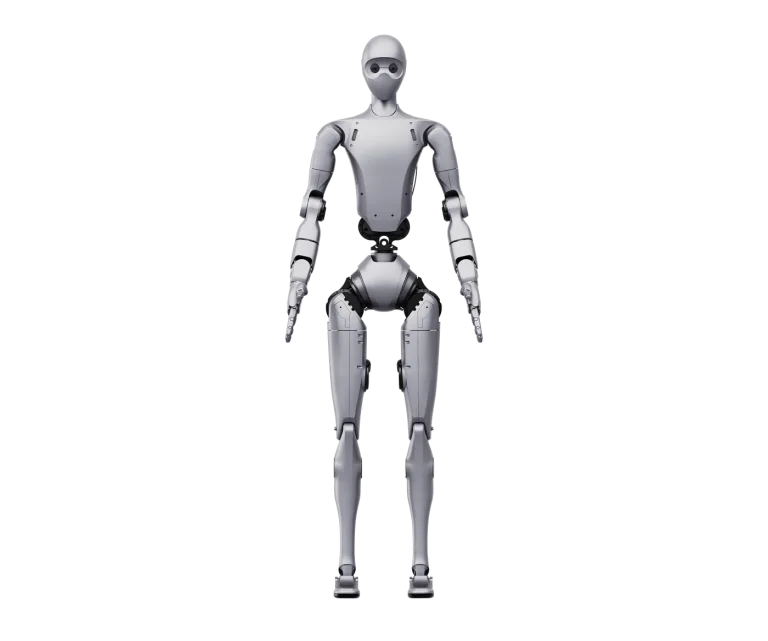 Unitree H2 Plus
H2にNVIDIA Jetson Thorを積み、顔と頭部のカメラを専用にした大型の人型ロボット
-
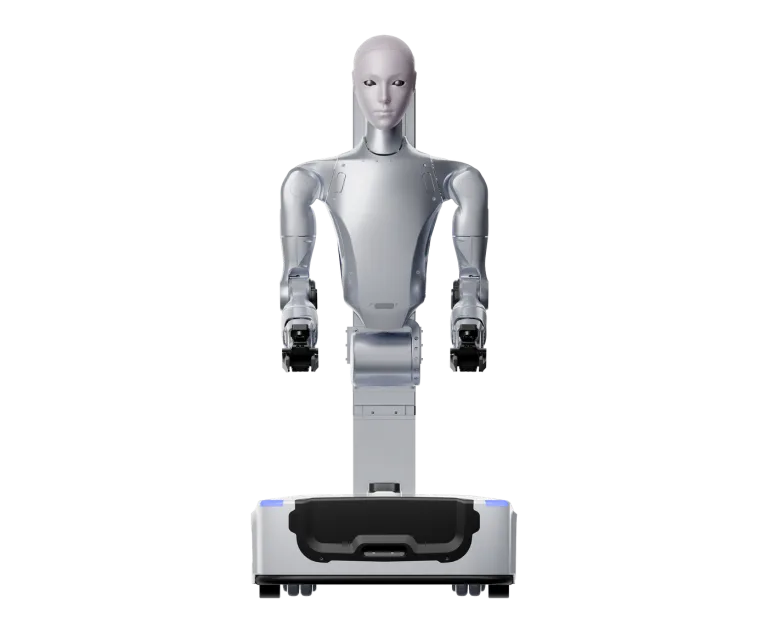 Unitree H2-A / H2-D
H2の脚を外して双腕にし、上半身を据えるか台座に載せて使うロボット
-
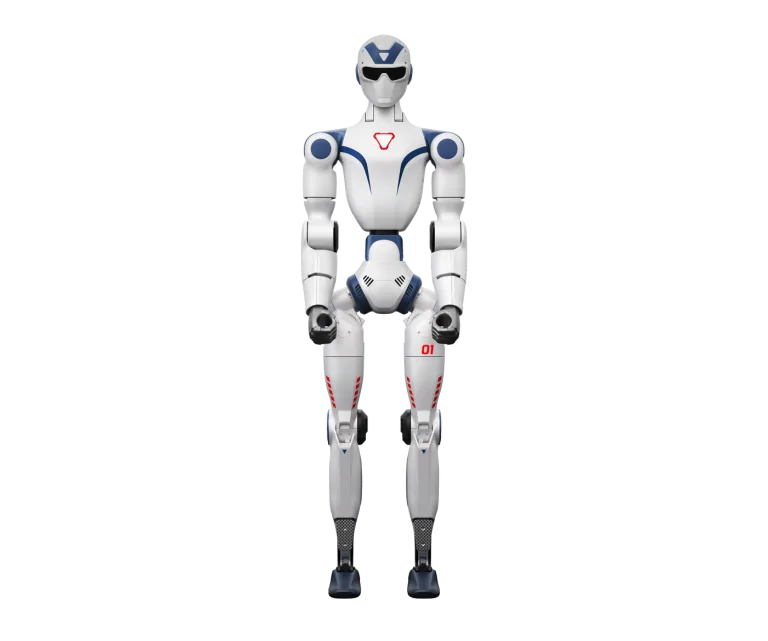 Unitree R1
軽くて扱いやすい小型の人型ロボット
-
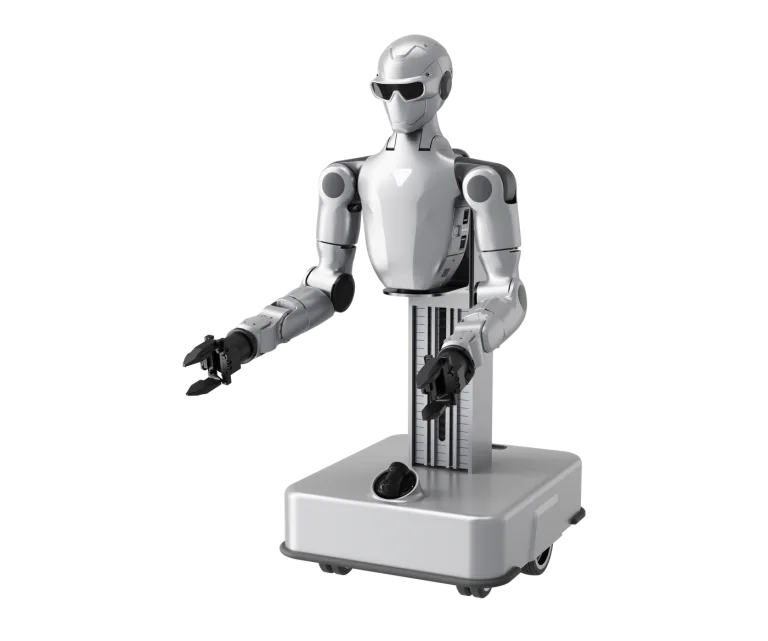 Unitree R1-A / R1-A-D
R1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした双腕のロボット
-
 BrainCo Revo 2 5指ハンド(触覚)
4種類の触覚を持つ5指ハンド
-
 BrainCo Revo 3 U21T 5指ハンド(触覚)
21自由度で触覚を持つ5指ハンド
-
BrainCo Revo 3 U21VT 5指ハンド(視触覚)
指先に視触覚を持つ5指ハンド
-
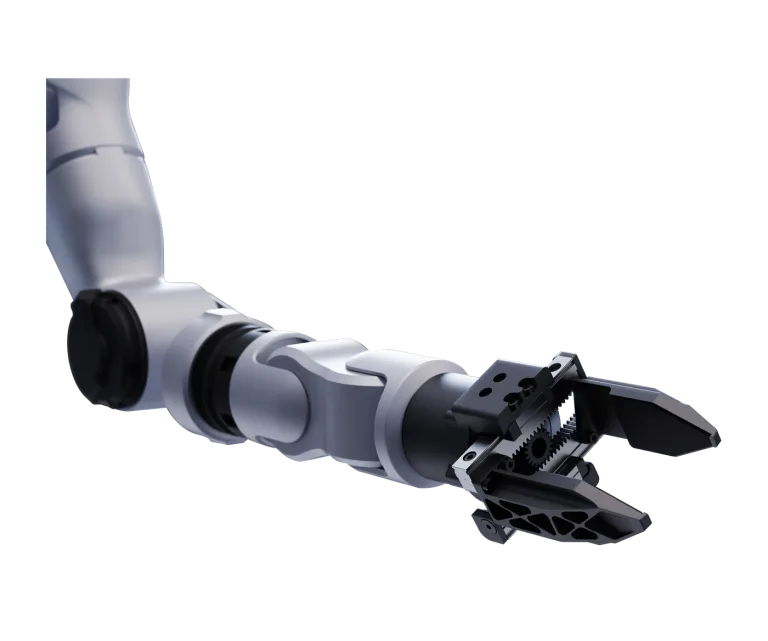 Dex1-1 グリッパー上位版
手首カメラ付きの平行2爪グリッパー
-
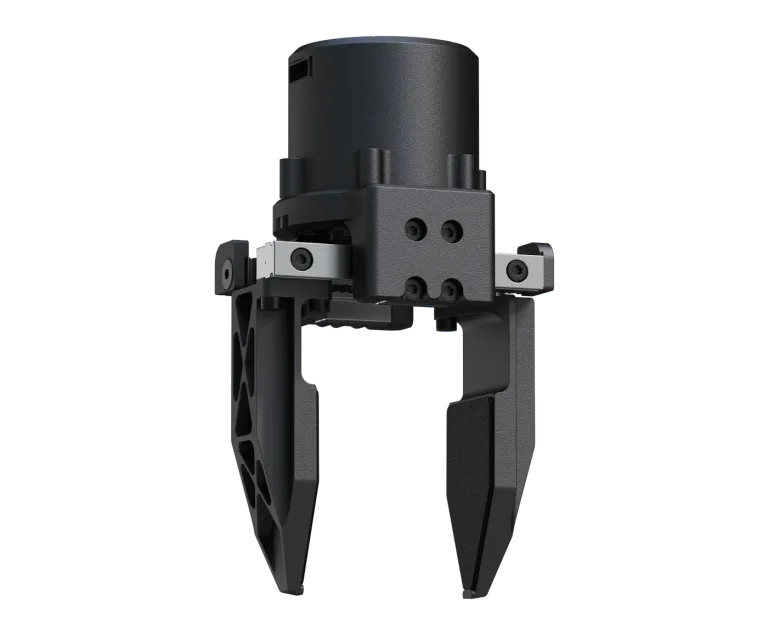 Dex1-1 グリッパー標準版
G1・R1系に付く平行2爪のグリッパー
-
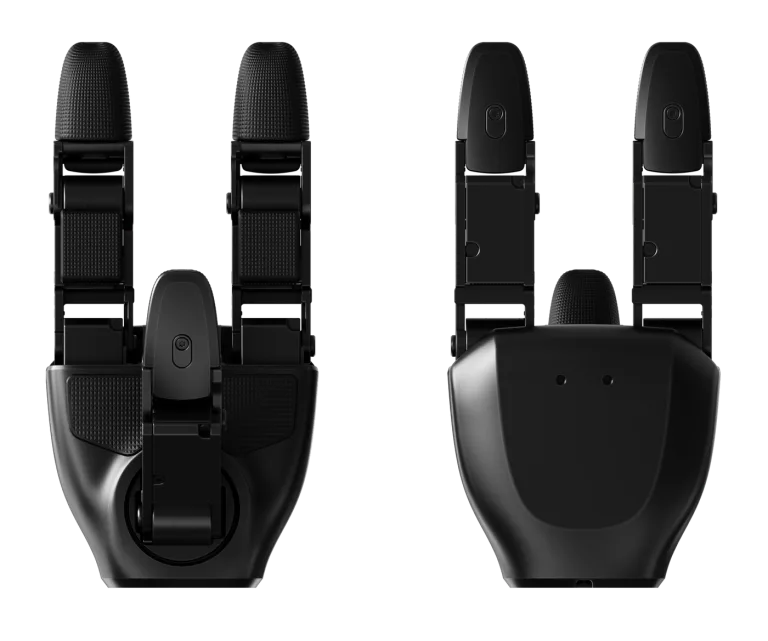 Dex3-1 力制御3指ハンド(触覚)
触覚を持つ3指のハンド
-
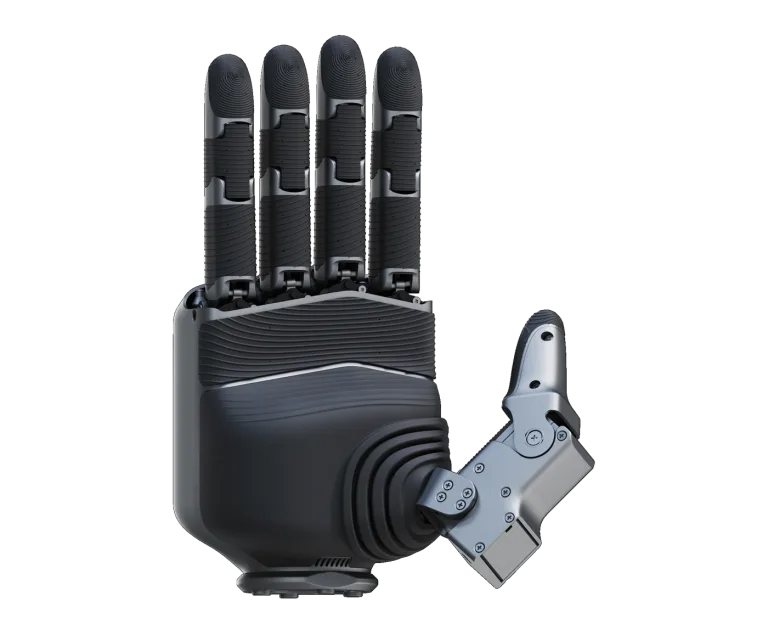 Dex5-1 5指ハンド
H2-A・H2-D用の16自由度5指ハンド
-
 Dex5-1P 5指ハンド(触覚)
触覚を持つ16自由度の5指ハンド
-
 G1-E NX モジュール
G1-E用の100TOPSモジュール
-
 Linker Hand O6 5指ハンド(触覚)
リンク駆動で触覚を持つ5指ハンド
-
 SharpaWave Hand 2 5指ハンド
指先に視触覚を持つ22自由度のハンド
-
 WUJI Hand 2 5指ハンド
人の手に近い20自由度の5指ハンド