

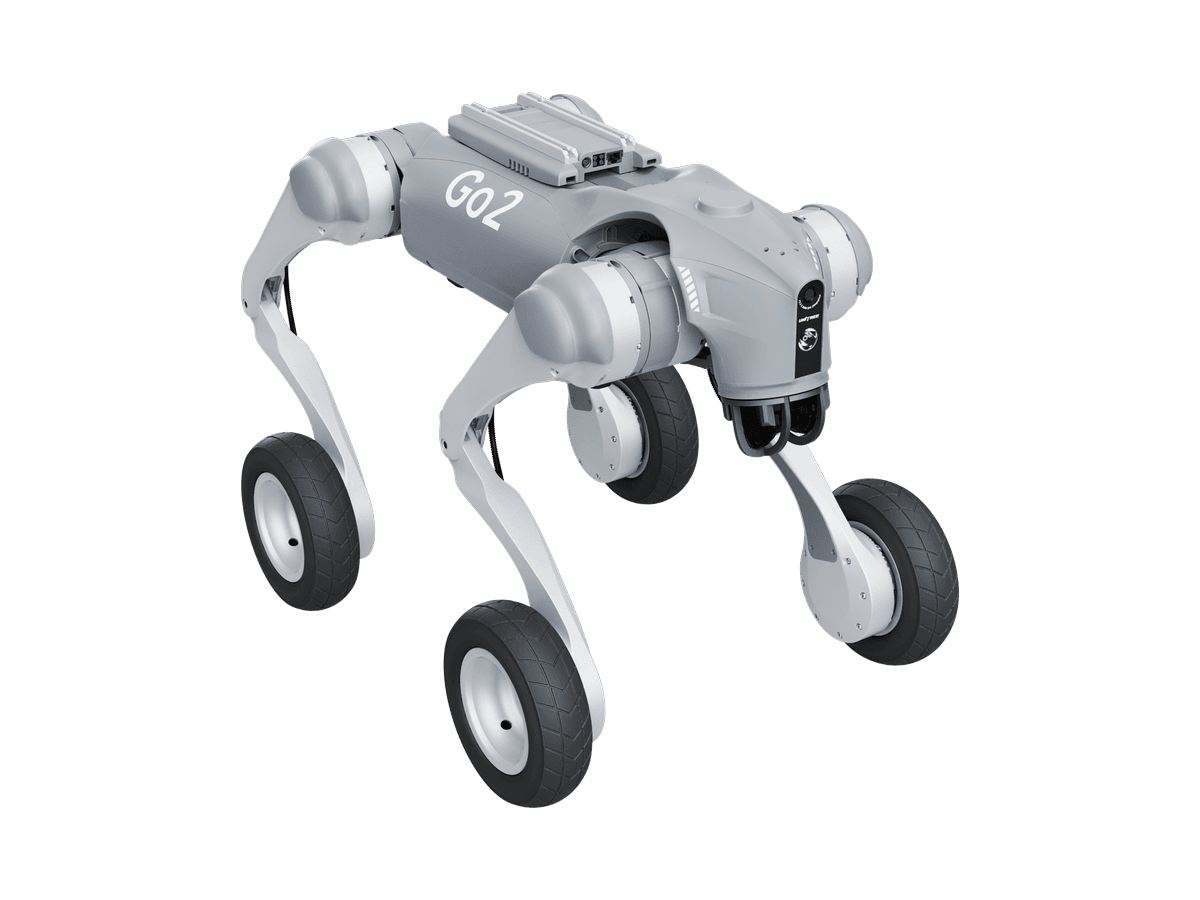
GO2
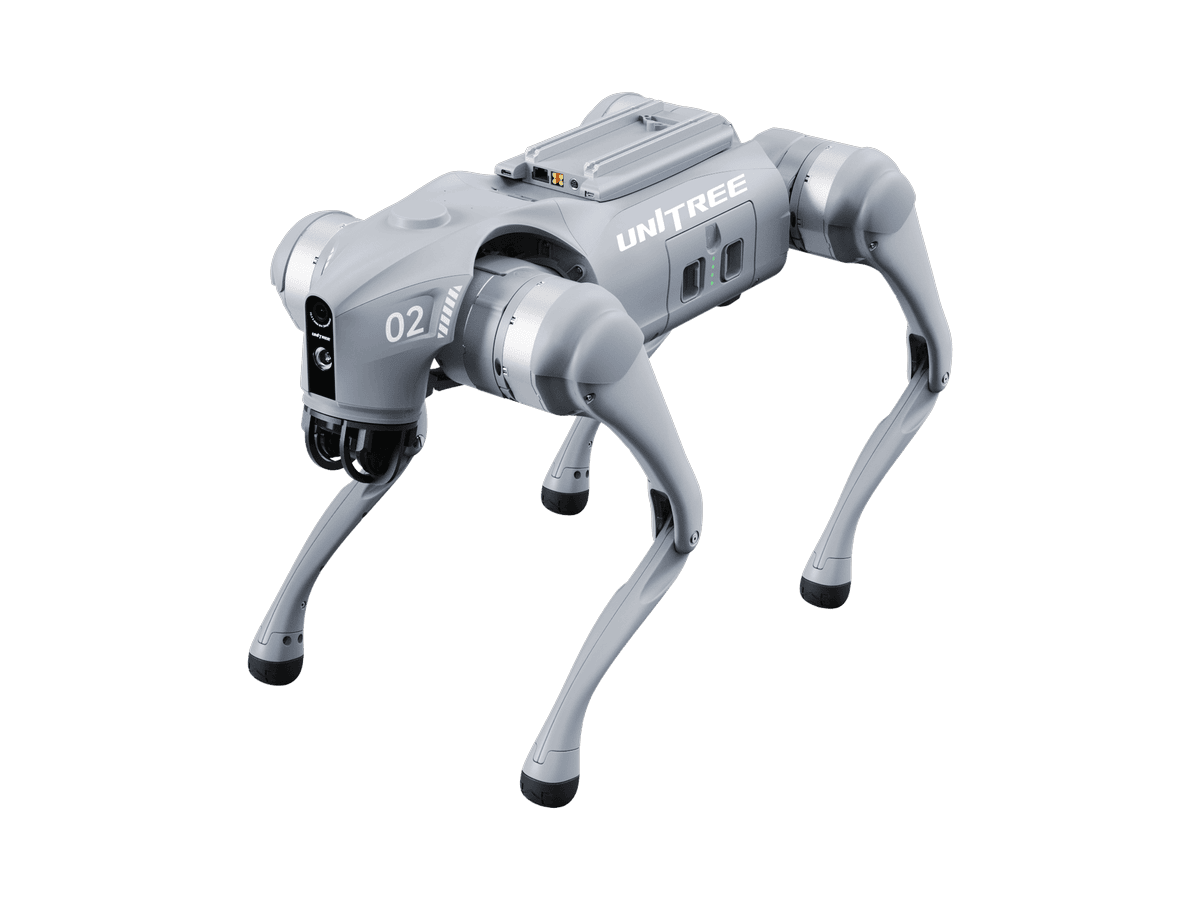
一款可以用实惠价格开启研究、教育、试制与验证的小型四足机器人。约15kg 的本体易于操控,配备捕捉全方位环境的 4D LiDAR L2 与基于 AI 的步态控制。
租赁服务
请咨询
购买
另行报价
CASE STUDIES
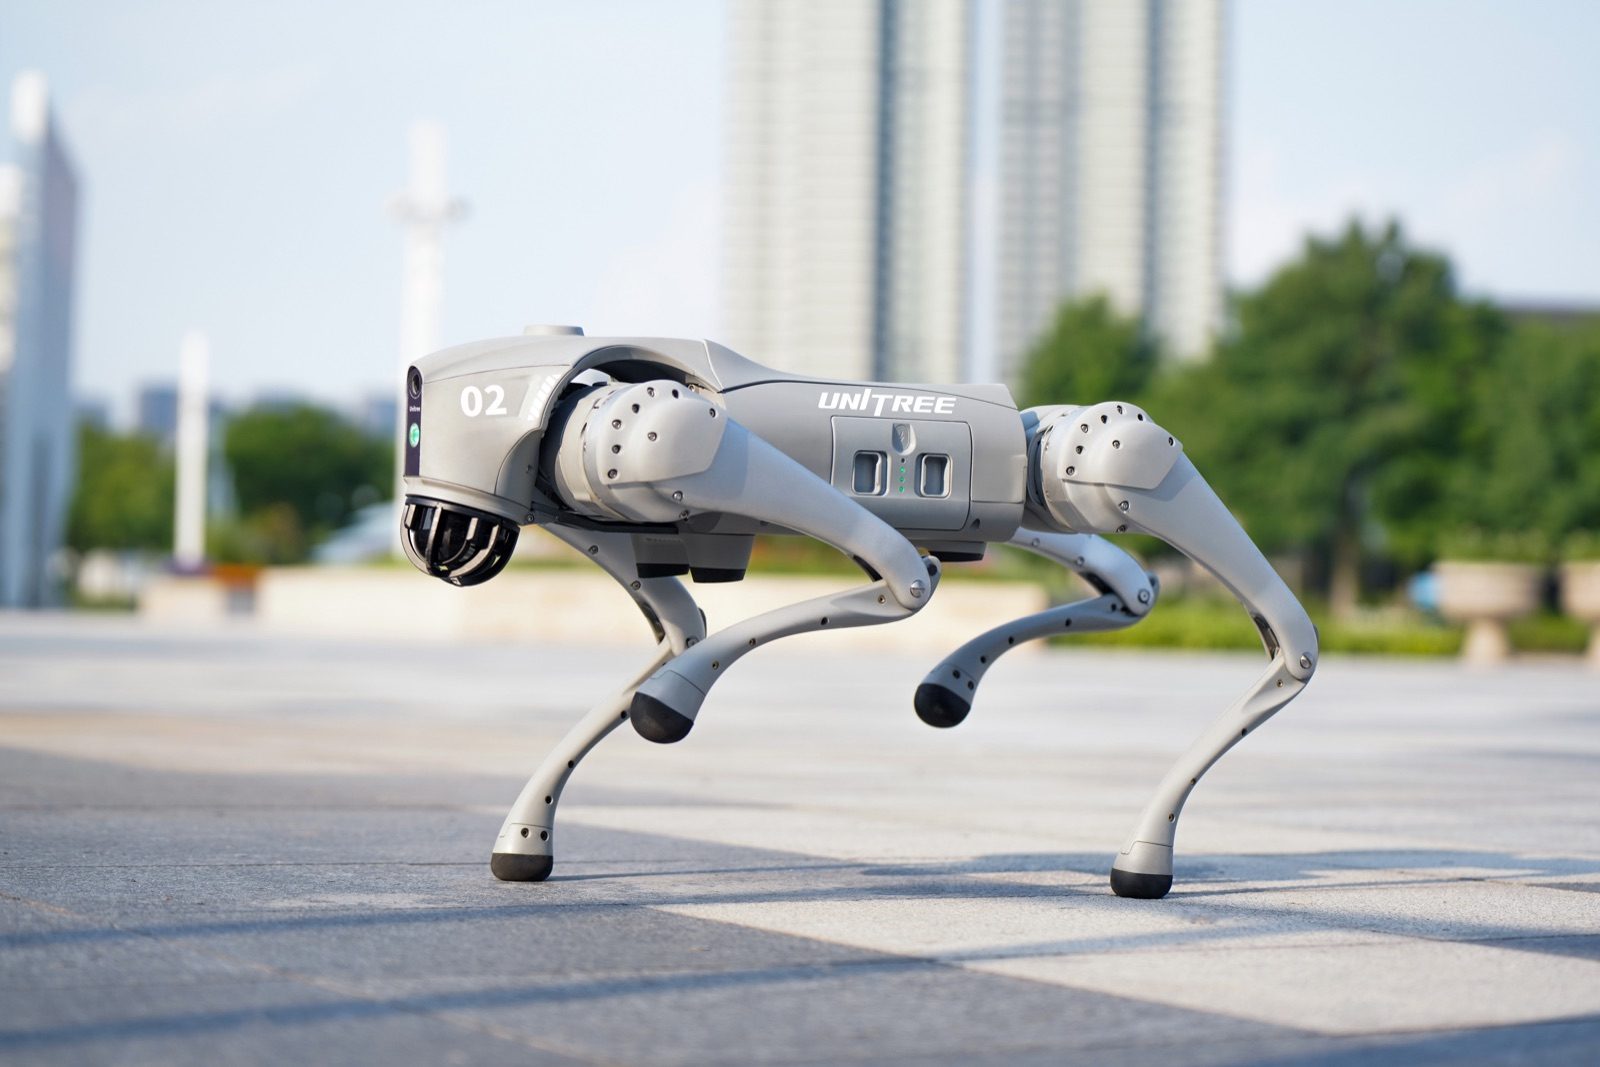
结合专用应用的高画质远程监控与自主路径设定,可完成厂区内的夜间巡逻与设备点检。
STRENGTHS
Unitree GO2 的优势
在此梳理 GO2 之所以被科研机构、教育机构以及试制与验证现场所选择的理由。
易于获取的价格与14种配置
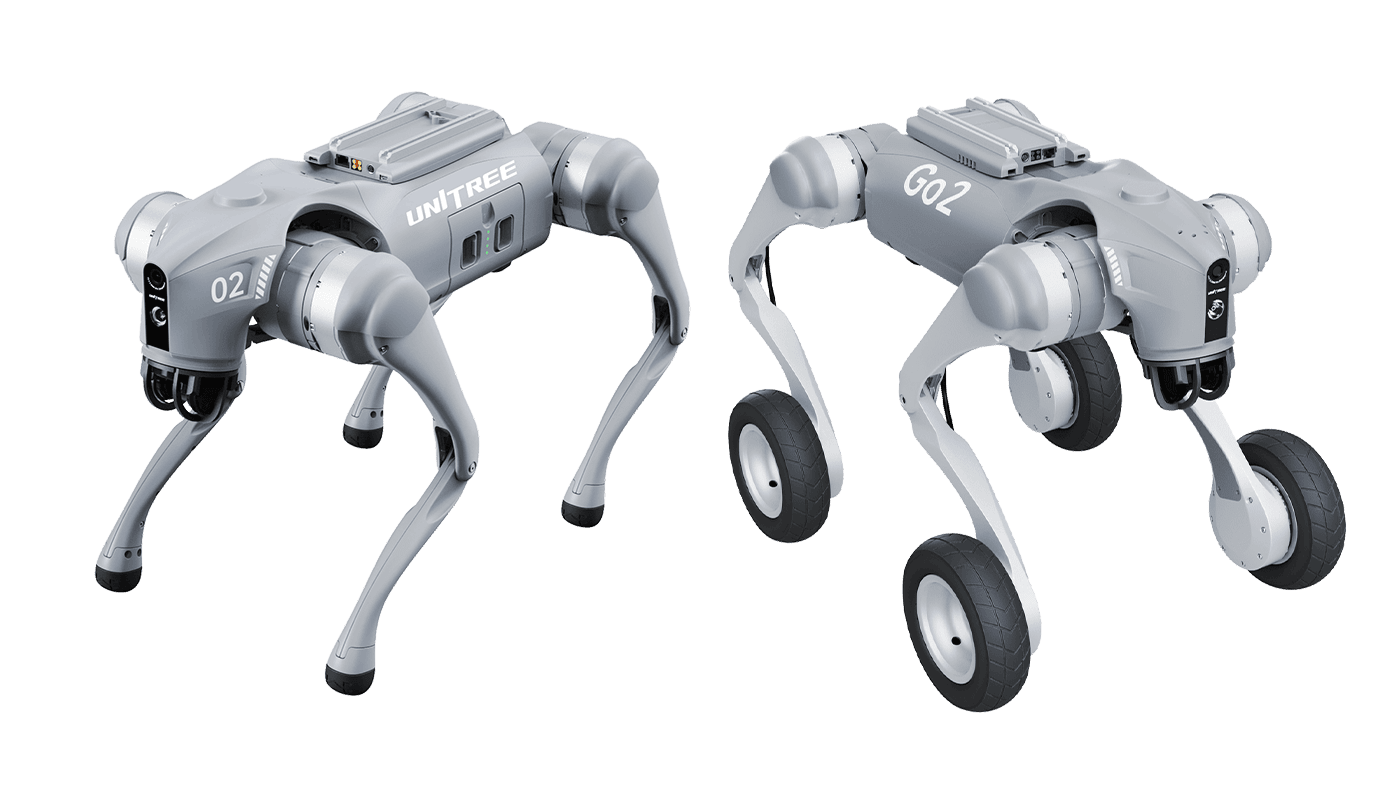
GO2 是 Unitree 四足机器人中价格相对实惠的机型。提供足式的 GO2 X/GO2 EDU U1〜U7(8种配置)与轮足式的 GO2W U1〜U6(6种配置),合计14种配置,因此无论是教育、研究、表演、功能深度定制还是物流辅助,都能只选择所需性能进行导入。
作为易于导入的高性能四足机器人,是一款适合在教育、研究及试制、验证现场考虑的机型。
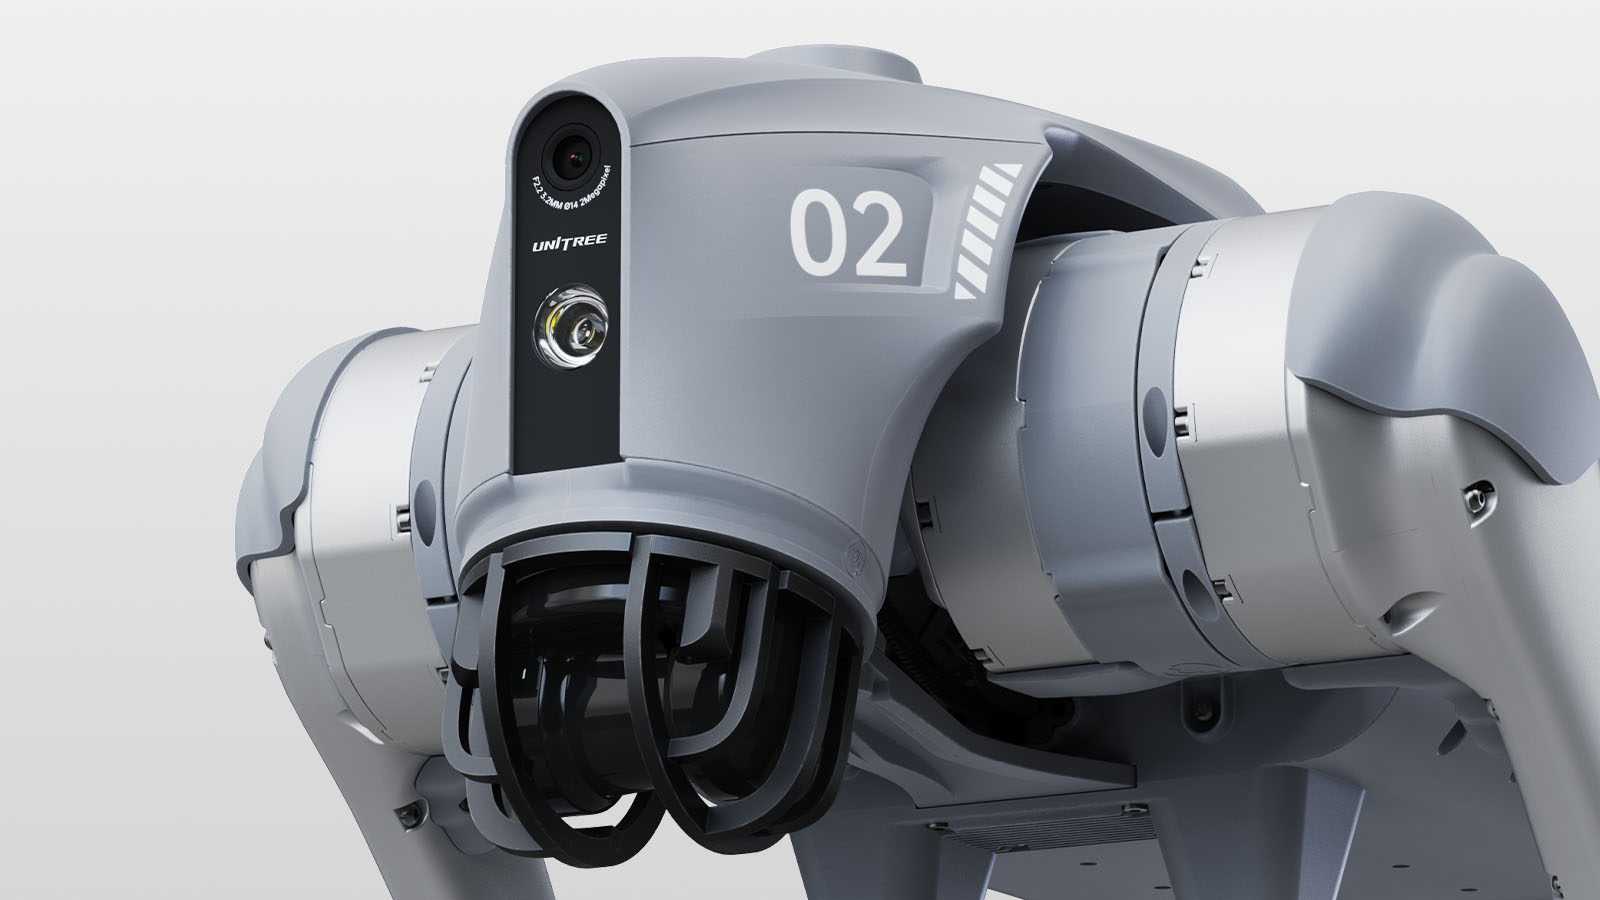
以 4D LiDAR L2 识别全方位
GO2 搭载了由 Unitree 自主研发、捕捉全方位环境的 4D LiDAR L2。它兼顾360°×96° 的半球形宽广视野与最小0.05m 的探测距离,设计上将感知周围环境的性能提升约200%。这款可捕捉近距离与昏暗场所在内全方位环境的传感器,已作为全配置标配。
面向科研与产业现场,可加装 Livox MID-360 或 Hesai XT16 作为附加 LiDAR。对于希望大幅提升定位与建图精度、读取精细度与探测距离的现场十分有用。
头部传感器在全配置标配 Intel RealSense D435i,即使保持初始配置,也能应对需要同时捕捉颜色与距离识别的研究课题。在专用应用中可即时显示并记录所采集的立体空间数据(点云),无论室内还是室外都能进行立体建图。
经仿真训练打磨的步态引擎
GO2 的步态控制由在仿真环境中反复训练打磨的步态引擎驱动。它具备高级 AI 动作模式,可将倒立行走、自动起身、跨越障碍物等以往足式控制难以实现的动作作为标准动作使用。平地最高速度可达约13 km/h(约3.7 m/s),在 Rage Mode 下还可设想最高约5 m/s 的高速行走。
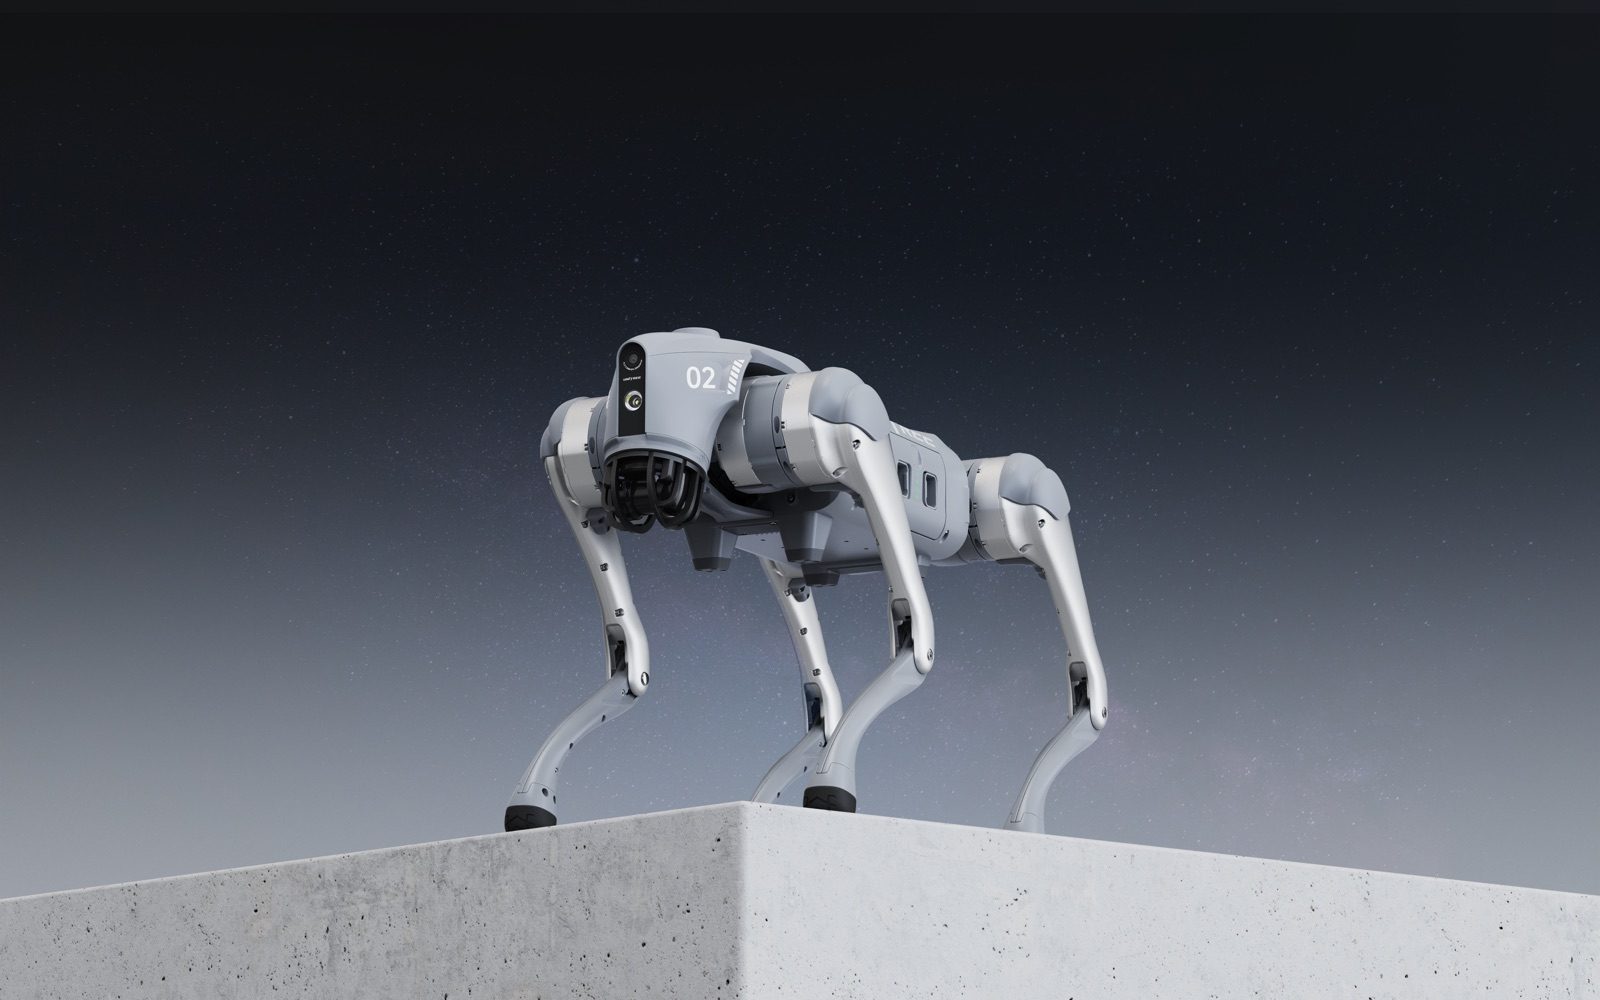
Rage Mode(GO2 EDU 配置)
在 GO2 EDU 配置下,可使用将关节电机性能发挥到极致的 Rage Mode。它可实现最高速度约5 m/s、可跨越的最大台阶高度16cm、爬坡角度40°,在复杂地形中亦能敏捷行动。膝关节最大扭矩约45 N·m,搭载12套关节电机。Rage Mode 适用于在研究、试制、验证或表演用途中希望拓展动作范围的场景。
最高速度
约5 m/s
最大台阶高度
16cm
爬坡角度
40°
膝关节最大扭矩
约45 N·m
关节电机
12套
跟随人员的跟随功能 ISS 2.0
GO2(足式)搭载了从远处自动跟随人员或领队的跟随功能 ISS 2.0。定位精度较上一代提升约50%,即使相距超过30m 也能跟随。被广泛用于跟随领队、现场巡逻、随行拍摄团队等场景。
GO2W(轮足式)是注重车轮平坦路面行走效率的机型,适用于物流辅助、平坦路面行走与教育用途。对于跟随人员或领队的用途,搭载 ISS 2.0 的 GO2(足式)更为合适。
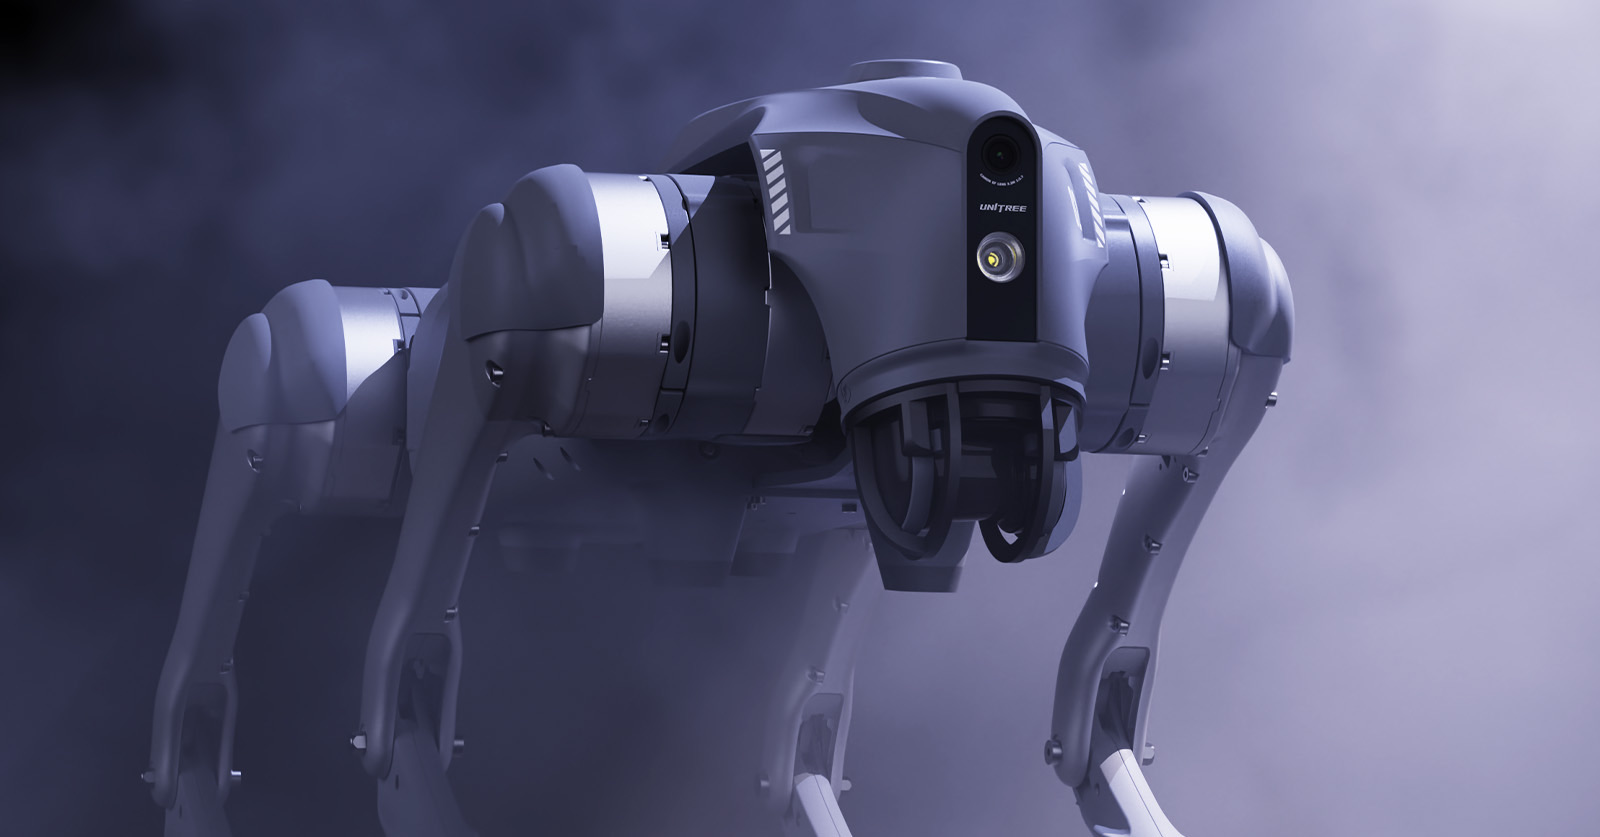
可在本体上运行 AI 的算力模块
在 GO2 EDU 配置下,标配具备运行 AI 处理能力的算力模块。当您希望将自己开发的 AI 或训练好的动作程序直接在本体上运行时十分有用。数值(TOPS)即表示运行 AI 处理能力的大小。由于可在本体侧进行 AI 判断处理,因此即使在通信不稳定的室外、地下、隧道等场所,也可考虑不过度依赖云端的方案。
GO2 EDU 配置
依配置标配 40 TOPS 或 100 TOPS 的 NVIDIA Jetson Orin
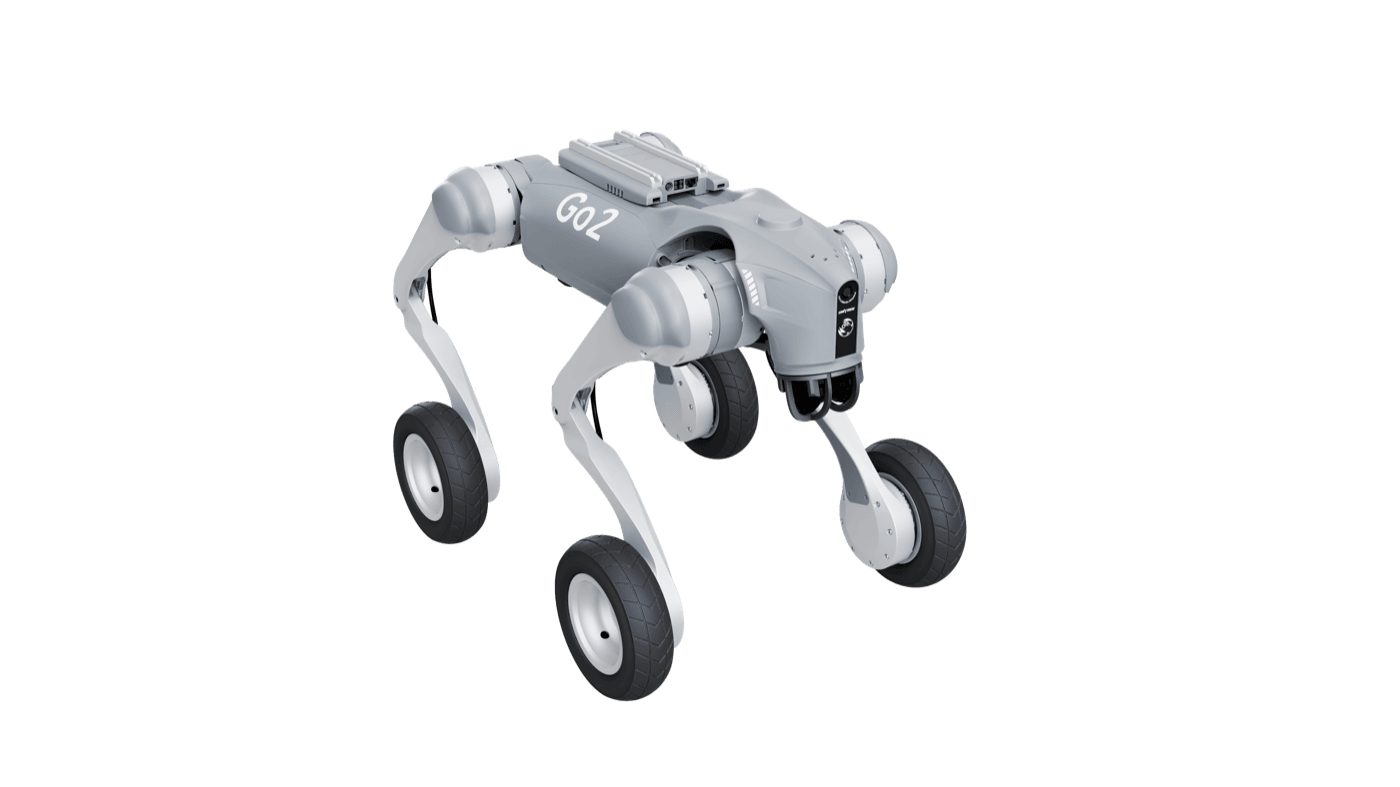
GO2W:轮足式机型,全地形・长距离・物流辅助
GO2W(GO2W U1〜U6)是与 GO2 不同系列的轮足式专用机型。它为穿越各种地形而设计,凭借集成在车轮中的电机与7英寸充气轮胎,兼顾平坦路面的移动效率与台阶跨越。具备跨越约70cm 台阶的能力,以及从站立姿态获得宽广视野的机制等,是轮足式独有的行走性能特点。
在平坦路面的物流辅助、仓库运营与教育用途中请选择 GO2W;如需舞蹈、高级动作或跟随,则请选择 GO2。
站立尺寸
GO2:70×31×40cm / GO2W:70×43×50cm
重量
GO2:约15kg / GO2W:约18kg
自由度
GO2:12 / GO2W:16
最大单级台阶
GO2:约16cm / GO2W:70cm(=0.7m)
负载
GO2:约8kg(最大12kg)/ GO2W:约3kg
最高速度
GO2:0〜3.7 m/s(最高约5)/ GO2W:0〜2.5 m/s
爬坡角度
GO2:40° / GO2W:35°
跟随功能 ISS 2.0
GO2:有 / GO2W:无
SPECS
详细规格
GO2 分为足式的 GO2 X/GO2 EDU U1〜U7(8种配置)与轮足式的 GO2W U1〜U6(6种配置),合计14种配置。足式适用于教育、研究、试制与验证、功能深度定制及表演用途;轮足式适用于平坦路面的物流辅助、仓库运营与移动效率。完整版规格因配置而变动,最新版本将于下单时为您说明。
| 项目 | GO2 X | GO2 EDU U1〜U7 | GO2W U1〜U6 |
|---|---|---|---|
| 站立尺寸 | 70×31×40cm | 70×31×40cm | 70×43×50cm |
| 趴卧尺寸 | 76×31×20cm | 76×31×20cm | — |
| 重量(含电池) | 约15kg | 约15kg | 约18kg |
| 自由度(关节电机) | 12 | 12 | 16 |
| 材质 | 铝合金+高强度工程塑料 | 同左 | 同左 |
| 负载重量 | 约8kg(最大12kg) | 约8kg(最大12kg) | 约3kg |
| 速度 | 0〜3.7 m/s(最高约5) | 0〜3.7 m/s(最高约5) | 0〜2.5 m/s |
| 平地最高速度 | 最高约13 km/h | 最高约13 km/h | — |
| 连续台阶最大台阶高度 | 约16cm | 约16cm | — |
| 最大单级台阶 | 约16cm | 约16cm | 70cm(=0.7m) |
| 爬坡角度 | 40° | 40° | 35° |
| 基础算力 | 8核高性能 CPU | 8核高性能 CPU | 8核高性能 CPU |
| 高算力模块 | 无 | 依配置标配 40 TOPS/100 TOPS 的 NVIDIA Jetson Orin | 依配置而定 |
| 膝关节最大扭矩 | 约45 N·m | 约45 N·m | — |
| 4D LiDAR L2 | 标配 | 标配 | 标配 |
| 附加 LiDAR 选配 | Livox MID-360/Hesai XT16 | Livox MID-360/Hesai XT16 | 同左 |
| 头部传感器 | Intel RealSense D435i + 3D LiDAR(全配置标配) | 同左 | 同左 |
| 电池 | 15,000mAh/快充 33.6V・9A | 同左 | 同左 |
| 电池续航 | 约1小时 | 约1小时 | 约2小时 |
| 通信 | WiFi 6/Bluetooth 5.2/4G・eSIM | 同左 | 同左 |
| Basic 动作(交互・舞蹈) | 有 | 有 | 无 |
| ISS 2.0 | 有 | 有 | 无 |
| 智能检测 | 有 | 有 | 无 |
| D1 伺服机械臂 | 选配 | 选配 | 选配 |
| OTA | 支持 | 支持 | 支持 |
| 二次开发 | 支持 | 完整支持(SDK/ROS 2) | 支持 |
| 参考价格 | 请咨询 | 请咨询 | 请咨询 |
规格因配置与运用场景而变动。最终规格与国内价格请咨询。
CASE STUDIES
研究与导入案例
Q & A
常见问题
价格是多少?
GO2 X/GO2 EDU U1〜U7/GO2W U1〜U6 共有14种配置,国内销售价格会因配置、汇率与各项费用而变动。可通过咨询表单为您单独报价。
GO2 与 GO2W 有何区别?
GO2 为足式(自由度12),GO2W 为轮足式(自由度16),属于不同系列的机型。GO2W 最大单级台阶70cm、负载3kg、最高速度0〜2.5 m/s、爬坡角度35°,凭借车轮优势,适用于平坦路面的物流辅助与仓库运营。若需要舞蹈、高级动作或对人的跟随,则更适合 GO2(足式)。
是否支持 ROS?
支持。开发工具中包含示例,可通过 ROS/ROS 2 进行控制。EDU 配置下可进行 Python 的正式开发与自定义动作的创建。被广泛采用作为教育与研究的基础平台。
可以搭载 Jetson Orin 吗?
EDU 配置标配 NVIDIA Jetson Orin 作为运行 AI 的算力模块。依配置搭载 40 TOPS 或 100 TOPS(数值越大,运行 AI 的处理能力越强)。如果希望将自己开发的 AI 或训练好的动作程序直接在本体上运行,请选择该配置。
可以加装附加 LiDAR 吗?
可以。可选 Livox MID-360 或 Hesai XT16 作为附加 LiDAR。对于希望大幅提升定位与建图精度、读取精细度与探测距离的现场十分有用。
可以搭载 D1 伺服机械臂吗?
可以。GO2/GO2W 均可选配搭载 D1 伺服机械臂,满足抓取、操作物体的研究课题需求。
可以在室外使用吗?
支持室外行走。如需在降雨、风沙、泥泞等环境中运营,请事先咨询相应的防护条件。
4D LiDAR L2 能做什么?
凭借360°×96° 的半球形宽广视野与最小0.05m 的探测距离,可用于空间3D 建图、自主行走、避障,以及定位与建图的研究。在专用应用中可即时显示采集到的点云。
跟随功能 ISS 2.0 是什么?
这是从远处自动跟随人员或领队功能的2.0 版本。定位精度较上一代提升50%,即使相距30m 以上也能跟随。对于跟随人员的用途,搭载 ISS 2.0 的 GO2(足式)更为合适。
电池能运行多久?
GO2 约1小时,GO2W 约2小时为参考值。快充采用33.6V/9A 规格。使用 Rage Mode 或进行高负载动作时续航会缩短。
可以在机身上加装设备吗?
可以。支持加装深度摄像头等附加摄像头、D1 伺服机械臂以及附加 LiDAR。整体重量与重心位置请在咨询时一并沟通。
I/O 扩展坞是必需的吗?
为选配项。在需要连接大量周边设备与传感器的扩展运用中,拥有丰富接口的 I/O 扩展坞十分便利。
维护与维修如何处理?
保修期内免费处理,保修期外提供有偿维修。
与其他四足机器人相比有何不同?
易于导入的价格区间、全配置标配 4D LiDAR L2、可从14种配置灵活选择、经仿真训练打磨的步态引擎,正是 GO2 的特点。在教育、研究及试制、验证领域有众多采用案例,是一款适合作为首台研究用四足机器人考虑的机型。
PRODUCTS
商品一览
汇集最新机型,适用于研发测试、实验验证及娱乐等多种场景,
为不同需求提供合适的机器人解决方案。
-
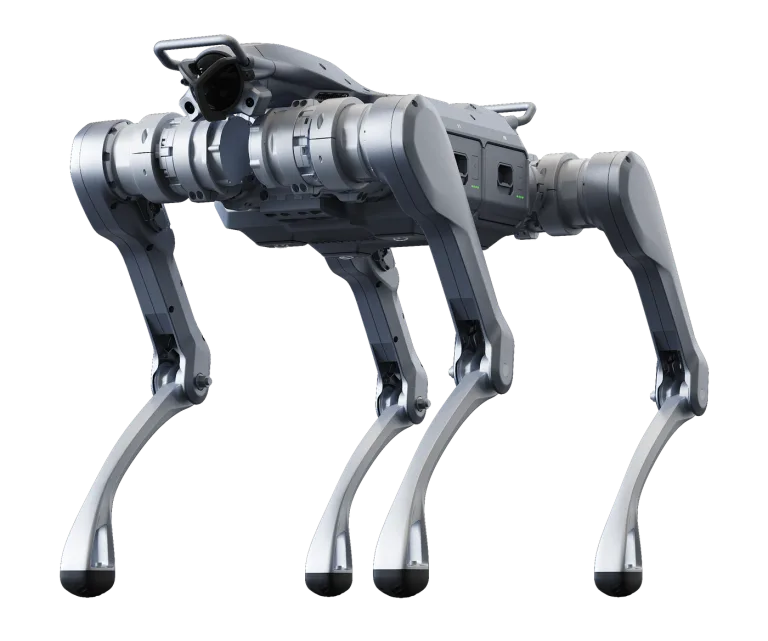 Unitree A2 / A2-W
長く走れて重い荷物を運べる、四足歩行ロボット
-
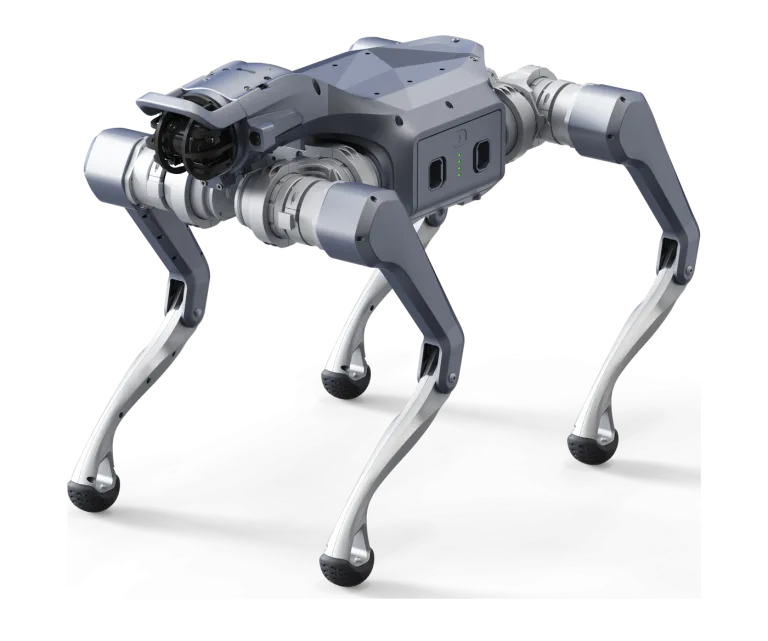 Unitree As2 / As2-W
扱いやすい、小型の四足歩行ロボット
-
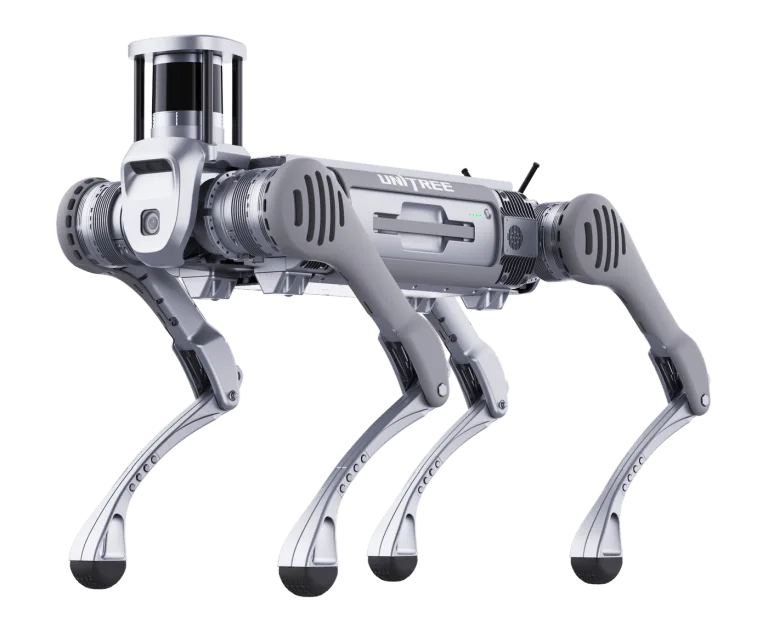 Unitree B2 / B2-W
重い荷物を運べる、大型の四足歩行ロボット
-
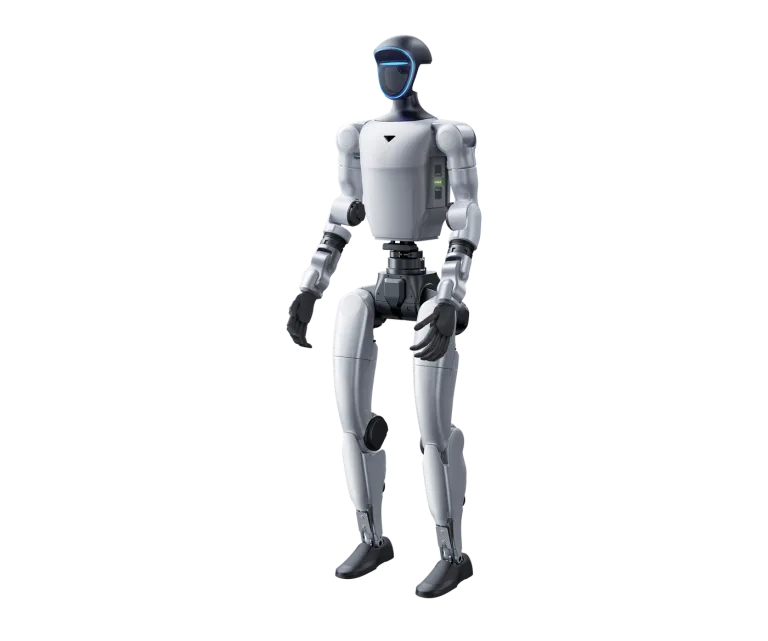 Unitree G1
様々な用途に使える、汎用の人型ロボット
-
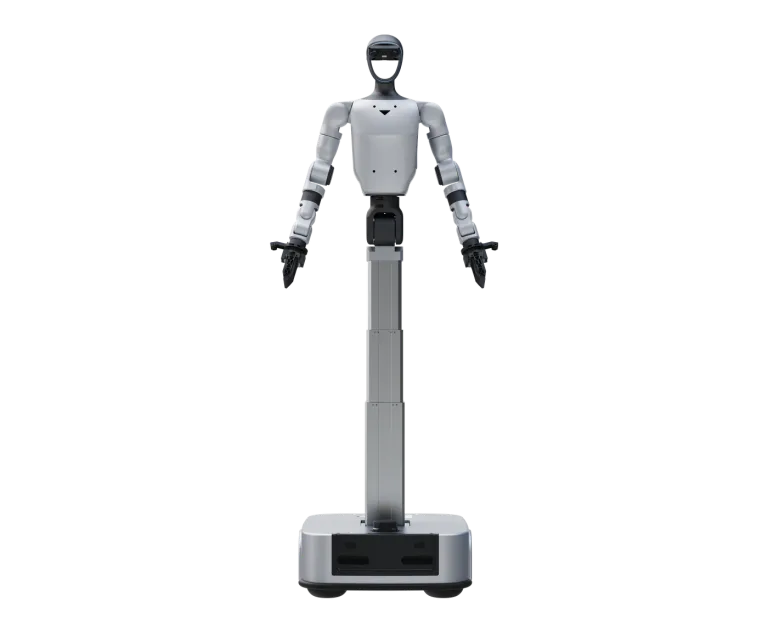 Unitree G1-D
G1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした人型ロボット
-
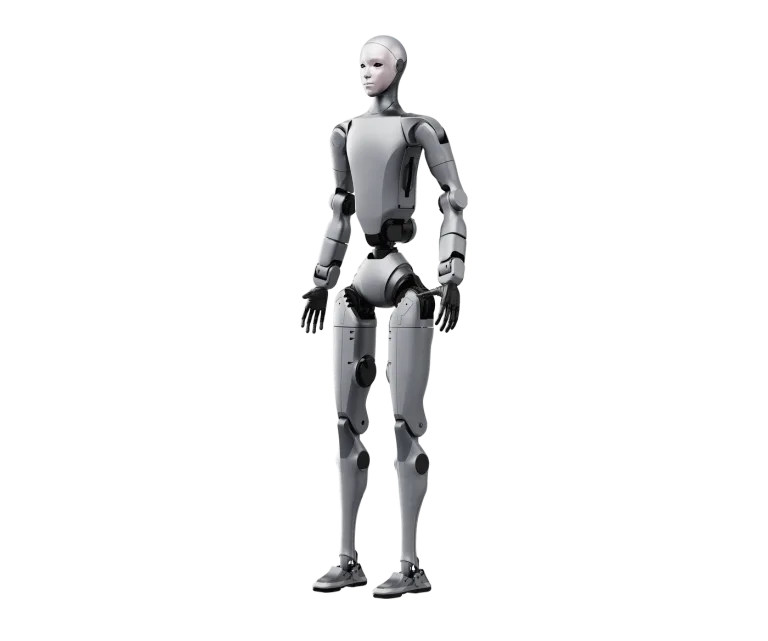 Unitree H2
人と同じ大きさで、重い物を扱える大型の人型ロボット
-
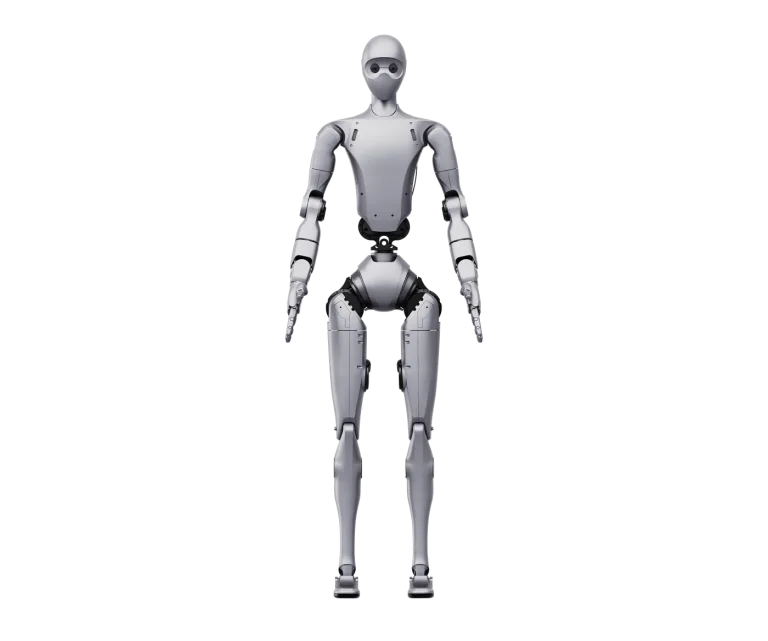 Unitree H2 Plus
H2にNVIDIA Jetson Thorを積み、顔と頭部のカメラを専用にした大型の人型ロボット
-
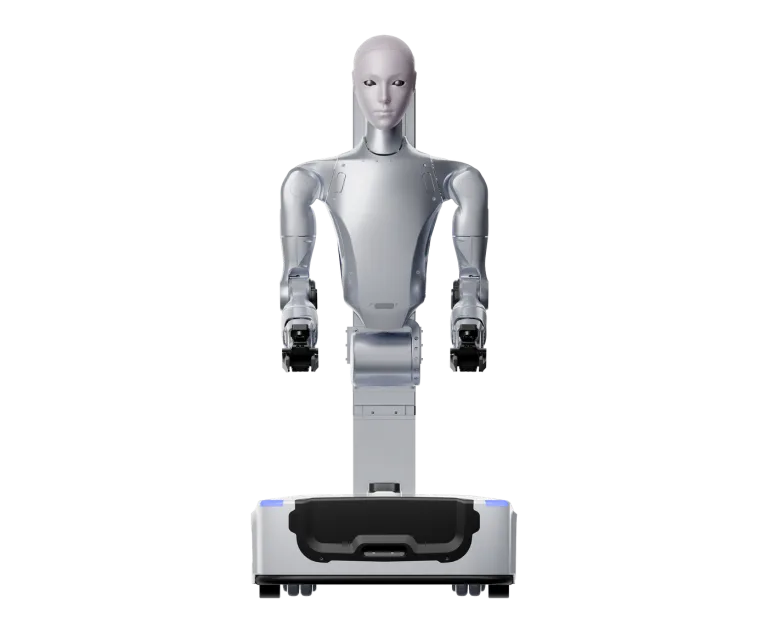 Unitree H2-A / H2-D
H2の脚を外して双腕にし、上半身を据えるか台座に載せて使うロボット
-
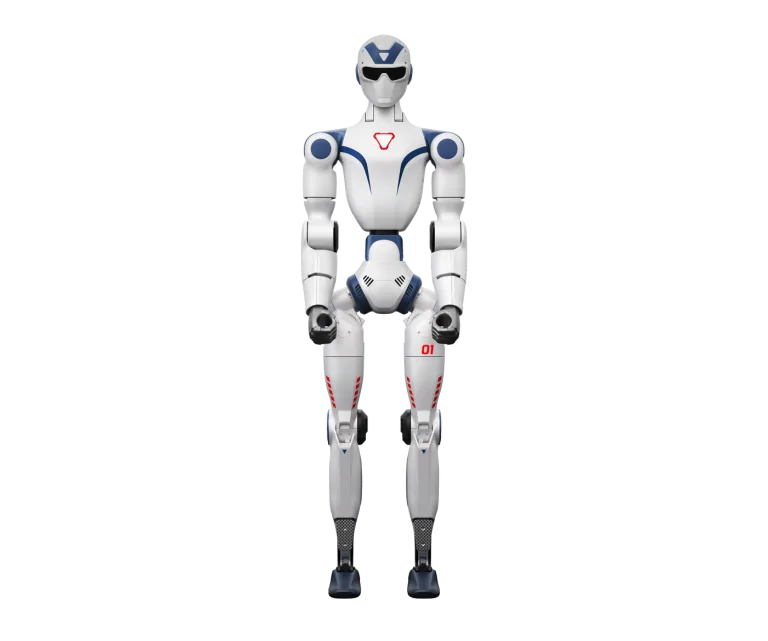 Unitree R1
軽くて扱いやすい小型の人型ロボット
-
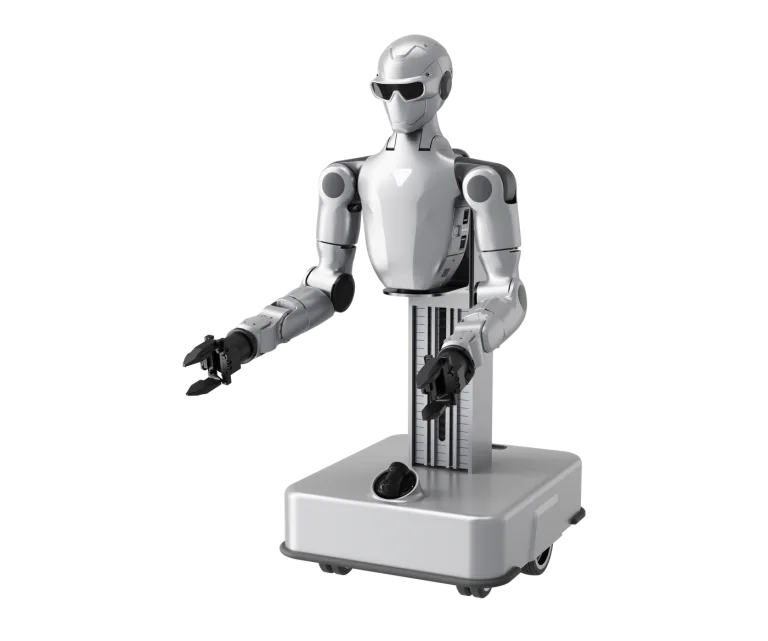 Unitree R1-A / R1-A-D
R1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした双腕のロボット
-
 BrainCo Revo 2 5指ハンド(触覚)
4種類の触覚を持つ5指ハンド
-
 BrainCo Revo 3 U21T 5指ハンド(触覚)
21自由度で触覚を持つ5指ハンド
-
BrainCo Revo 3 U21VT 5指ハンド(視触覚)
指先に視触覚を持つ5指ハンド
-
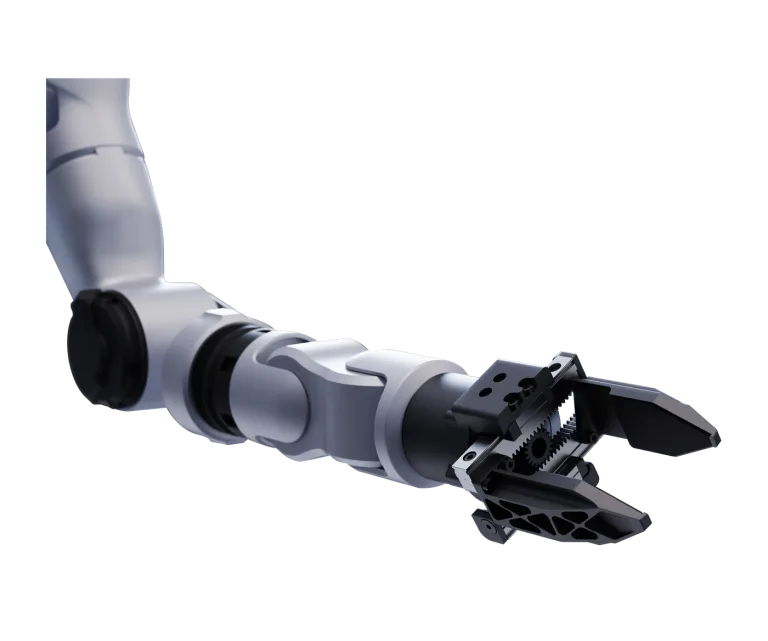 Dex1-1 グリッパー上位版
手首カメラ付きの平行2爪グリッパー
-
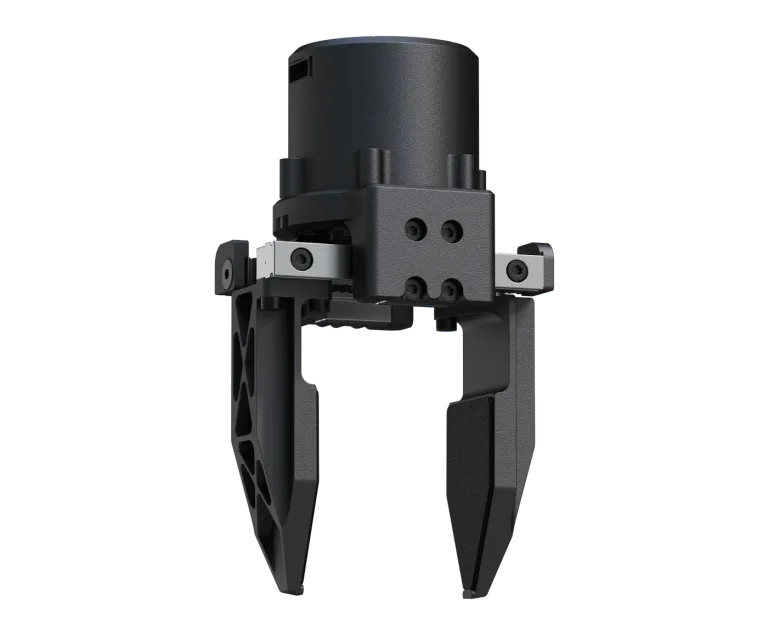 Dex1-1 グリッパー標準版
G1・R1系に付く平行2爪のグリッパー
-
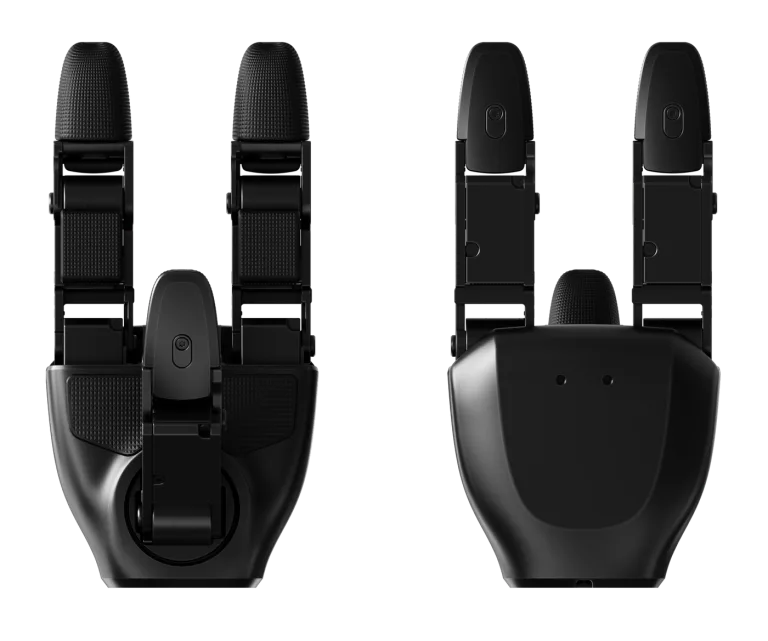 Dex3-1 力制御3指ハンド(触覚)
触覚を持つ3指のハンド
-
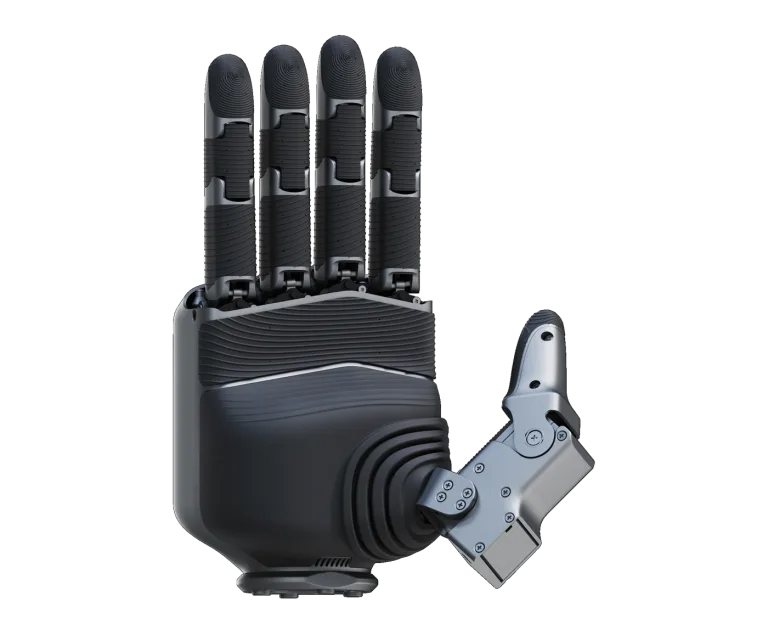 Dex5-1 5指ハンド
H2-A・H2-D用の16自由度5指ハンド
-
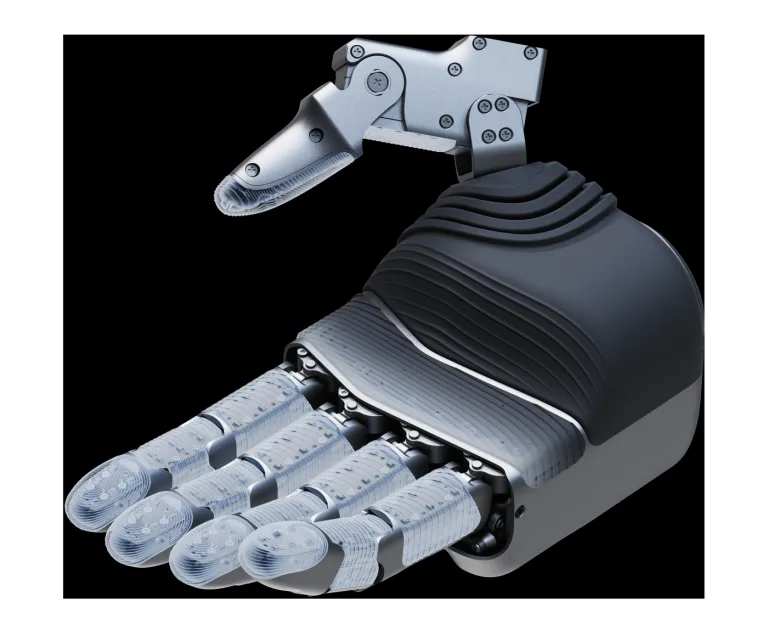 Dex5-1P 5指ハンド(触覚)
触覚を持つ16自由度の5指ハンド
-
 G1-E NX モジュール
G1-E用の100TOPSモジュール
-
 Linker Hand O6 5指ハンド(触覚)
リンク駆動で触覚を持つ5指ハンド
-
 SharpaWave Hand 2 5指ハンド
指先に視触覚を持つ22自由度のハンド
-
 WUJI Hand 2 5指ハンド
人の手に近い20自由度の5指ハンド