



SPECS
共通スペック
- 重量(バッテリー込み) 約11〜32kg
- 自由度 15〜34
- 稼働可能目安時間 約1.5時間
- 頭部の可動範囲 Yaw ±115°/Pitch ±36°
- 腕の最大積載 約2kg
- 二次開発 SDKで対応します
SPECS
全構成・比較一覧
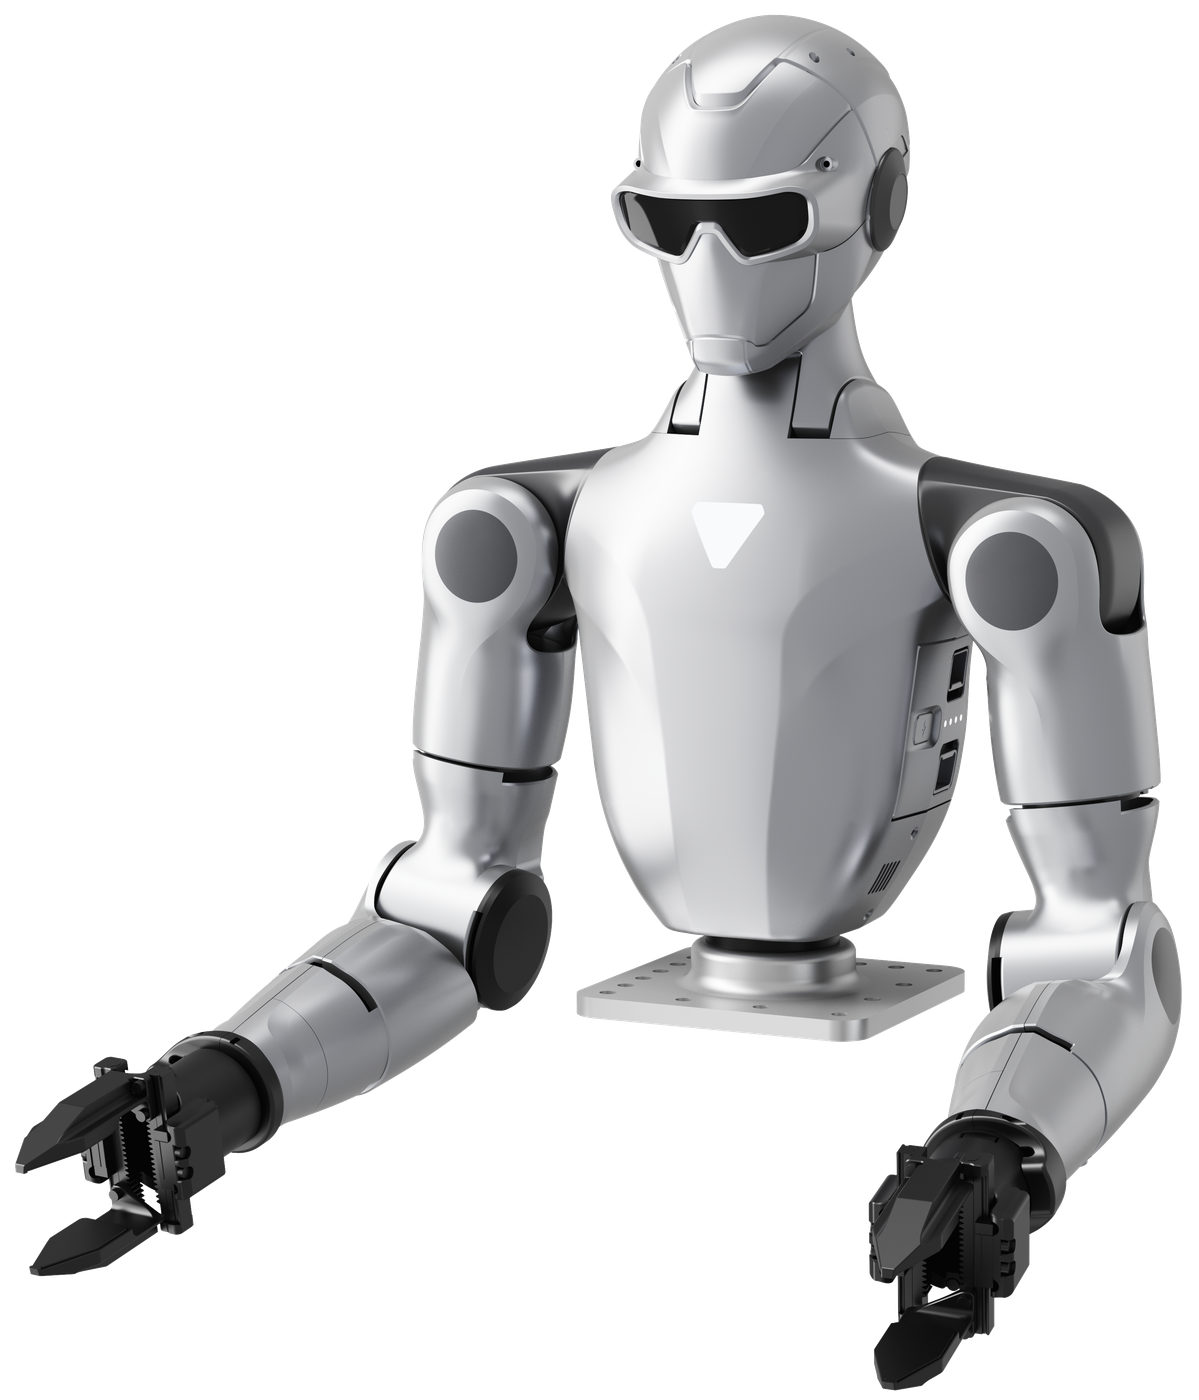
片腕5自由度を台の上に据える構成です。
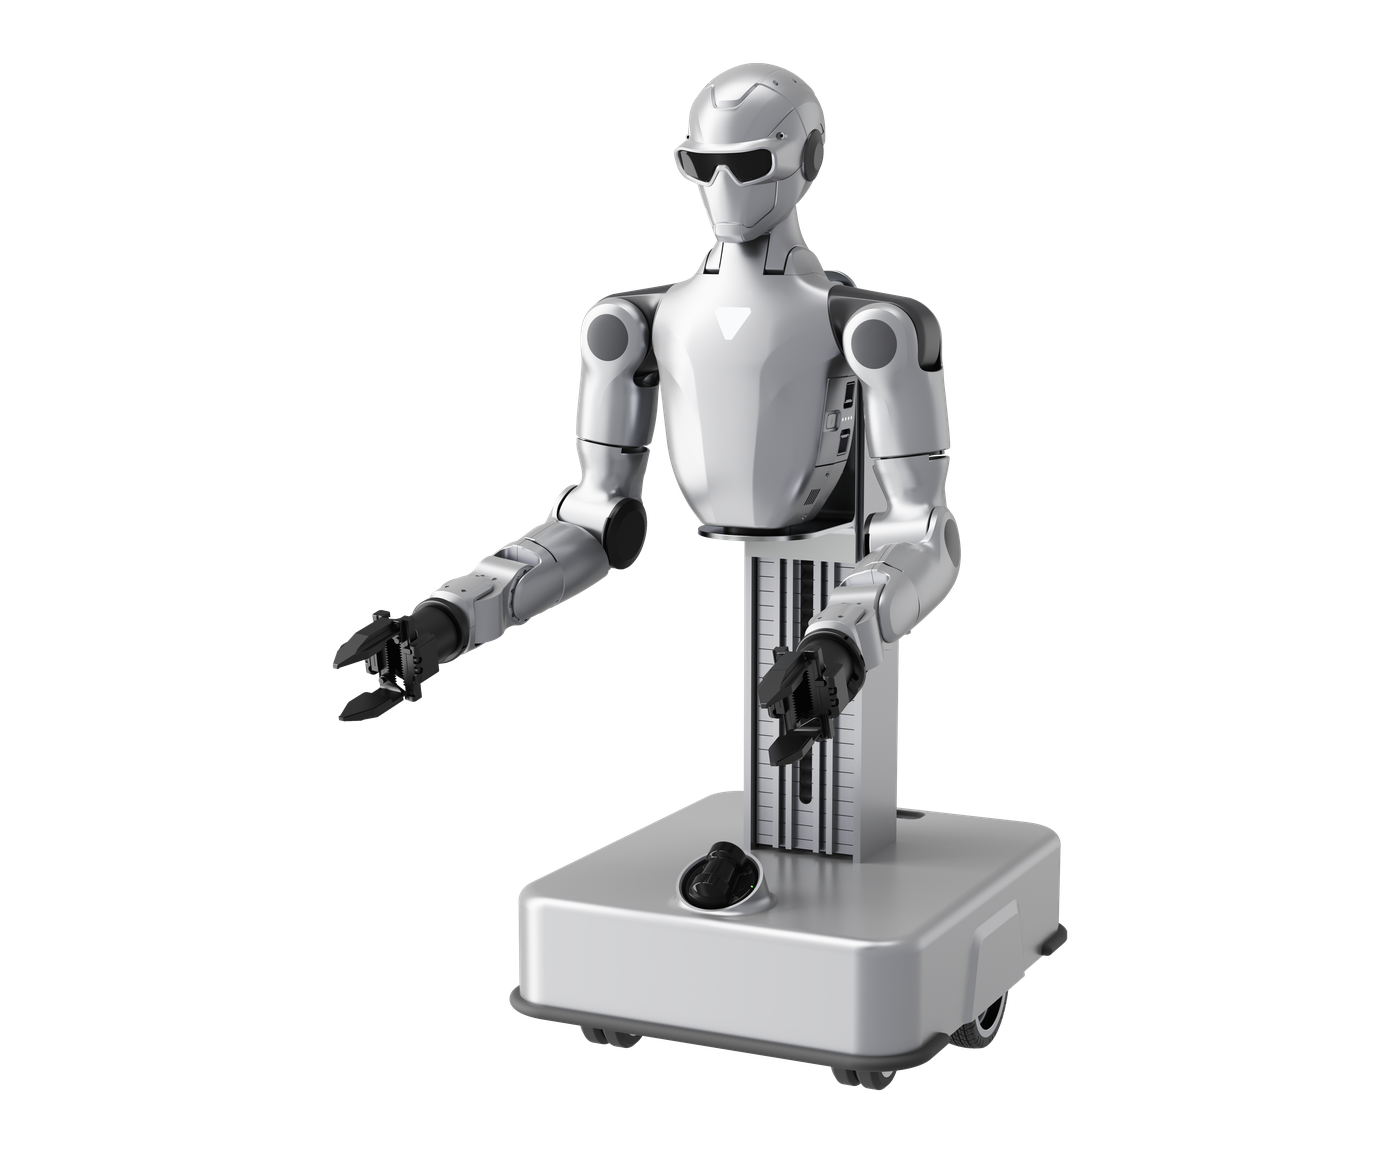
片腕5自由度を走行台車に載せた構成です。
片腕7自由度を台の上に据える構成です。
片腕7自由度を走行台車に載せた構成です。
| 構成 | 下半身台車 | 本体の自由度 | 片腕の自由度 | 追加の計算モジュール | 知覚センサー | |
|---|---|---|---|---|---|---|
 R1-A5 Smart |
なし | 13 | 5 | 40TOPS計算ドック | 頭部ステレオカメラ + 手首カメラ×2 | |
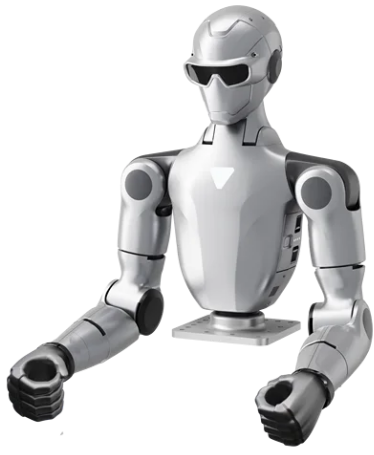 R1-A5 Standard |
なし | 13 | 5 | なし | 頭部ステレオカメラ | |
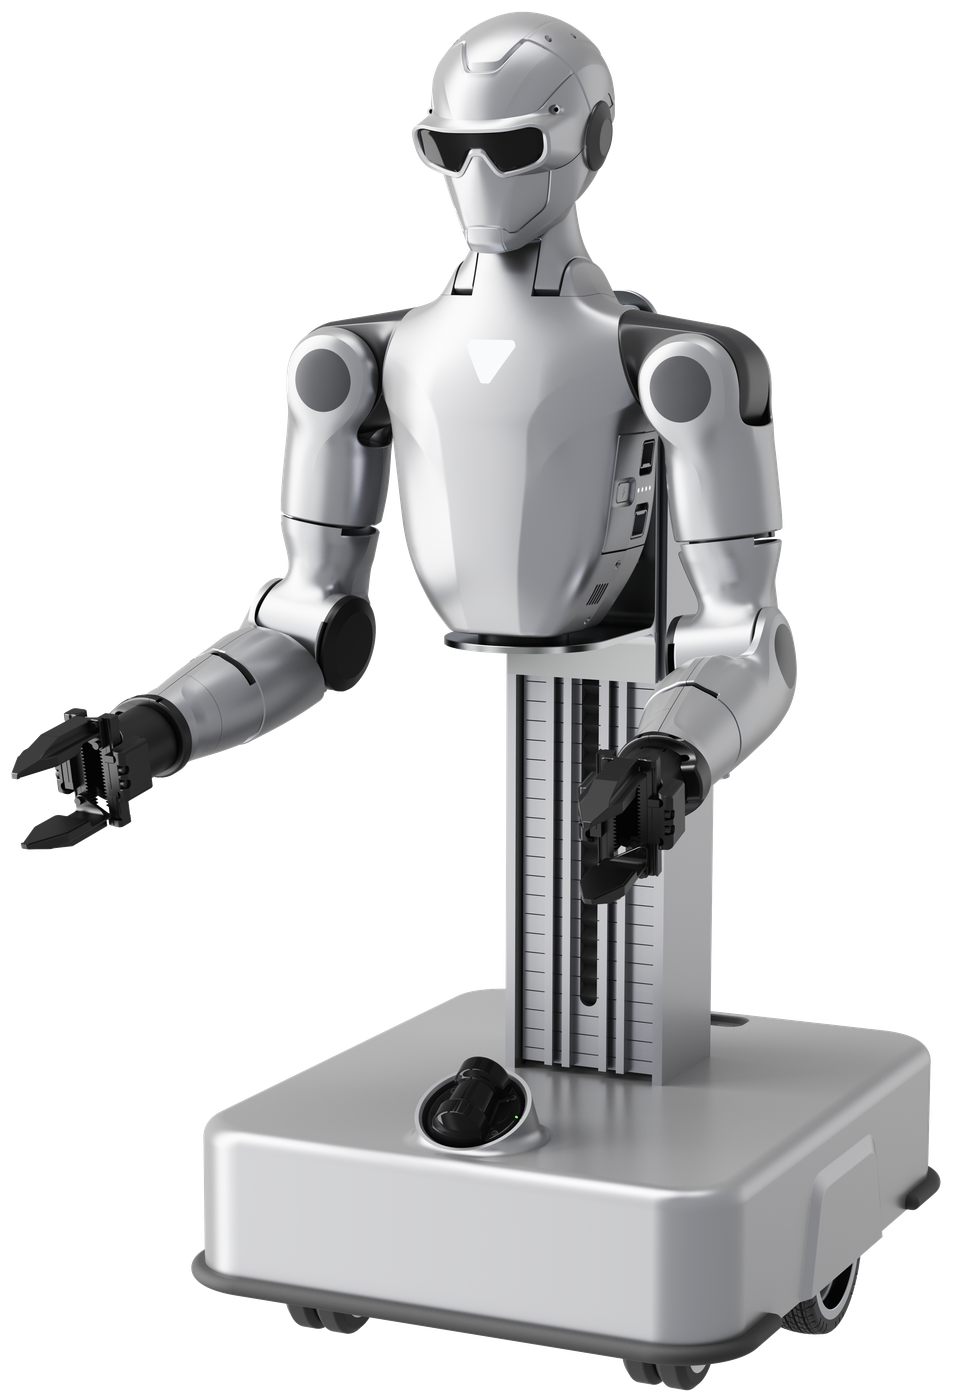 R1-A5-D Flagship |
あり | 16 | 5 | 100TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
|
R1-A5-D Smart
|
あり | 16 | 5 | 40TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
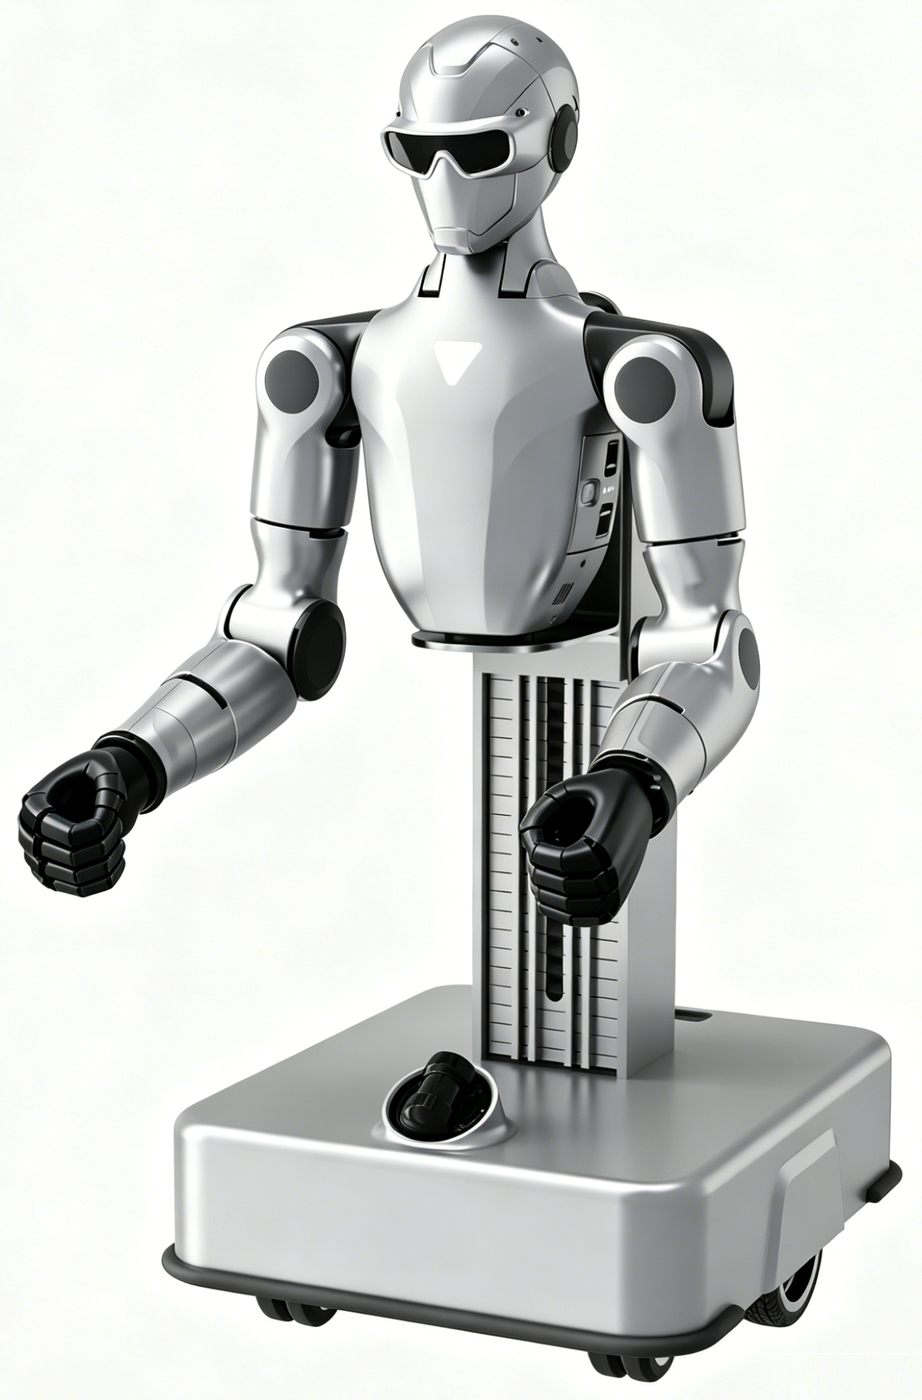 R1-A5-D Standard |
あり | 16 | 5 | なし | MID360 LiDAR + 頭部ステレオカメラ | |
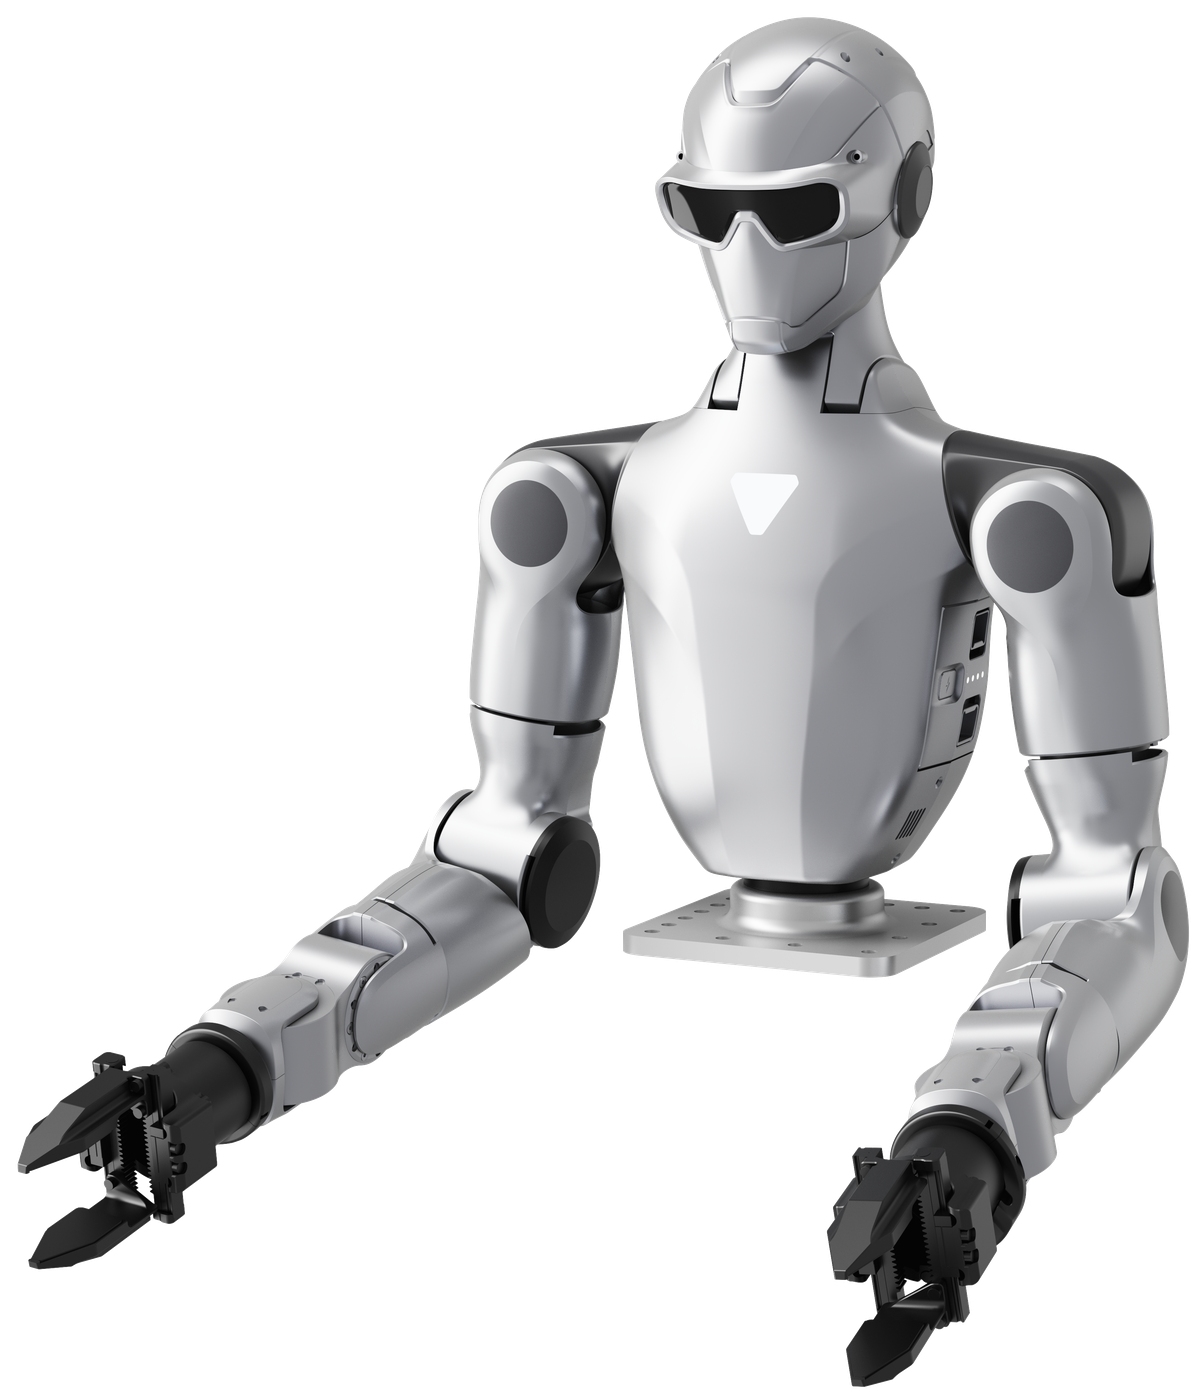 R1-A7 Smart |
なし | 17 | 7 | 40TOPS計算ドック | 頭部ステレオカメラ + 手首カメラ×2 | |
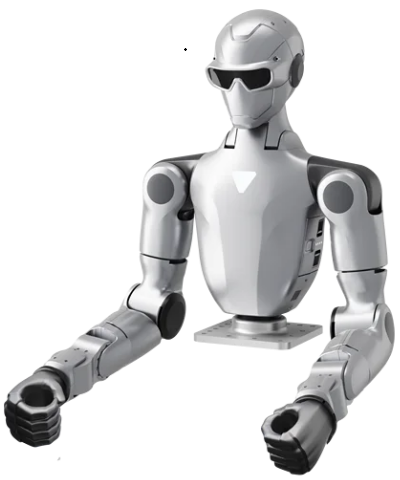 R1-A7 Standard |
なし | 17 | 7 | なし | 頭部ステレオカメラ | |
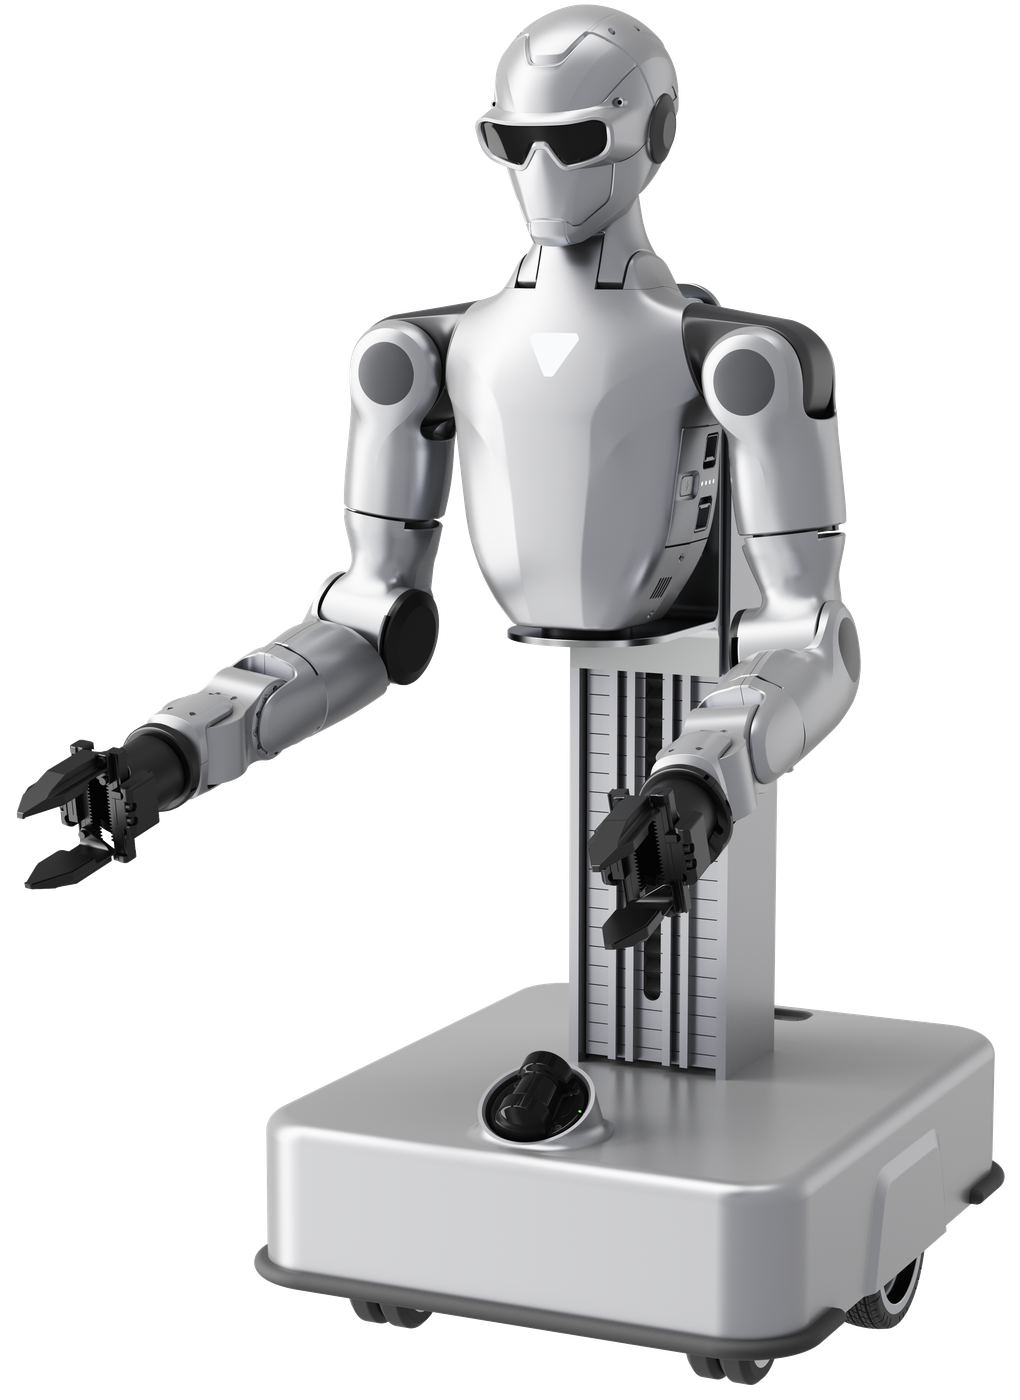 R1-A7-D Flagship |
あり | 20 | 7 | 100TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
|
R1-A7-D Smart
|
あり | 20 | 7 | 40TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
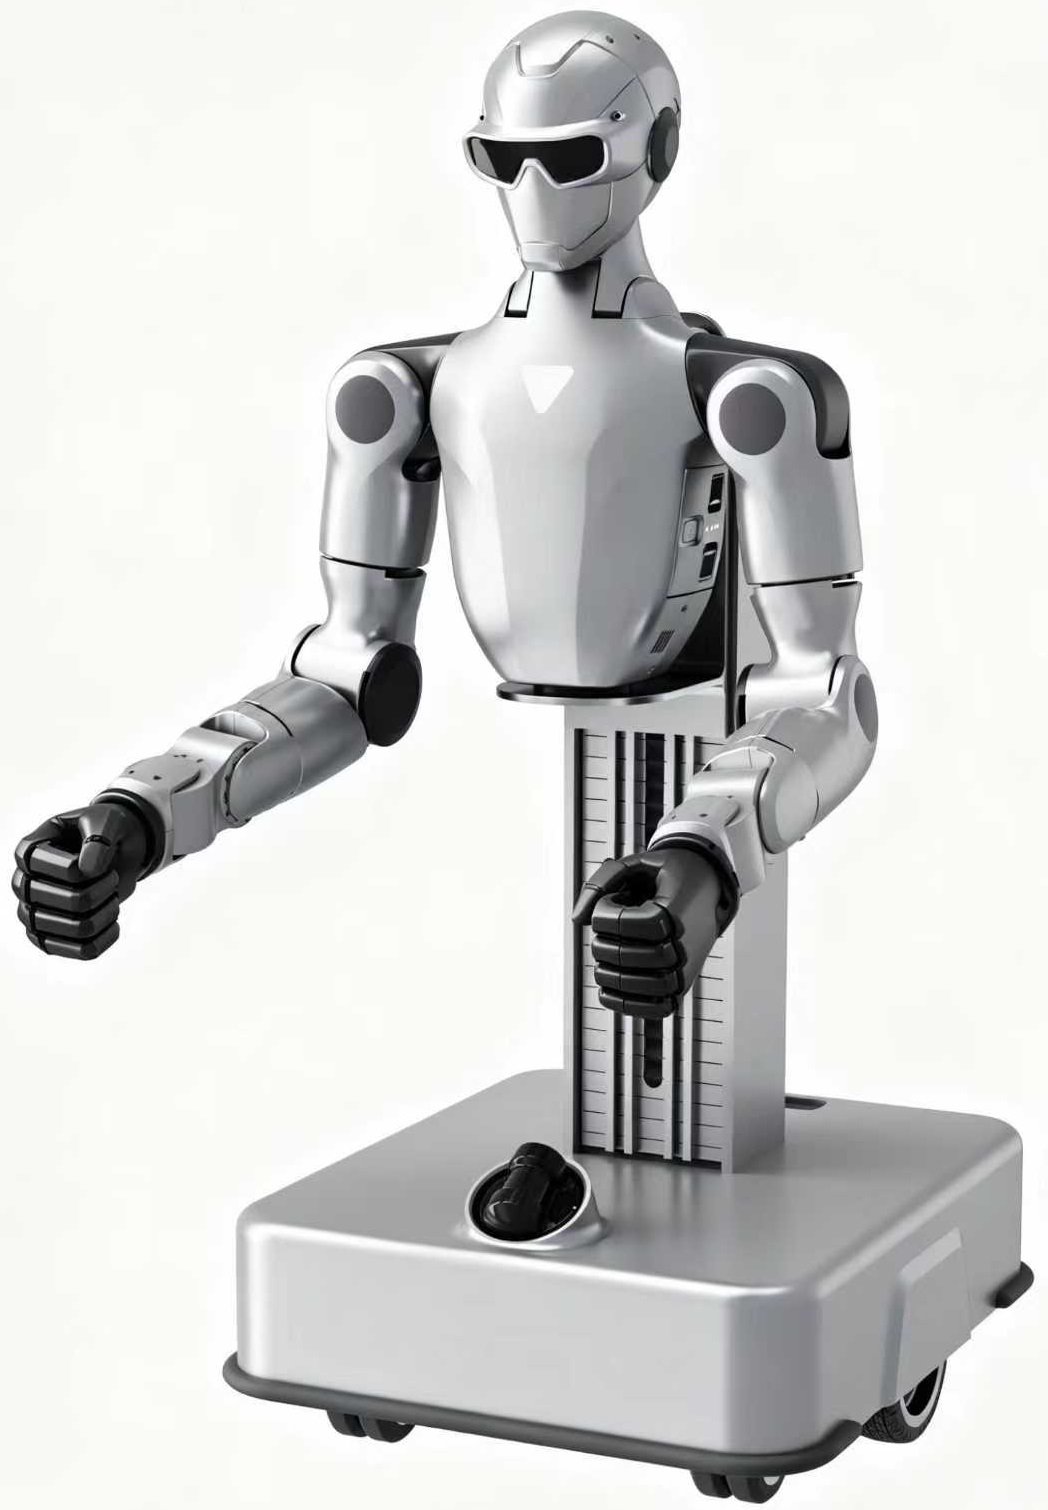 R1-A7-D Standard |
あり | 20 | 7 | なし | MID360 LiDAR + 頭部ステレオカメラ |
Q&A
よくある質問
-
A5とA7はどこが違いますか。
片腕の自由度が5と7で分かれます。A5は腕の可動範囲が420mm・重量約11kg、A7は555mm・約13kgです。腕の最大積載はどちらも約2kgです。
-
-Dが付くと何が変わりますか。
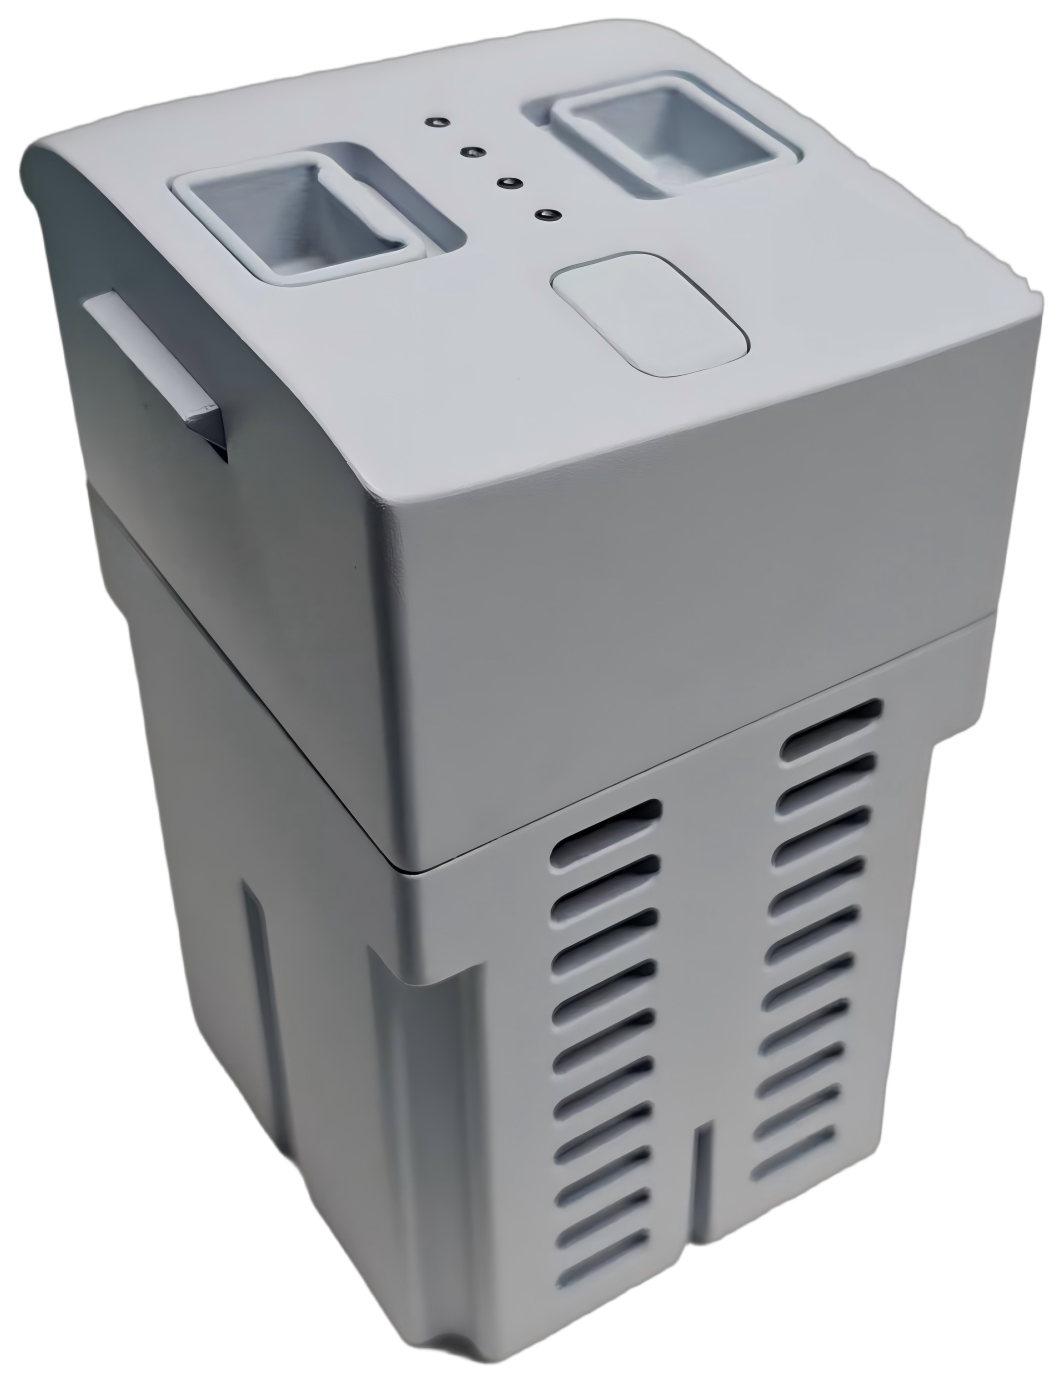
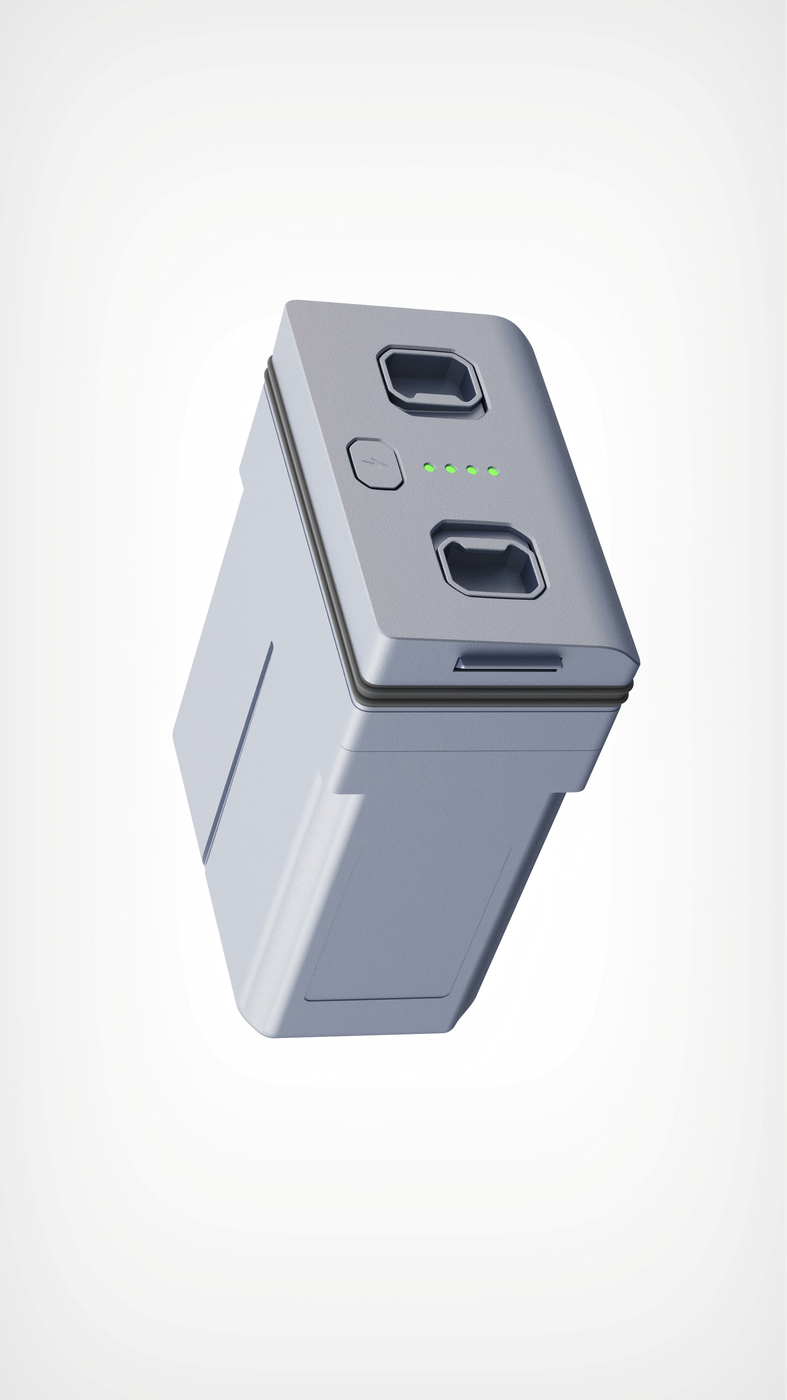
モーター付き走行台車と昇降コラムが加わり、自走できるようになります。上半身は外部電源だけですが、台車には着脱式のバッテリーが載り、約1.5時間が目安です。折りたたみ時683×520×440mm、最大約1600mmまで伸びます。
-
Standard・Smart・Flagshipはどこが違いますか。
Standardは計算ドックと手首カメラを持ちません。Smartは40TOPSの計算ドックと手首カメラ2つが付き、Flagshipは計算ドックが100TOPSへ上がります。
-
ハンドはどれを選べますか。
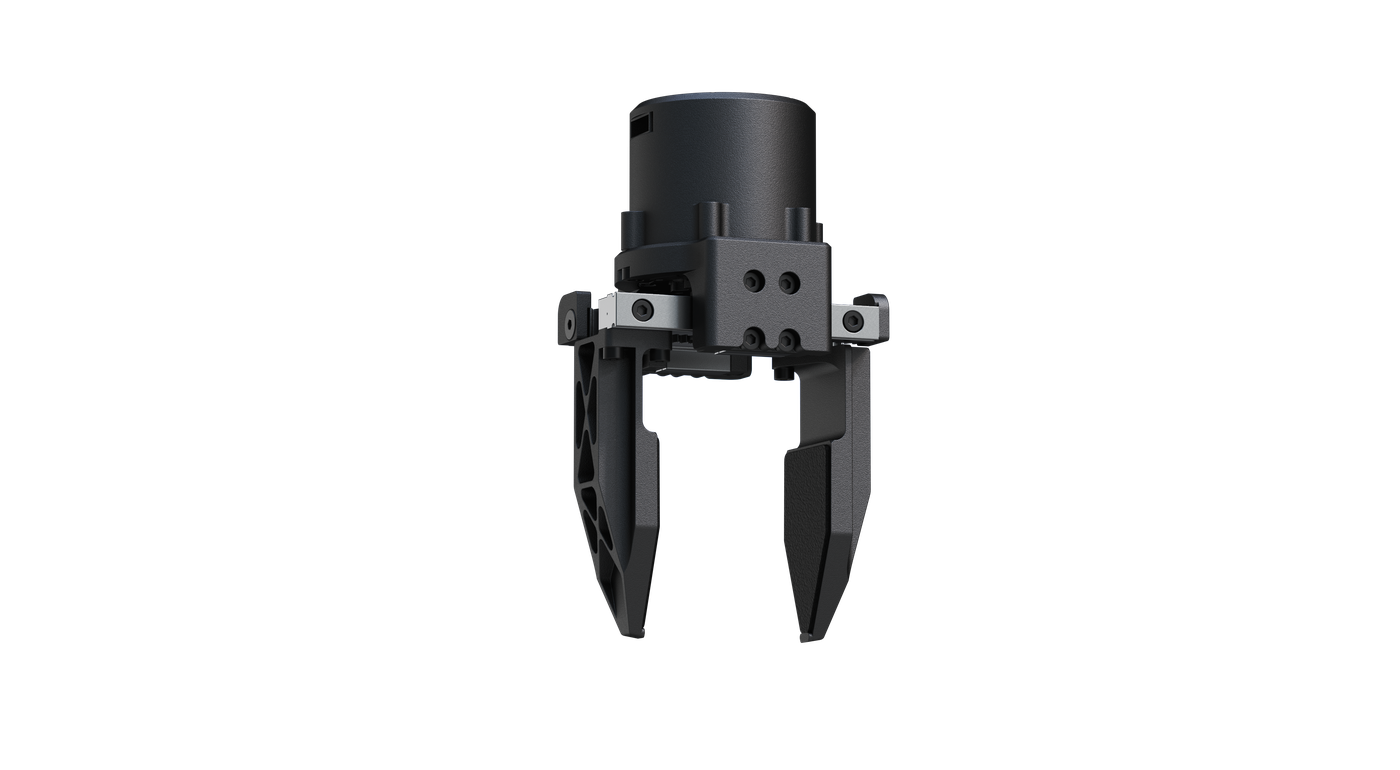
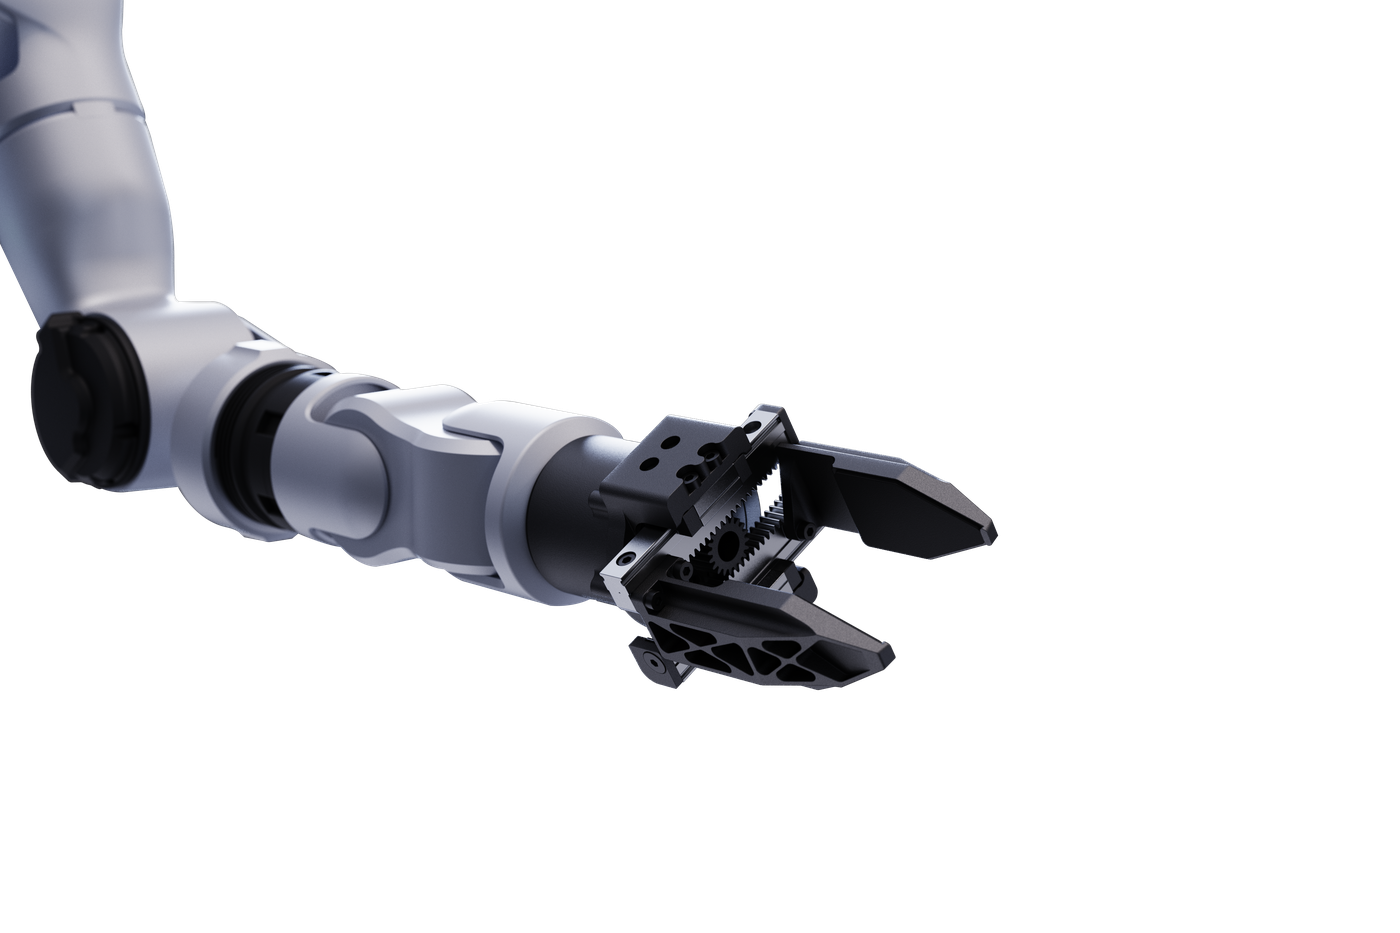
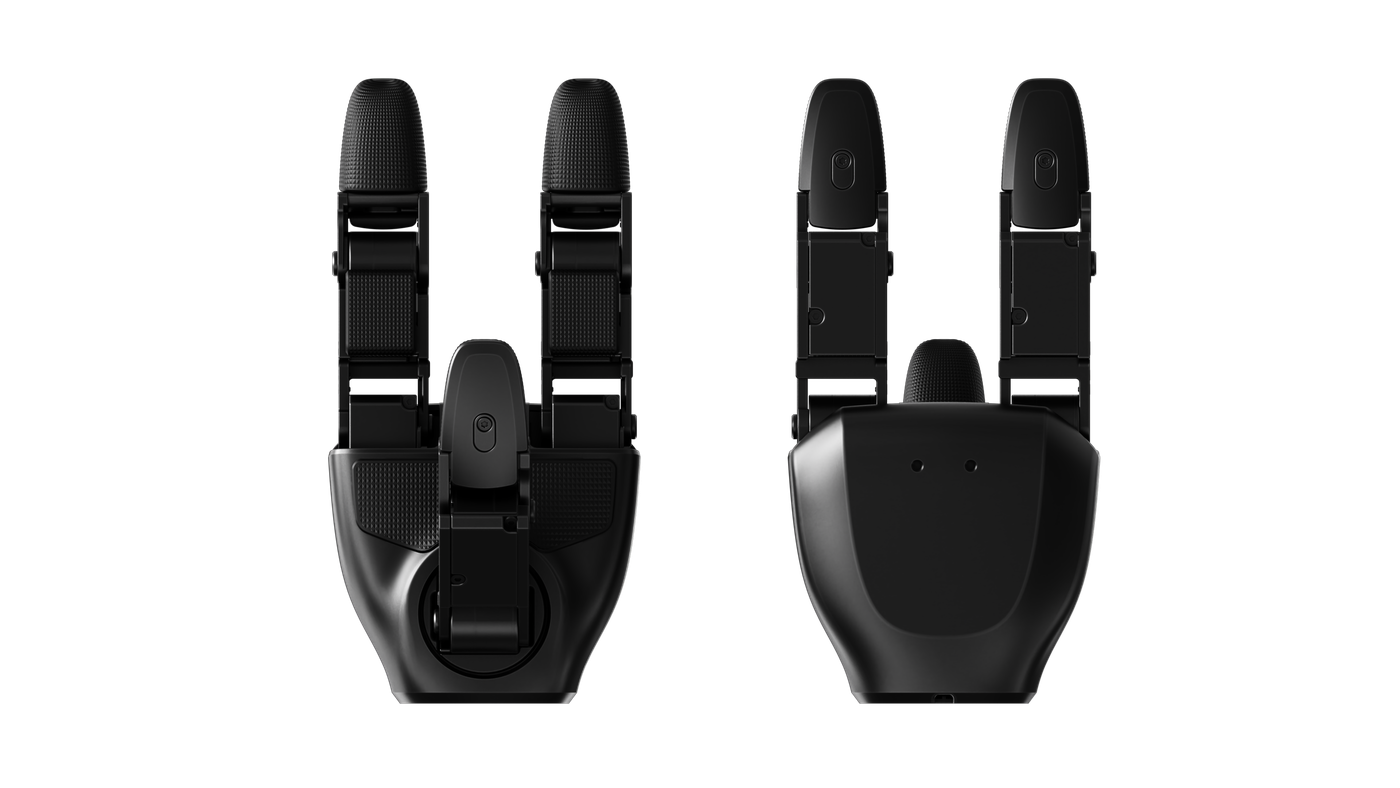
対応アクセサリーに並べたハンドとグリッパーからお選びいただけます。双腕の機体では左右で2つお使いいただくのが標準ですので、左右の別はご発注のときにお知らせください。手首とフランジのモデルを公開しておりますので、取り付け具をお客様側で設計していただくこともできます。
-
どんな作業に使われていますか。
双腕だけを卓上または走行台車に据えた構成ですので、物をつかんで運ぶ操作の研究や、ハンドの触覚センサーを使った作業の検証に向きます。歩行の機構を持たないぶん、双腕の動作そのものに絞って開発と検証を進めていただけます。R1-A5-DとR1-A7-Dは、複数の作業台の間を車輪で移りながら使う運用に向きます。
-
Standardでも二次開発はできますか。
R1-Aは、Standardを含めたすべての構成で二次開発に対応します。公式の運動制御を切って、全関節をモーターのレベルで直接制御することもできます。SmartとFlagshipには40TOPSまたは100TOPSの計算ドックが加わりますので、重いAIのアルゴリズムを機体の上で動かす開発にも向きます。
-
電源はどうなっていますか。
卓上に据えるR1-A5とR1-A7は、外部電源を標準としてお使いいただきます。上半身用の着脱式バッテリーを足すと、電源の線を外した状態でも約1.5時間お使いいただけます。走行台車の付くR1-A5-DとR1-A7-Dは台車側の着脱式バッテリーで動き、上半身は外部電源になります。
-
-Dはどんな場所に置けますか。
R1-A5-DとR1-A7-Dの走行台車は、折りたたんだ状態で683×520×440mmの床があれば置けます。昇降コラムを伸ばすと最大約1600mmまで作業の高さを上げられますので、上げた状態でお使いになる場所は、天井までの高さもあわせてお確かめください。車輪で作業台の間を移りながら使えますので、置き場所ごとに本体を運び直す手間がかかりません。
-
他社製のハンドを取り付けられますか。
手首とフランジのモデルを公開しておりますので、お客様側で変換部を設計すれば他社製のハンドも取り付けられます。電源と通信の変換は、お客様側でご用意いただきます。取り付ける前に、積載と電源に余裕があるかをお確かめください。
SPECS
他のUnitreeシリーズも見る
-
 Unitree A2 / A2-W
長く走れて重い荷物を運べる、四足歩行ロボット
-
 Unitree As2 / As2-W
扱いやすい、小型の四足歩行ロボット
-
 Unitree B2 / B2-W
重い荷物を運べる、大型の四足歩行ロボット
-
 Unitree G1
様々な用途に使える、汎用の人型ロボット
-
 Unitree G1-D
G1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした人型ロボット
-
 Unitree G1+
モーター出力と対話機能を強化したモデル
-
 Unitree H2
人と同じ大きさで、重い物を扱える大型の人型ロボット
-
 Unitree H2 Plus
H2にNVIDIA Jetson Thorを積み、顔と頭部のカメラを専用にした大型の人型ロボット
-
 Unitree H2-A / H2-D
H2の脚を外して双腕にし、上半身を据えるか台座に載せて使うロボット
-
 Unitree R1
軽くて扱いやすい小型の人型ロボット