



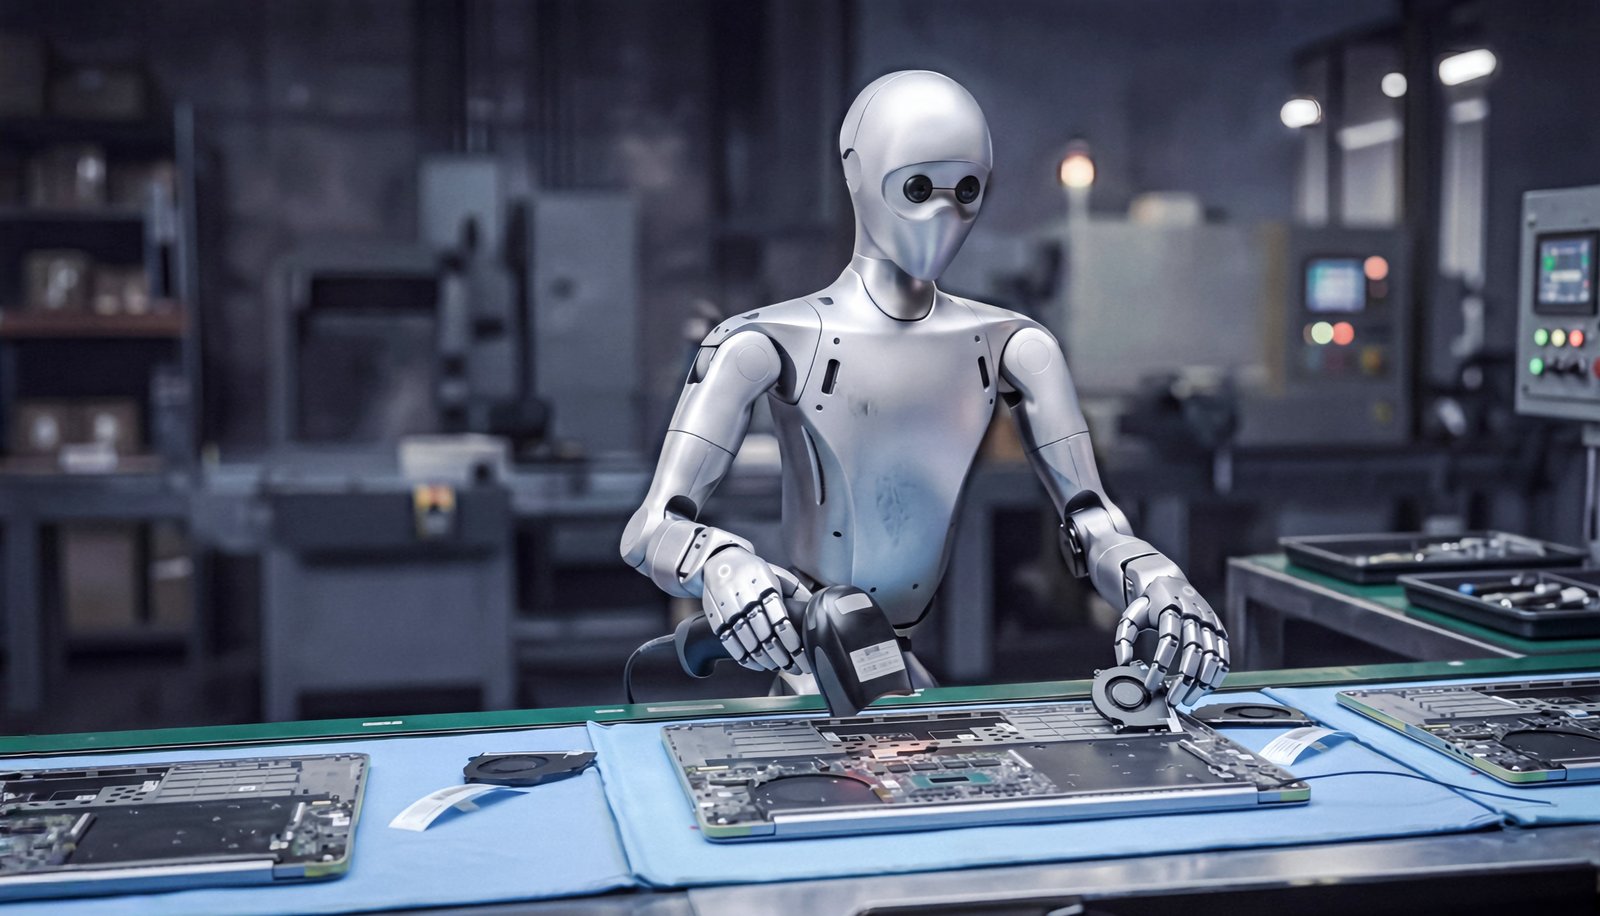
CASE STUDIES
SPECS
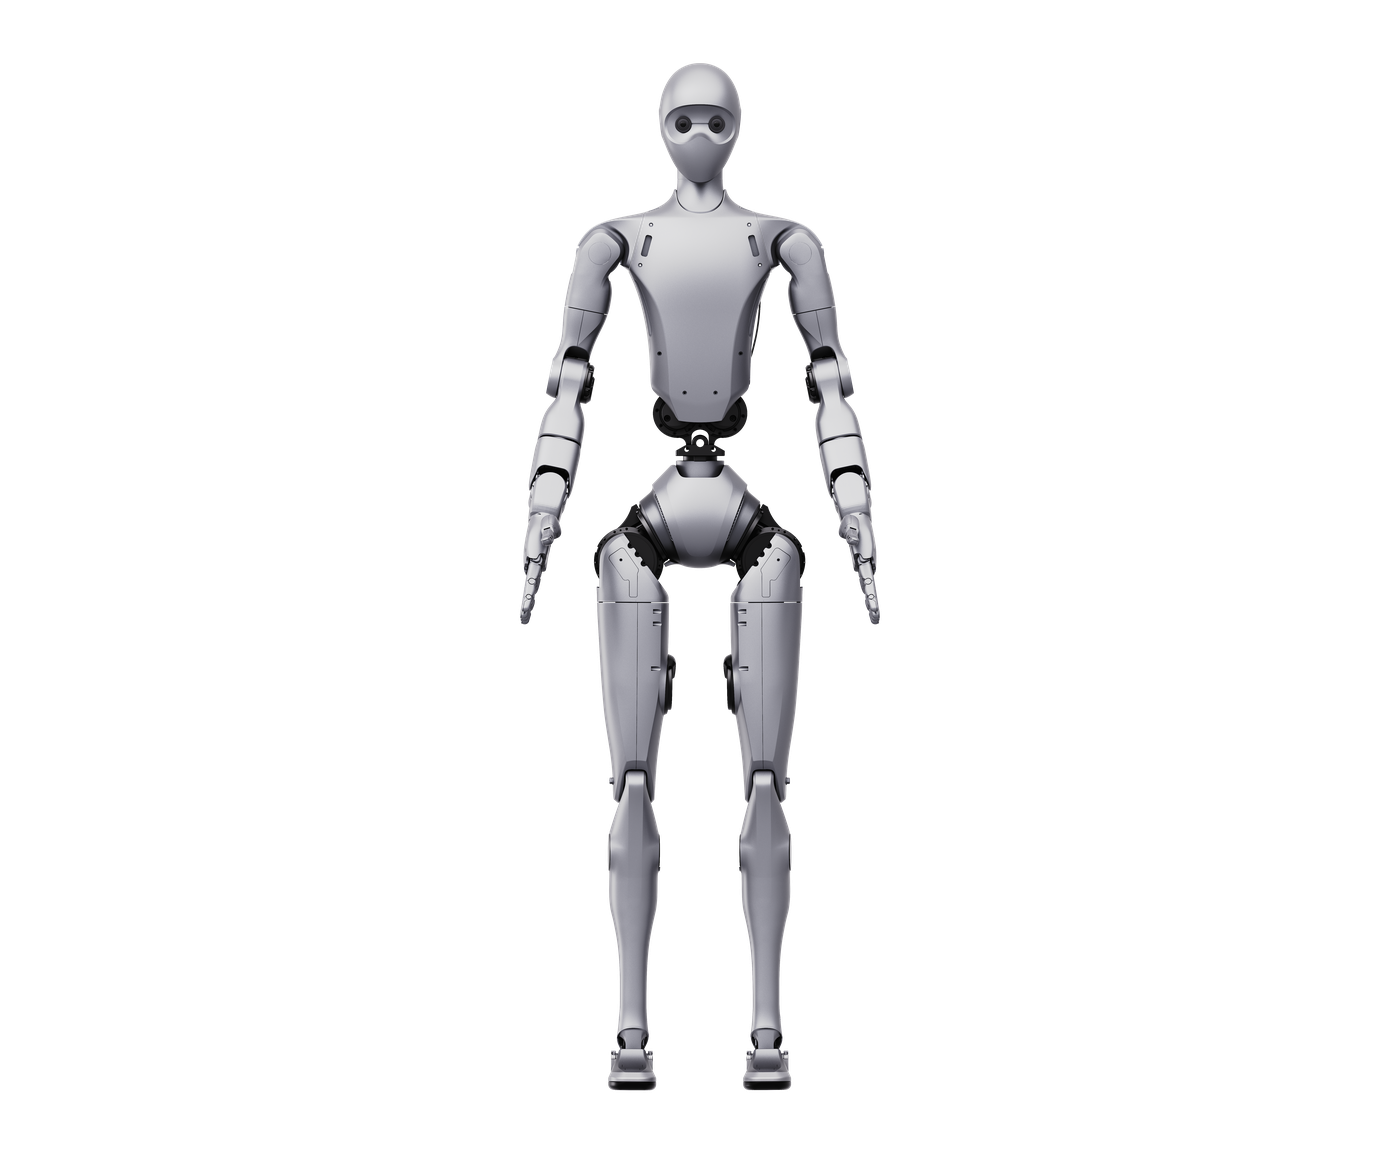
共通スペック
- 寸法(立位) 1820×456×218mm
- 重量(バッテリー込み) 約70kg
- 自由度 31
- 腕の最大積載 7kg(瞬間最大15kg)
- 稼働可能目安時間 約3時間
- バッテリー 15Ah
- 音声 マイクアレイ/スピーカー
- 通信 Wi-Fi 6/Bluetooth 5.2
- 高性能計算モジュール NVIDIA Jetson Thor(2070TFLOPS・FP4スパース)
SPECS
全構成・比較一覧
NVIDIA Jetson Thorを標準で積む構成です。
| 構成 | 二次開発 | 本体の制御用PC | 2次開発用PC | 追加の計算モジュール | 知覚センサー | |
|---|---|---|---|---|---|---|
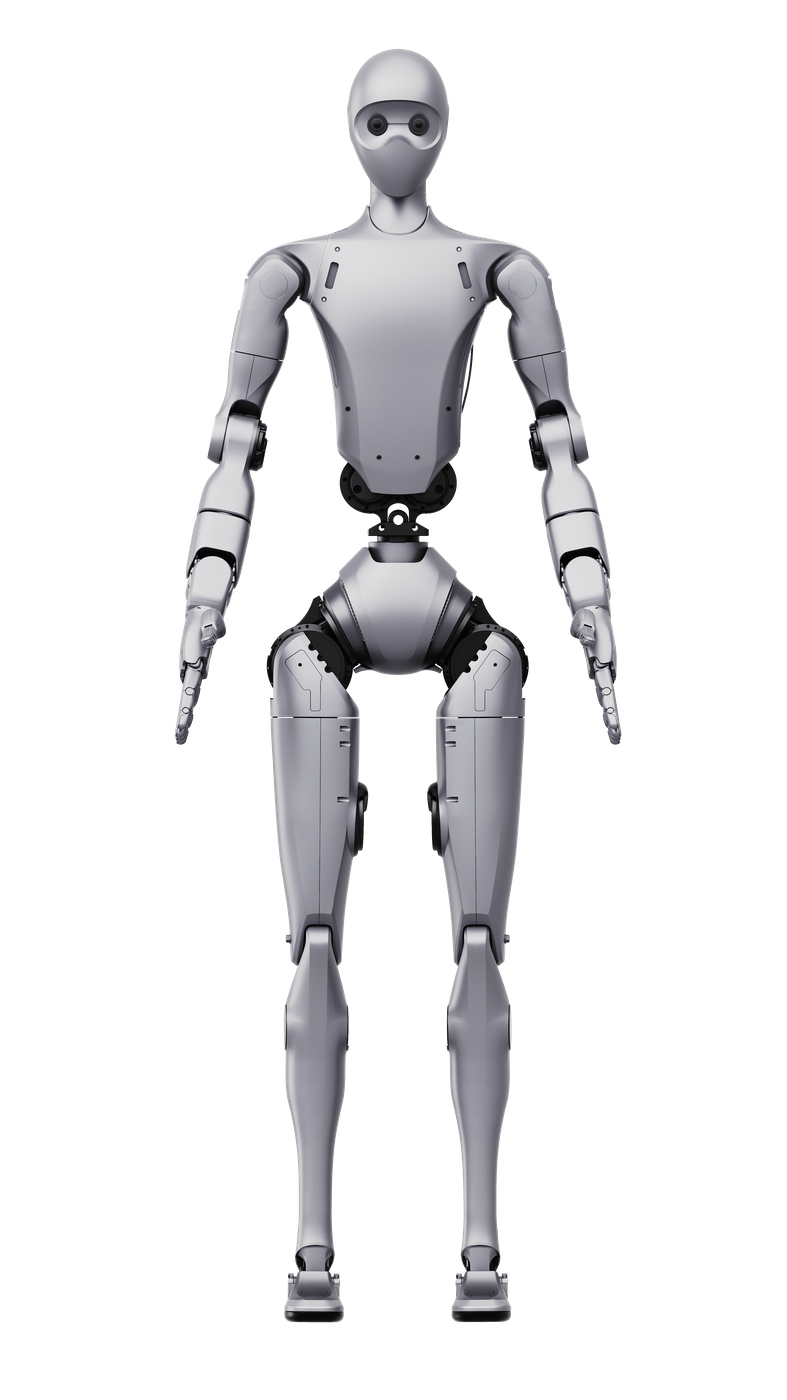 H2 PLUS SMART |
対応 | Intel Core i5 | Intel Core i7 | NVIDIA Jetson Thor | SenYunのカスタムステレオカメラ + カスタムフェイス |
OPTIONS
対応アクセサリー・オプション
-
 H2用のバッテリー
-
 H2用の充電器
-
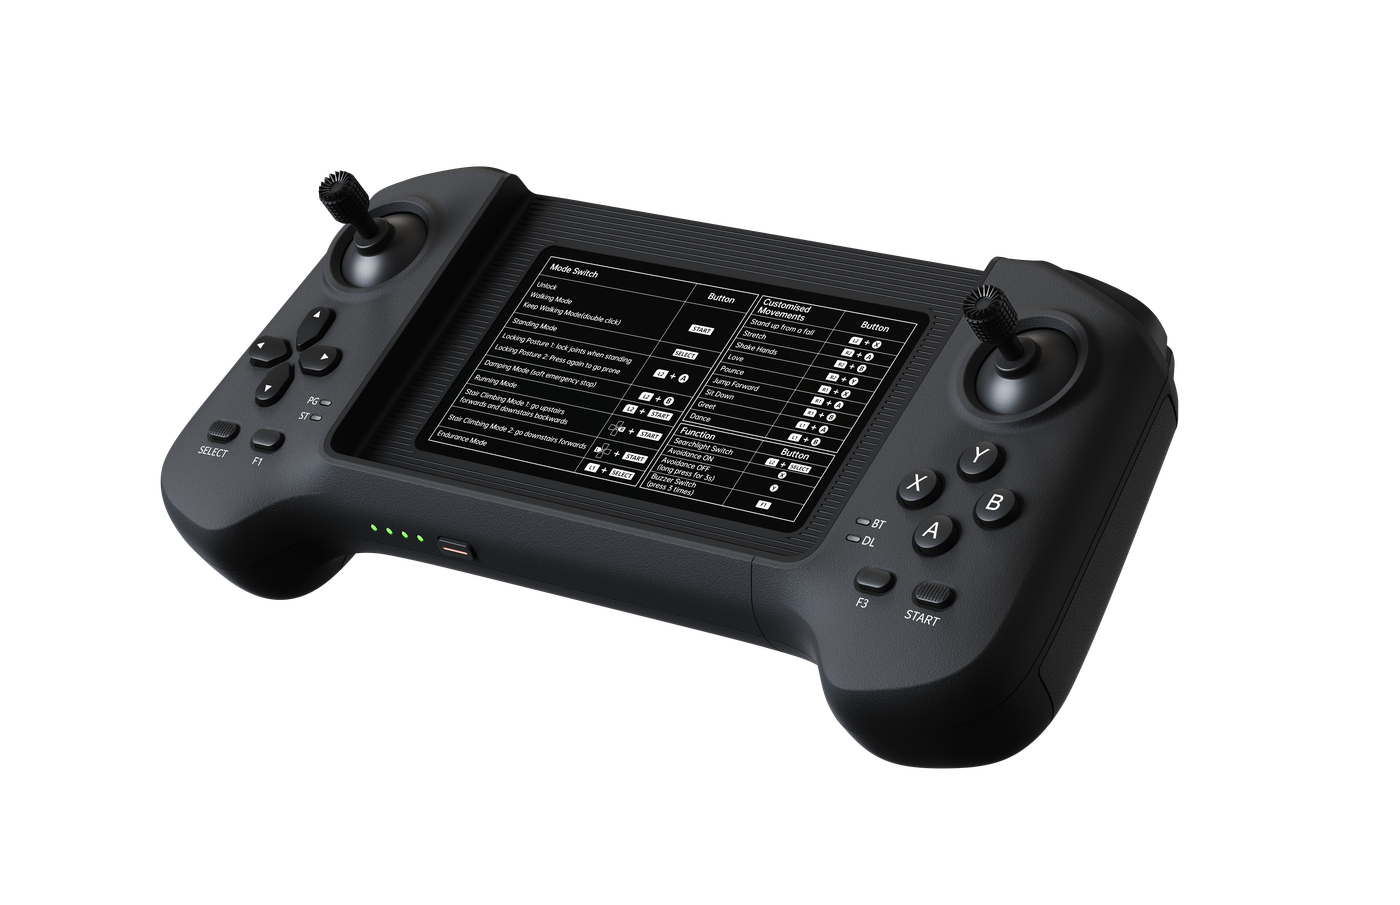 H2用のコントローラ
-
 H2用の吊り下げクレーン
- Hesai JT128 LiDARキット
- Intel Core i7 計算ボード(H2用)
- Jetson Orin NX 計算ボード(H2用)
-
 Jetson Thor 計算ボード(H2用)
-
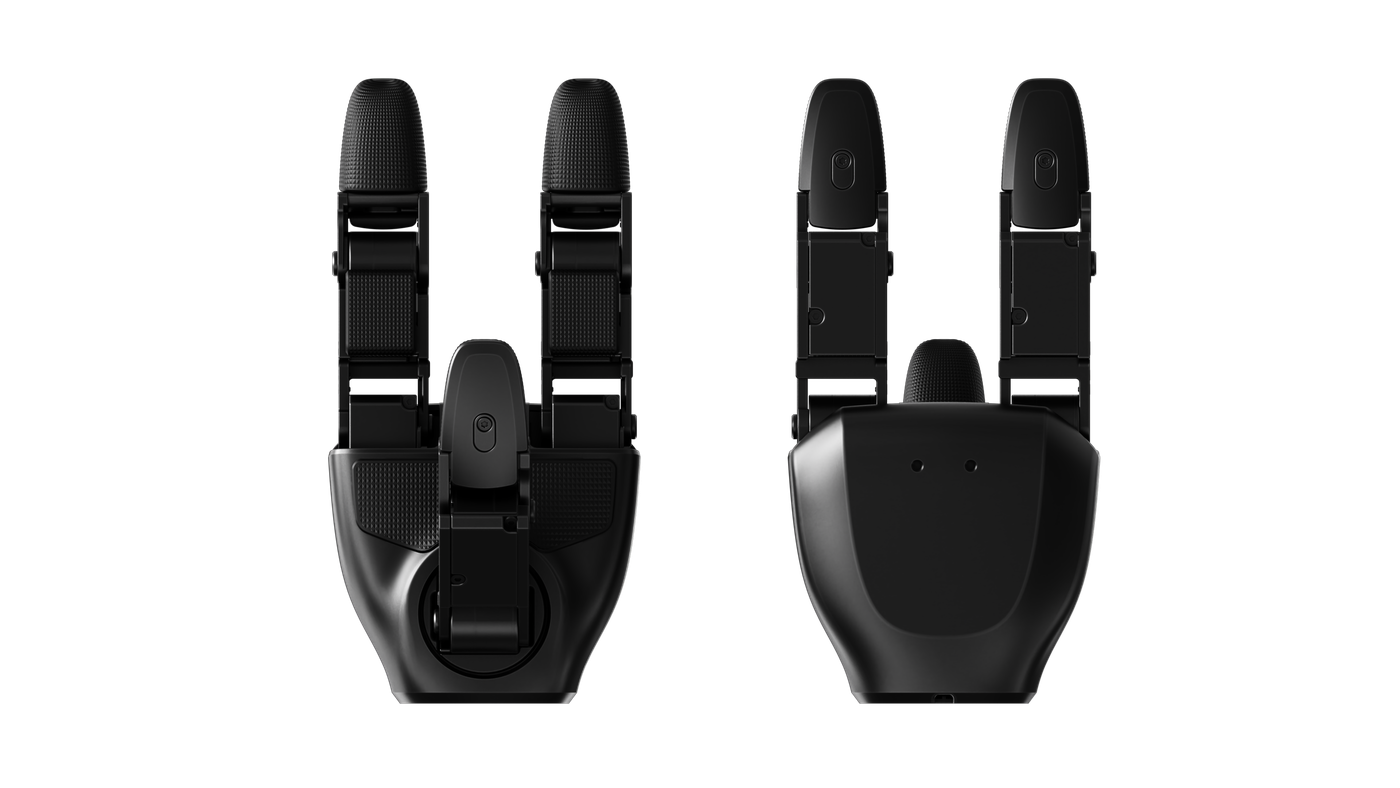 Dex3-1 力制御3指ハンド(触覚)
-
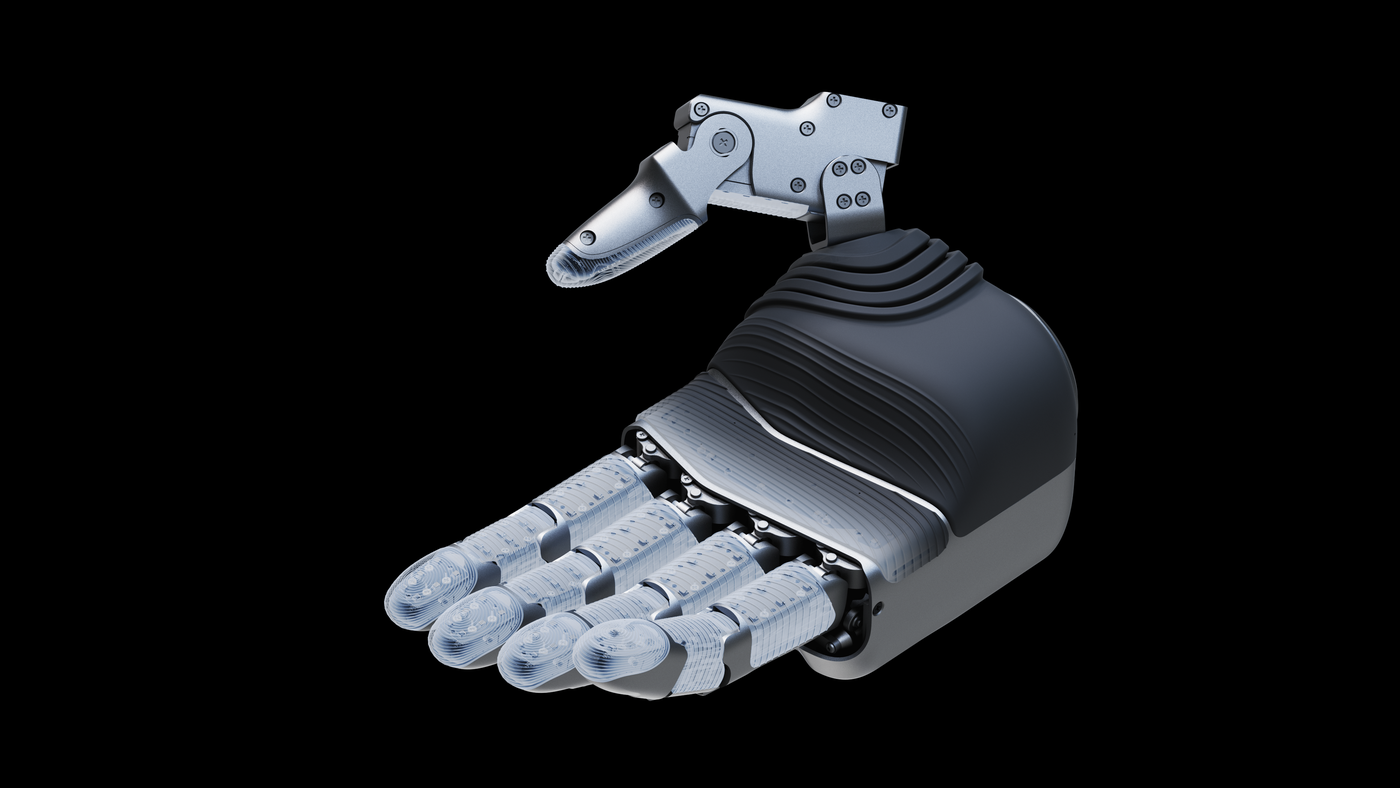 Dex5-1P 5指ハンド(触覚)
-
 BrainCo Revo 2 5指ハンド(触覚)
-
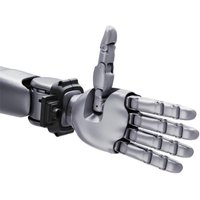 BrainCo Revo 3 U21T 5指ハンド(触覚)
- BrainCo Revo 3 U21VT 5指ハンド(視触覚)
-
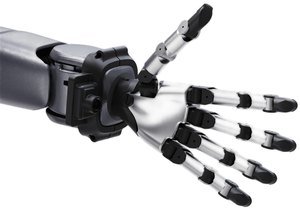 WUJI Hand 2 5指ハンド
-
 SharpaWave Hand 2 5指ハンド
Q&A
よくある質問
-
H2とH2 Plusはどこが違いますか。
H2 PlusはNVIDIA Jetson Thor(2070TFLOPS)を標準で積み、頭部にSenYunのカスタムステレオカメラとカスタムフェイスが付きます。NVIDIA Isaac GR00Tの開発環境がそのまま動きます。
-
ハンドはどれを選べますか。
対応アクセサリーに並べたハンドとグリッパーからお選びいただけます。双腕の機体では左右で2つお使いいただくのが標準ですので、左右の別はご発注のときにお知らせください。手首とフランジのモデルを公開しておりますので、取り付け具をお客様側で設計していただくこともできます。
-
計算モジュールをあとから足せますか。
計算板は工場で機体の内部に組み付けるため、出荷後の追加と交換はお受けしておりません。PC4にIntel Core i7を選べますので、ご発注のときに構成をお決めください。
-
どんな開発に向きますか。
NVIDIA Jetson Thor(2070TFLOPS・FP4スパース)を標準で積み、NVIDIA Isaac GR00Tの開発環境がそのまま動きます。SenYunのカスタムステレオカメラで撮った映像をそのまま学習にお使いいただけますので、模倣学習と強化学習でハンドの動作を作り込む開発に向きます。機体の上で動かしきれない大きなモデルは、クラウドまたはエッジサーバーでの実行をおすすめしております。
-
ハンドを変えると何が変わりますか。
積むハンドによって、機体全体の自由度が43から75まで変わります。指の関節が多いハンドほど自由度が上がり、細かい動きを再現する開発にお使いいただけます。どこまで細かい把持を再現なさりたいかで、ハンドをお選びください。
-
稼働可能目安時間はどれくらいですか。
H2 Plusの稼働可能目安時間は約3時間です。バッテリーは15Ahのクイックリリース式で機体から外せますので、充電済みの予備と差し替えれば稼働を止めずに続けられます。展示や実演のように、稼働と交換を繰り返す使い方に向きます。
-
航法(自律走行)の開発はできますか。
H2 Plusにはヒューマノイド用の広角ステレオカメラが標準で付きますので、これとIMUを組み合わせれば航法の開発にお使いいただけます。より広い範囲を測るのでしたら、H2用のLiDARキットを足していただけます。開発には、LiDAR・ステレオカメラ・深度カメラのいずれかとIMUの組み合わせが要ります。
-
他社製のハンドを取り付けられますか。
手首とフランジのモデルを公開しておりますので、お客様側で変換部を設計すれば他社製のハンドも取り付けられます。電源と通信の変換は、お客様側でご用意いただきます。取り付ける前に、積載と電源に余裕があるかをお確かめください。
-
公開しているオープンソースには何がありますか。
強化学習のunitree_rl_gym、上半身の遠隔操作のxr_teleoperate、世界モデルのunifolm-WMA、視覚と言語と行動を扱うunifolm-VLAを公開しております。xr_teleoperateは、下半身で公式の運動制御を動かしたまま、上半身だけを遠隔操作する形でお使いいただけます。SDKはC++・Python・ROS2に対応し、公開しているインターフェースの一覧はドキュメントセンターでご覧いただけます。
SPECS
他のUnitreeシリーズも見る
-
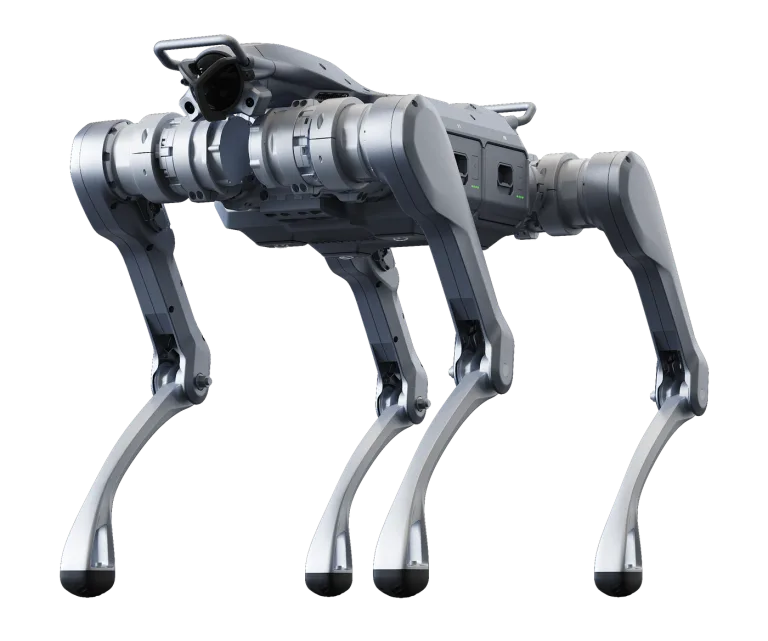 Unitree A2 / A2-W
長く走れて重い荷物を運べる、四足歩行ロボット
-
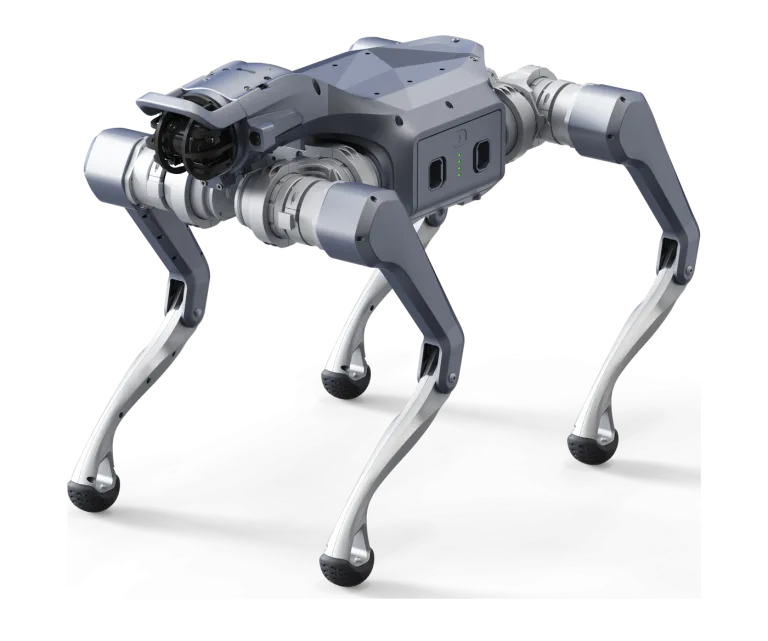 Unitree As2 / As2-W
扱いやすい、小型の四足歩行ロボット
-
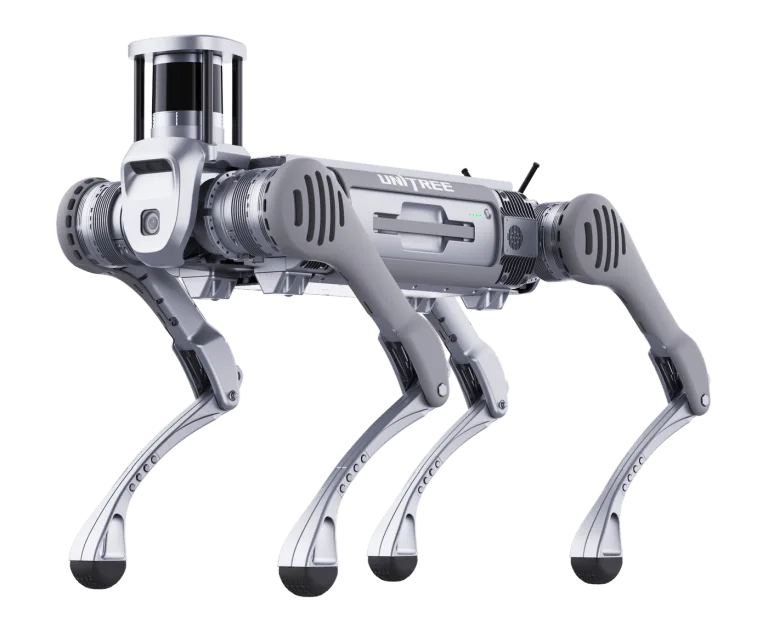 Unitree B2 / B2-W
重い荷物を運べる、大型の四足歩行ロボット
-
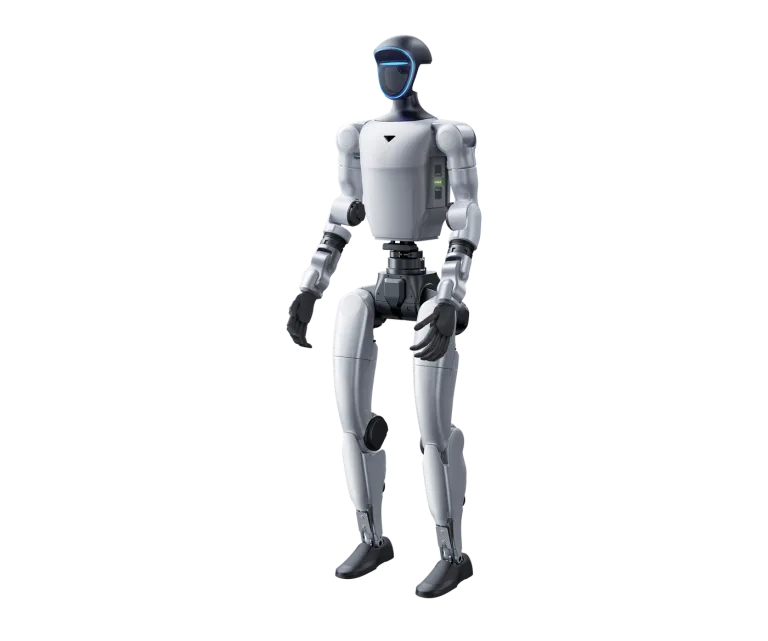 Unitree G1
様々な用途に使える、汎用の人型ロボット
-
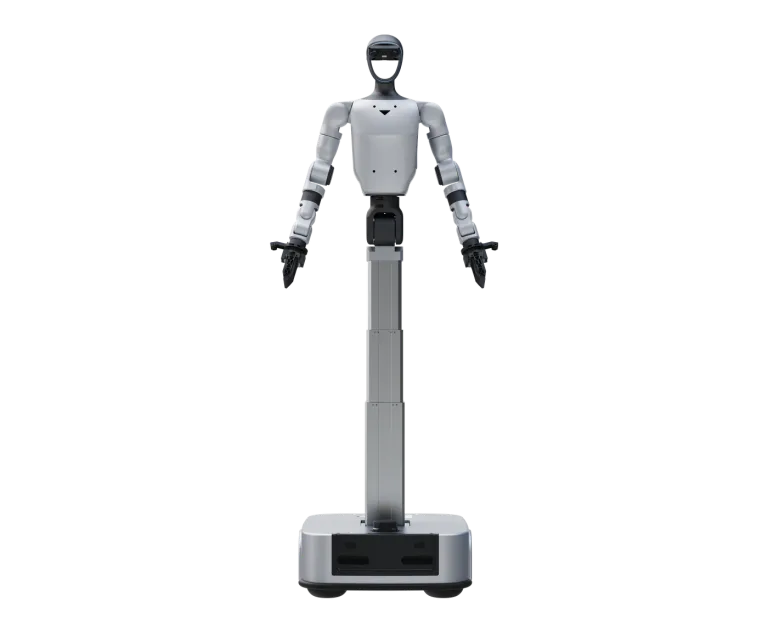 Unitree G1-D
G1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした人型ロボット
-
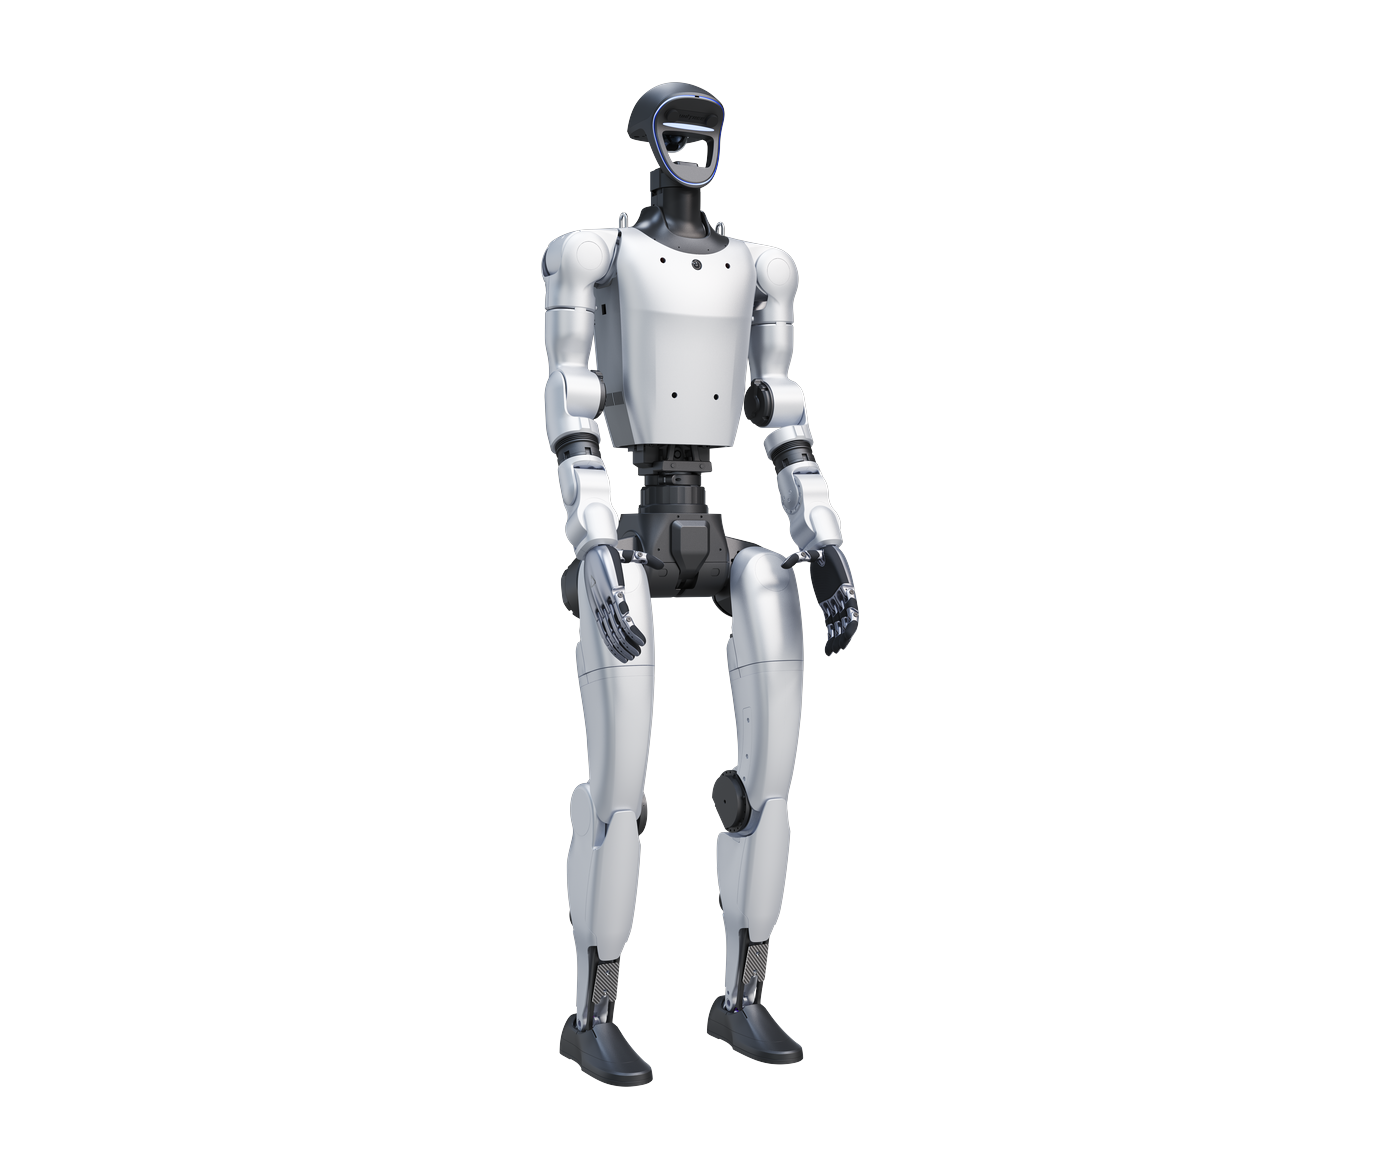 Unitree G1+
モーター出力と対話機能を強化したモデル
-
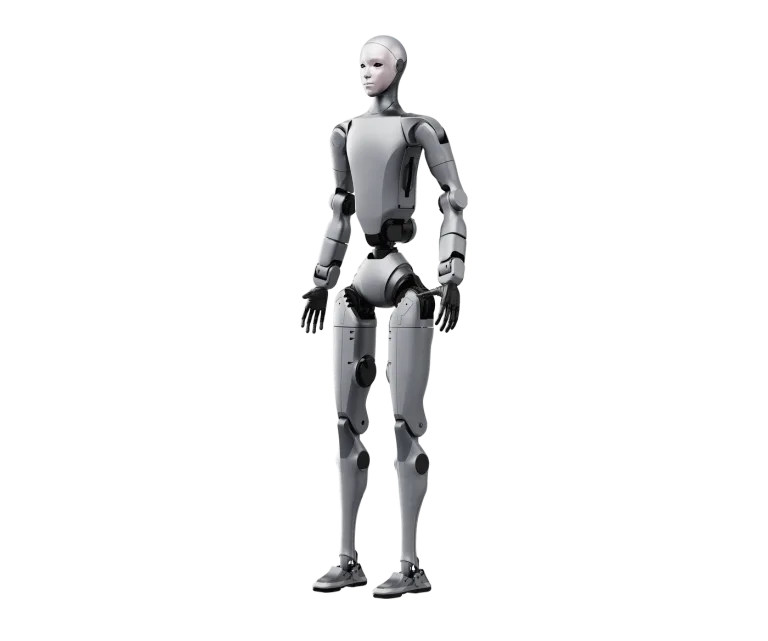 Unitree H2
人と同じ大きさで、重い物を扱える大型の人型ロボット
-
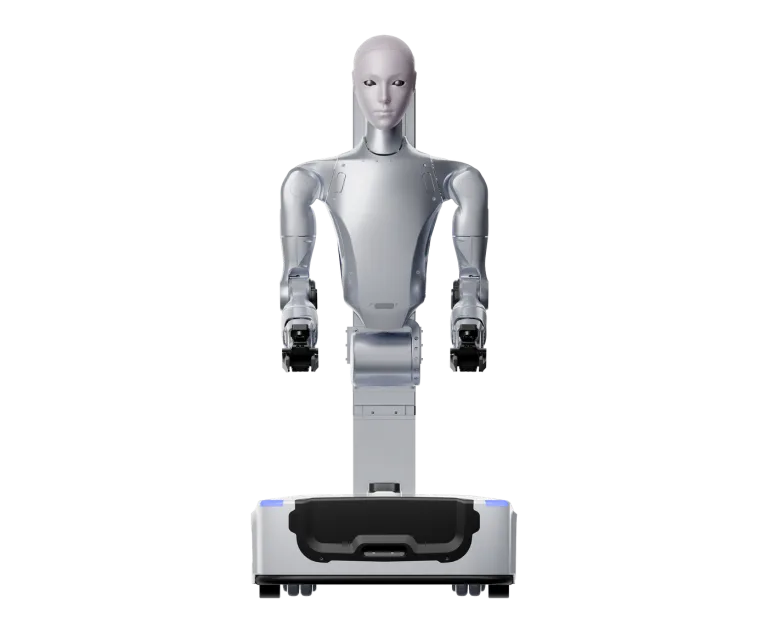 Unitree H2-A / H2-D
H2の脚を外して双腕にし、上半身を据えるか台座に載せて使うロボット
-
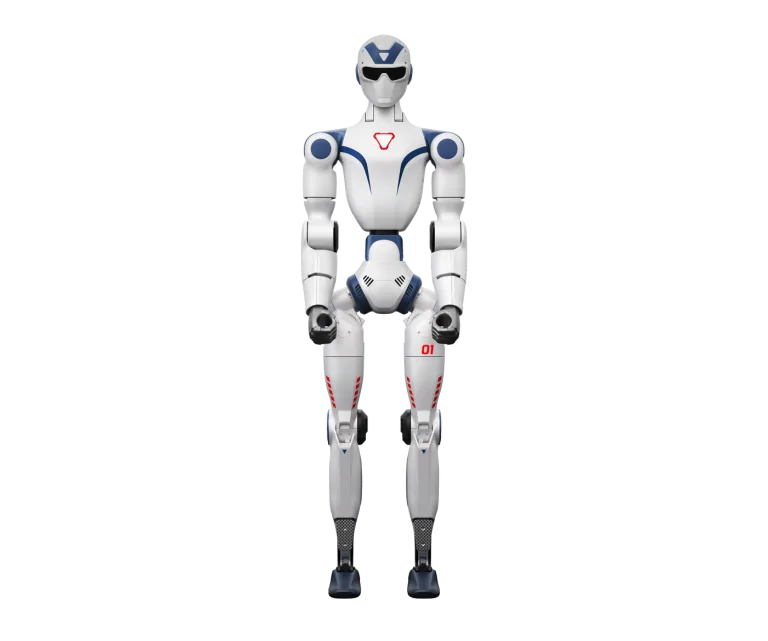 Unitree R1
軽くて扱いやすい小型の人型ロボット
-
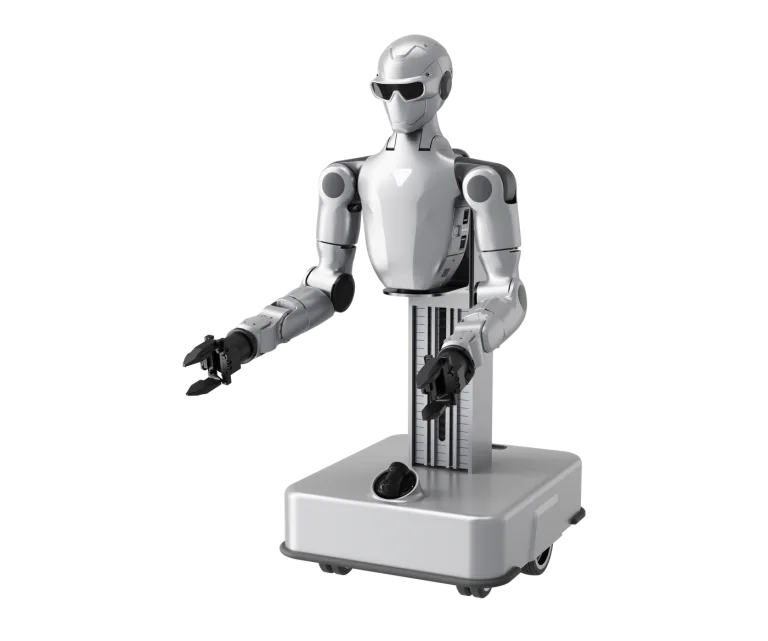 Unitree R1-A / R1-A-D
R1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした双腕のロボット