



CASE STUDIES
SPECS
共通スペック
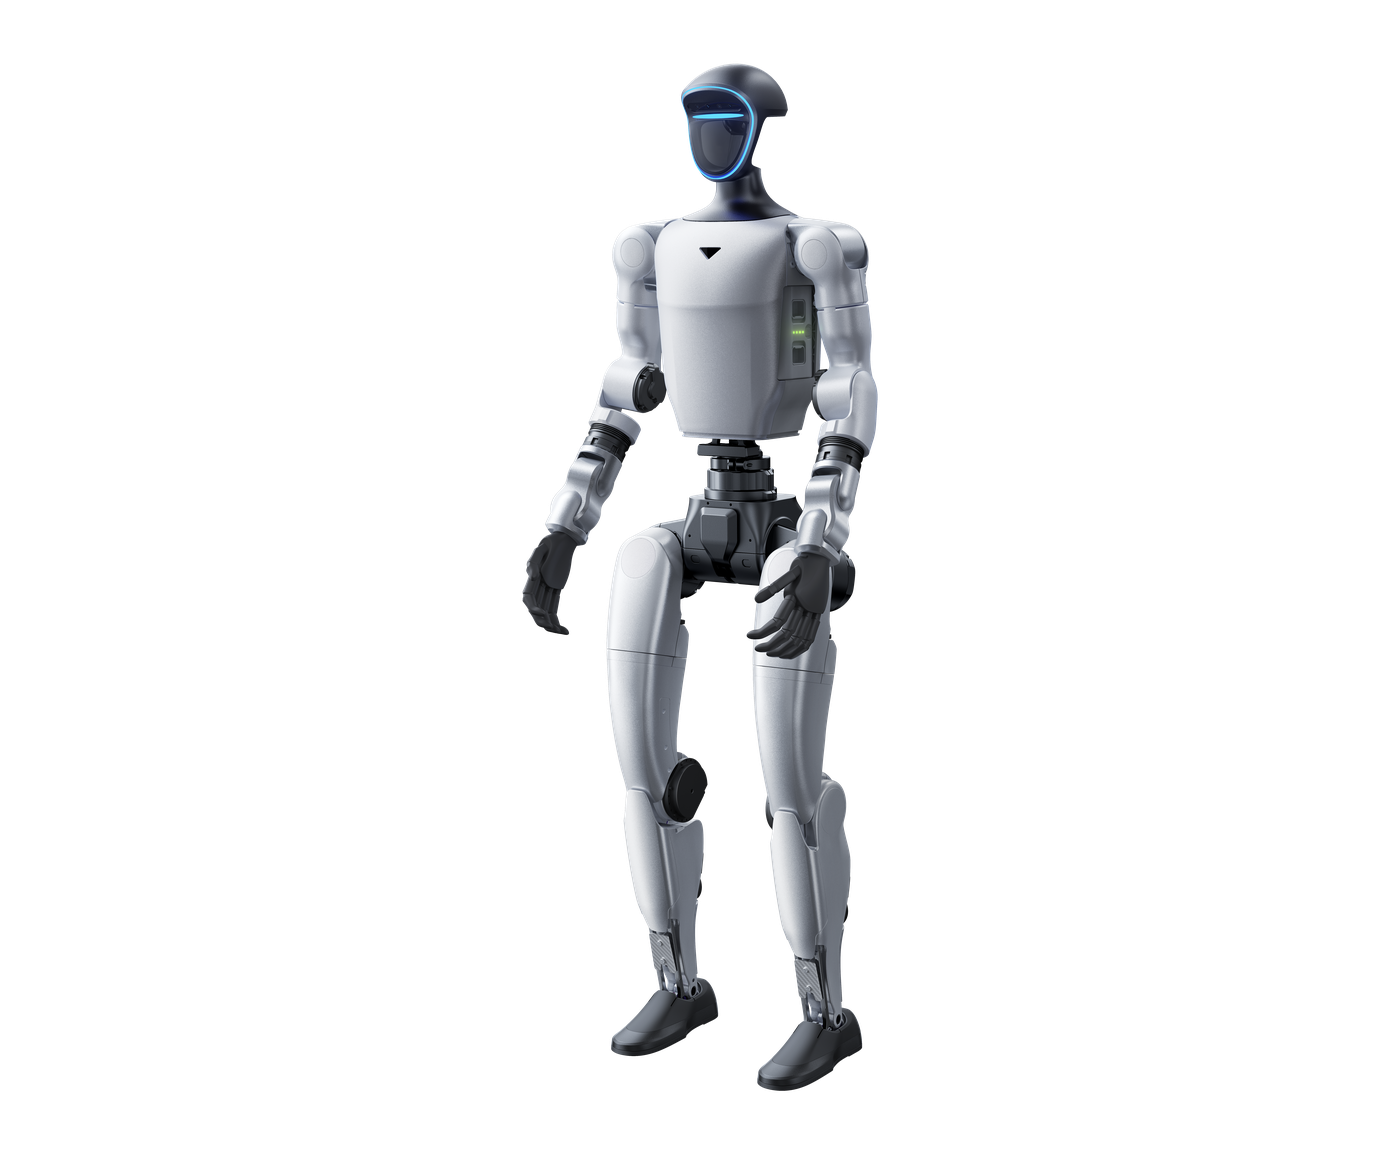
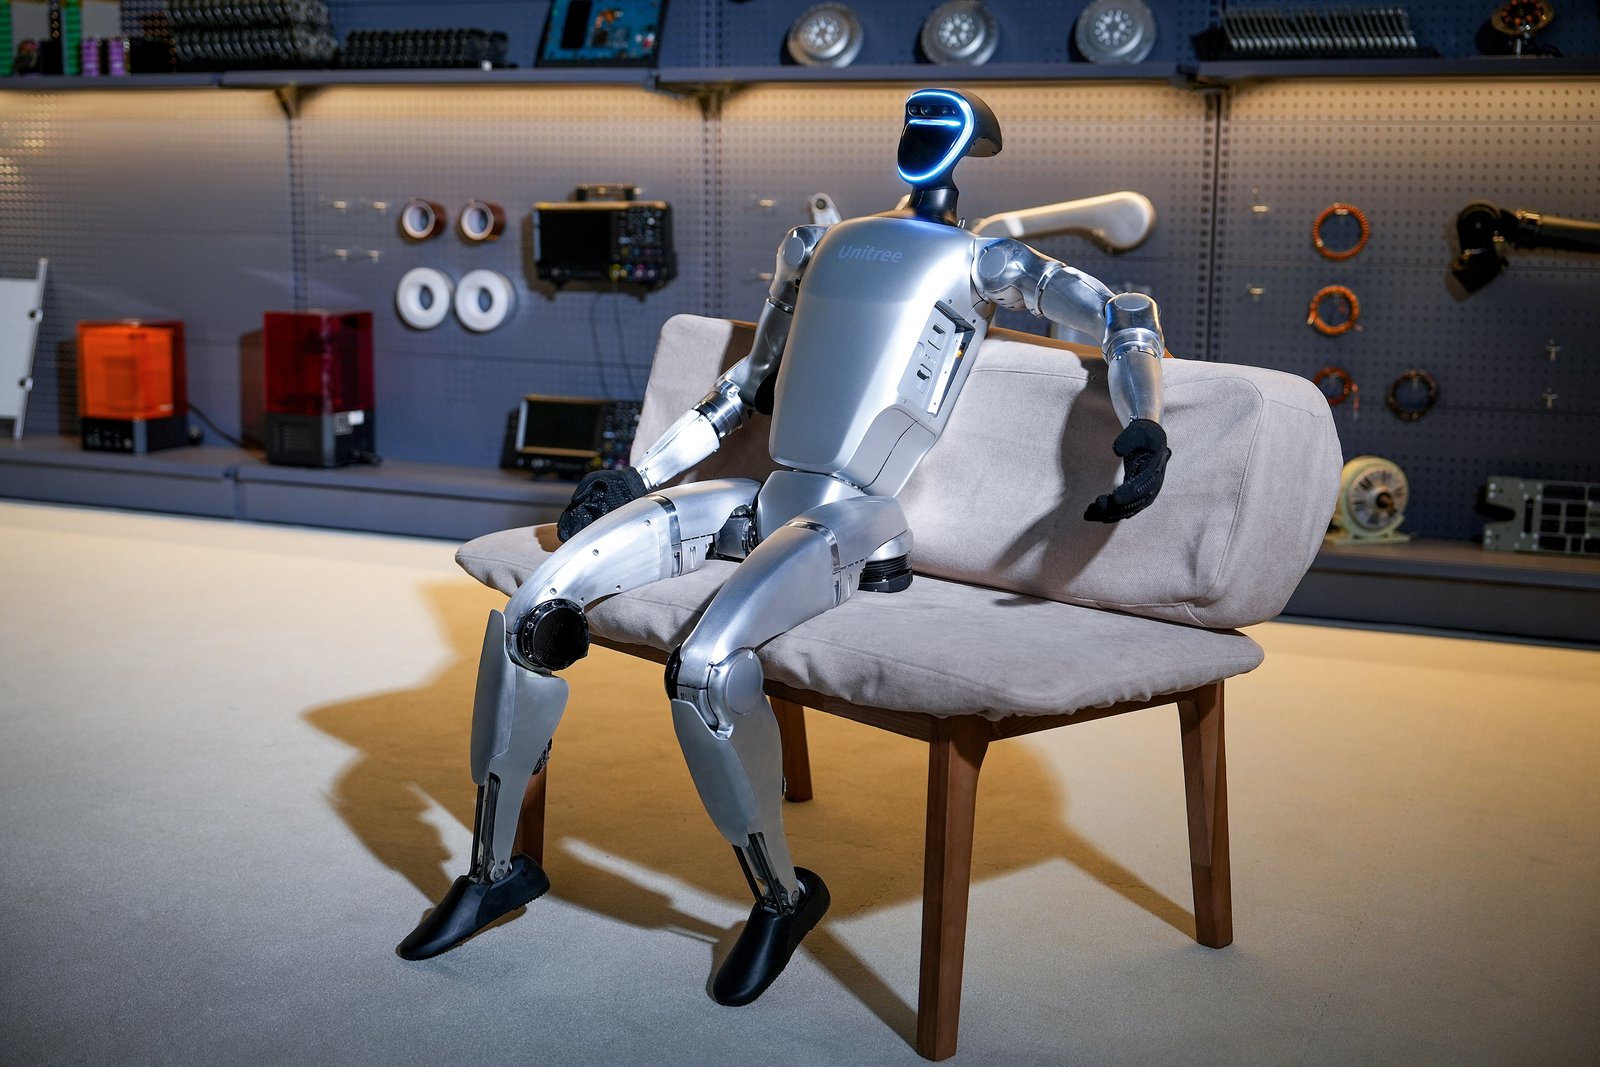
- 寸法 1320×450×200mm
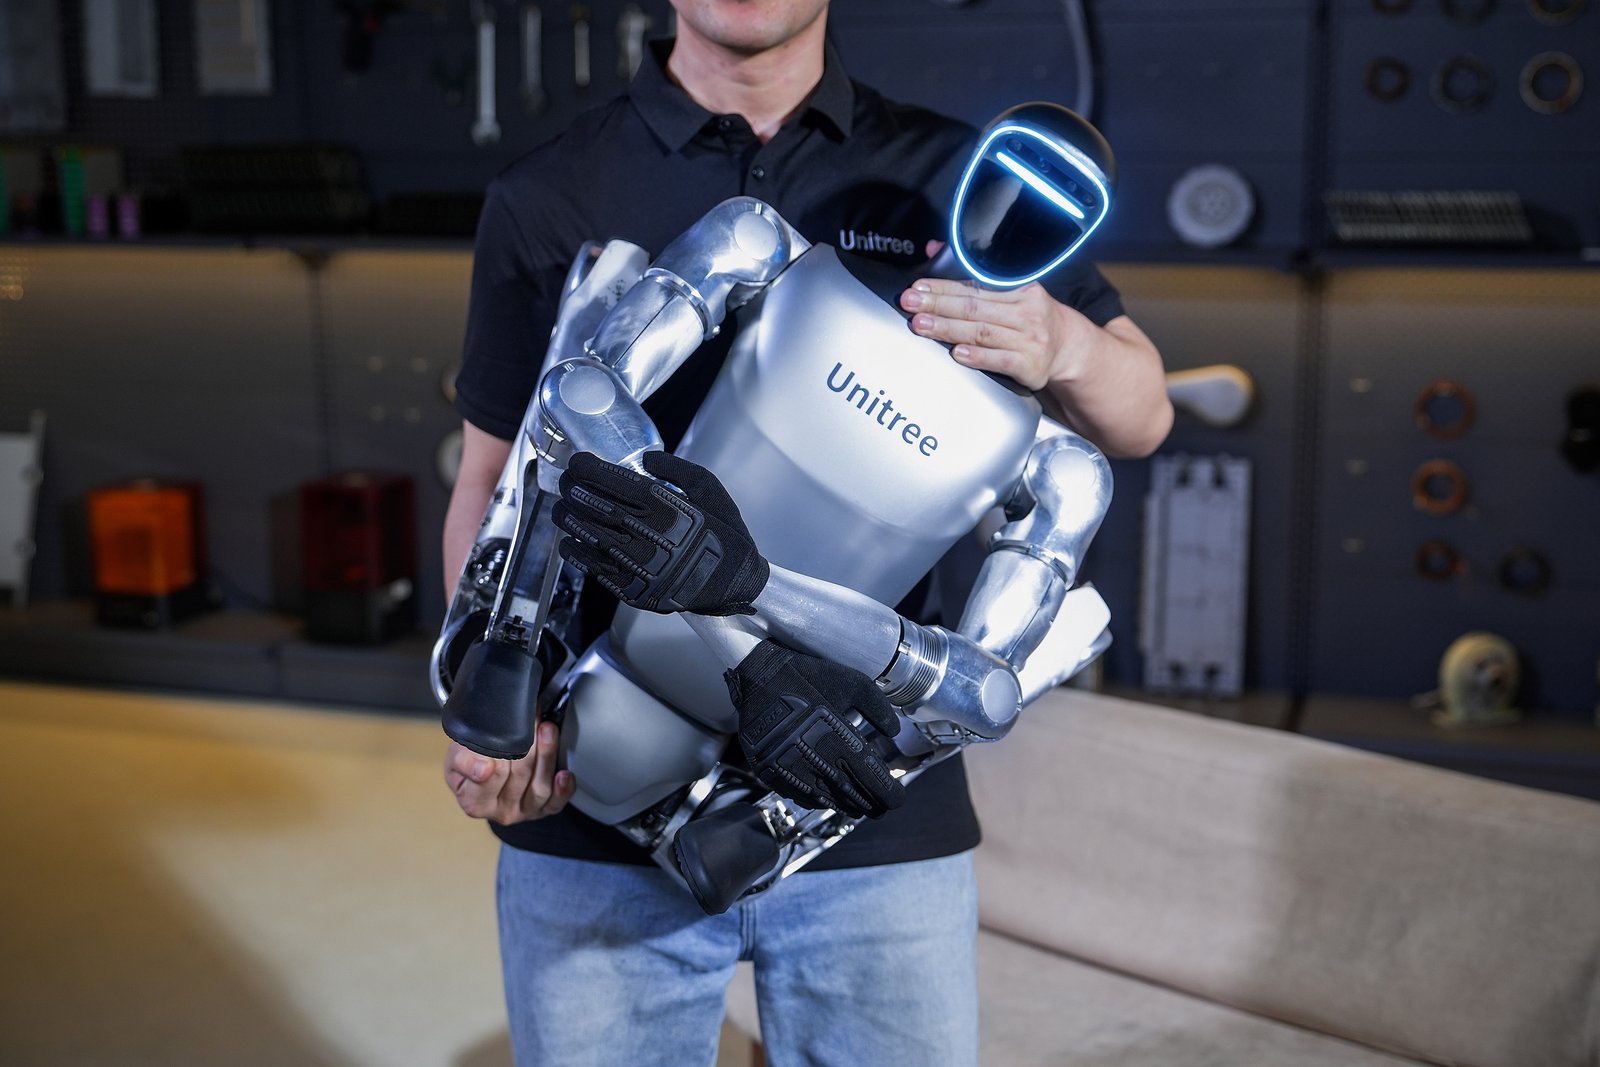
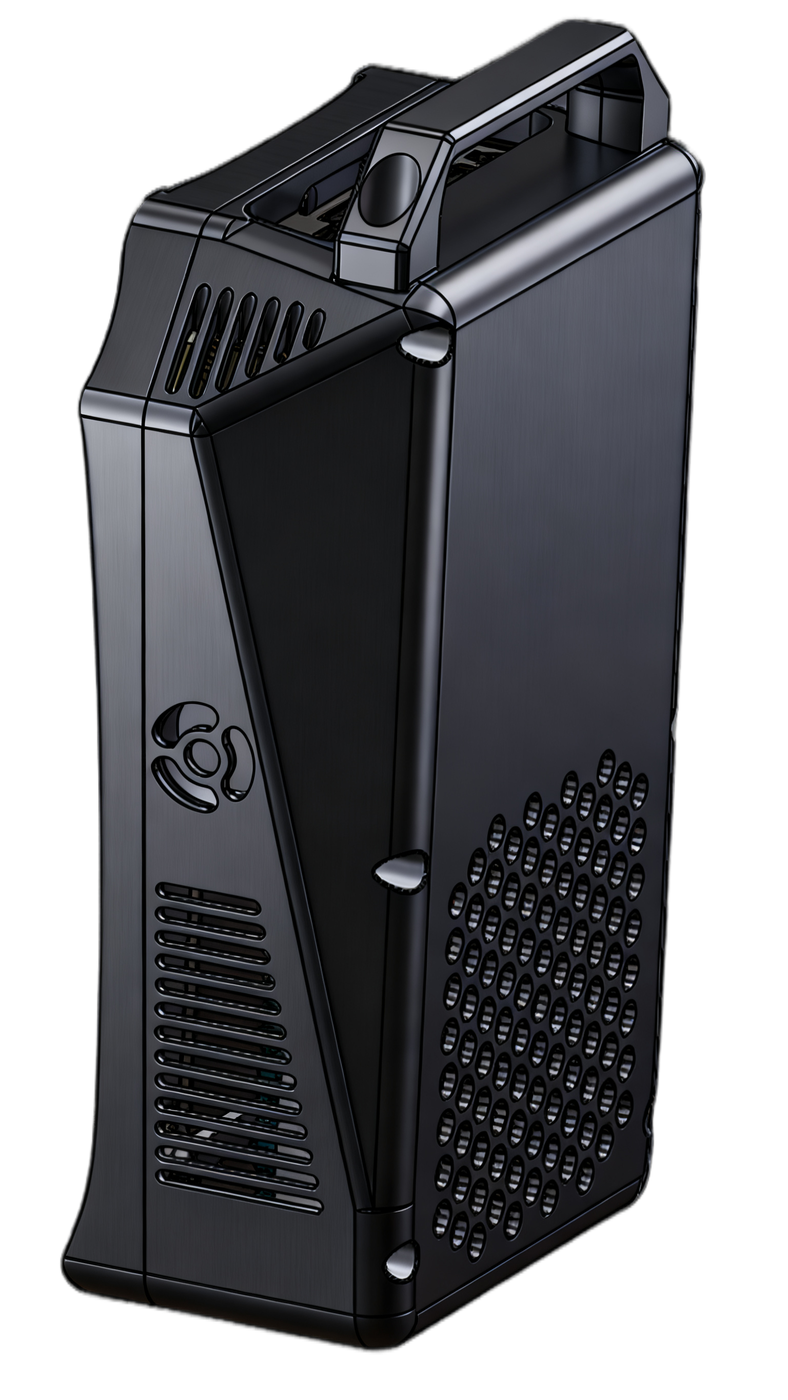
- 重量(バッテリー込み) 約35kg
- 自由度 23〜69
- 稼働可能目安時間 約2時間
- バッテリー 9,000mAh・13セル(クイックリリース)
- 充電器 出力54V・5A
- 腰の可動範囲 Z±155°/X±30°/Y±30°
- 膝関節の可動範囲 0〜165°
- 股関節の可動範囲 P±154°/R−30〜+170°/Y±158°
- 手首の可動範囲 P±92.5°/Y±92.5°
- 通信 Wi-Fi 6/Bluetooth 5.2
SPECS
全構成・比較一覧
最もシンプルな構成です。
SDKで動作を作り込める構成です。
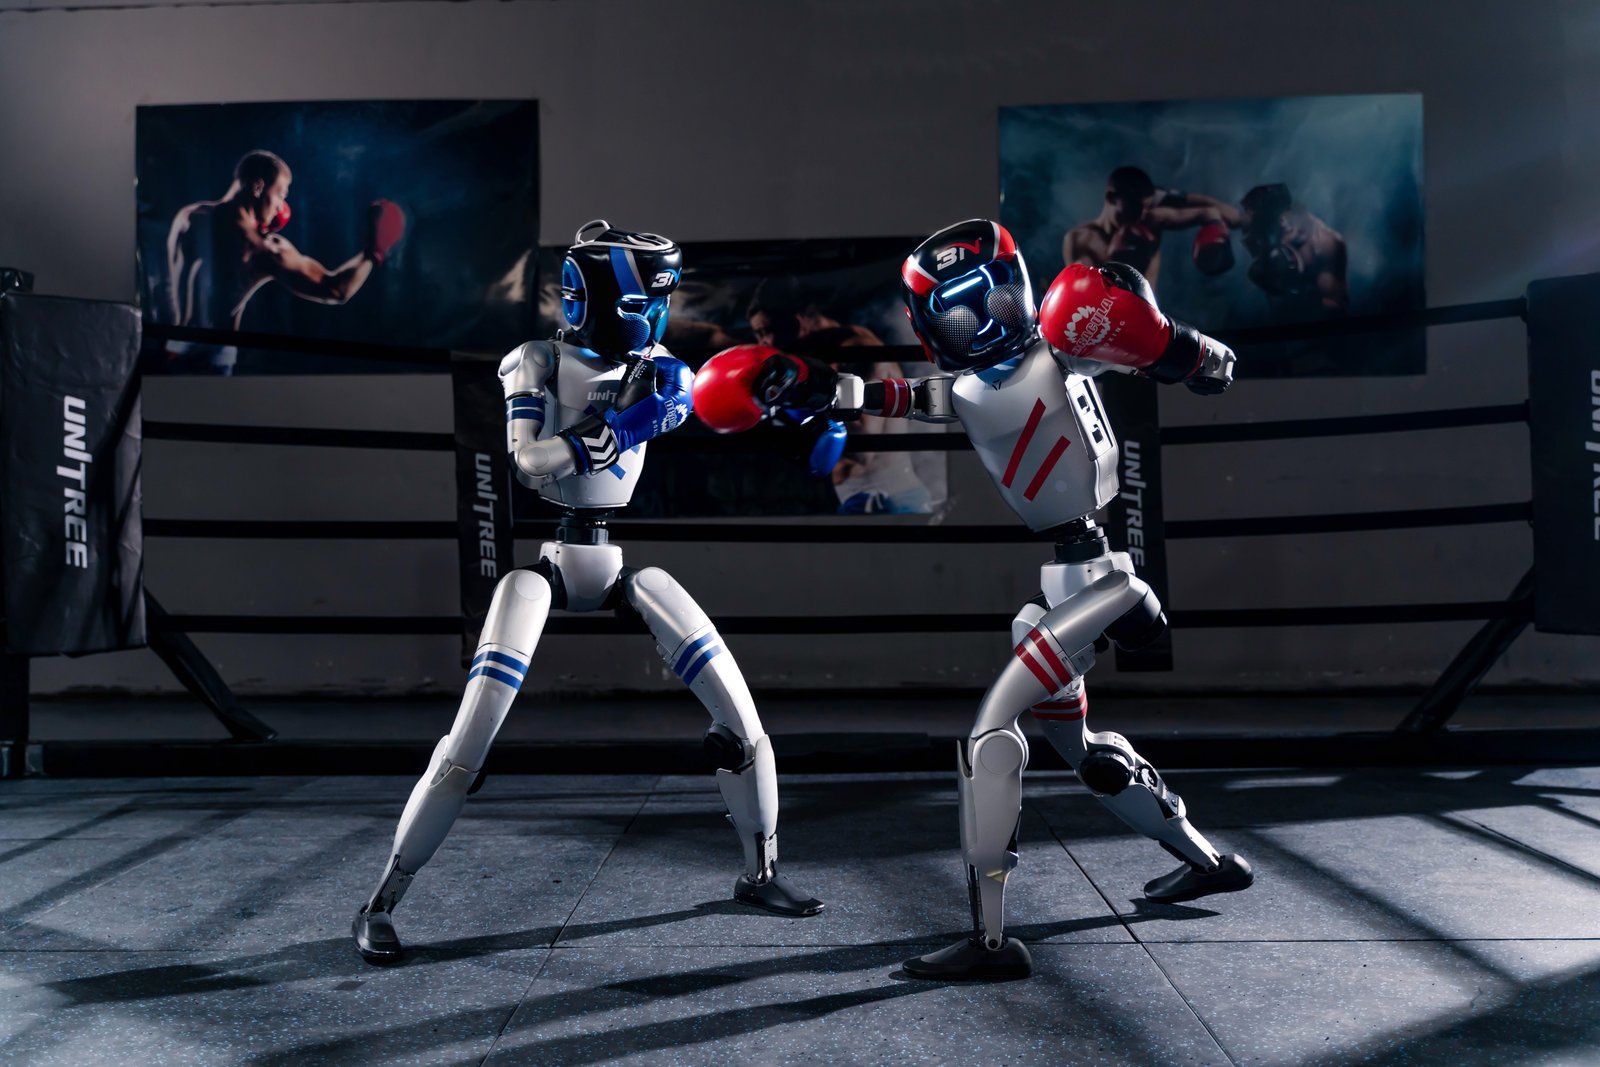
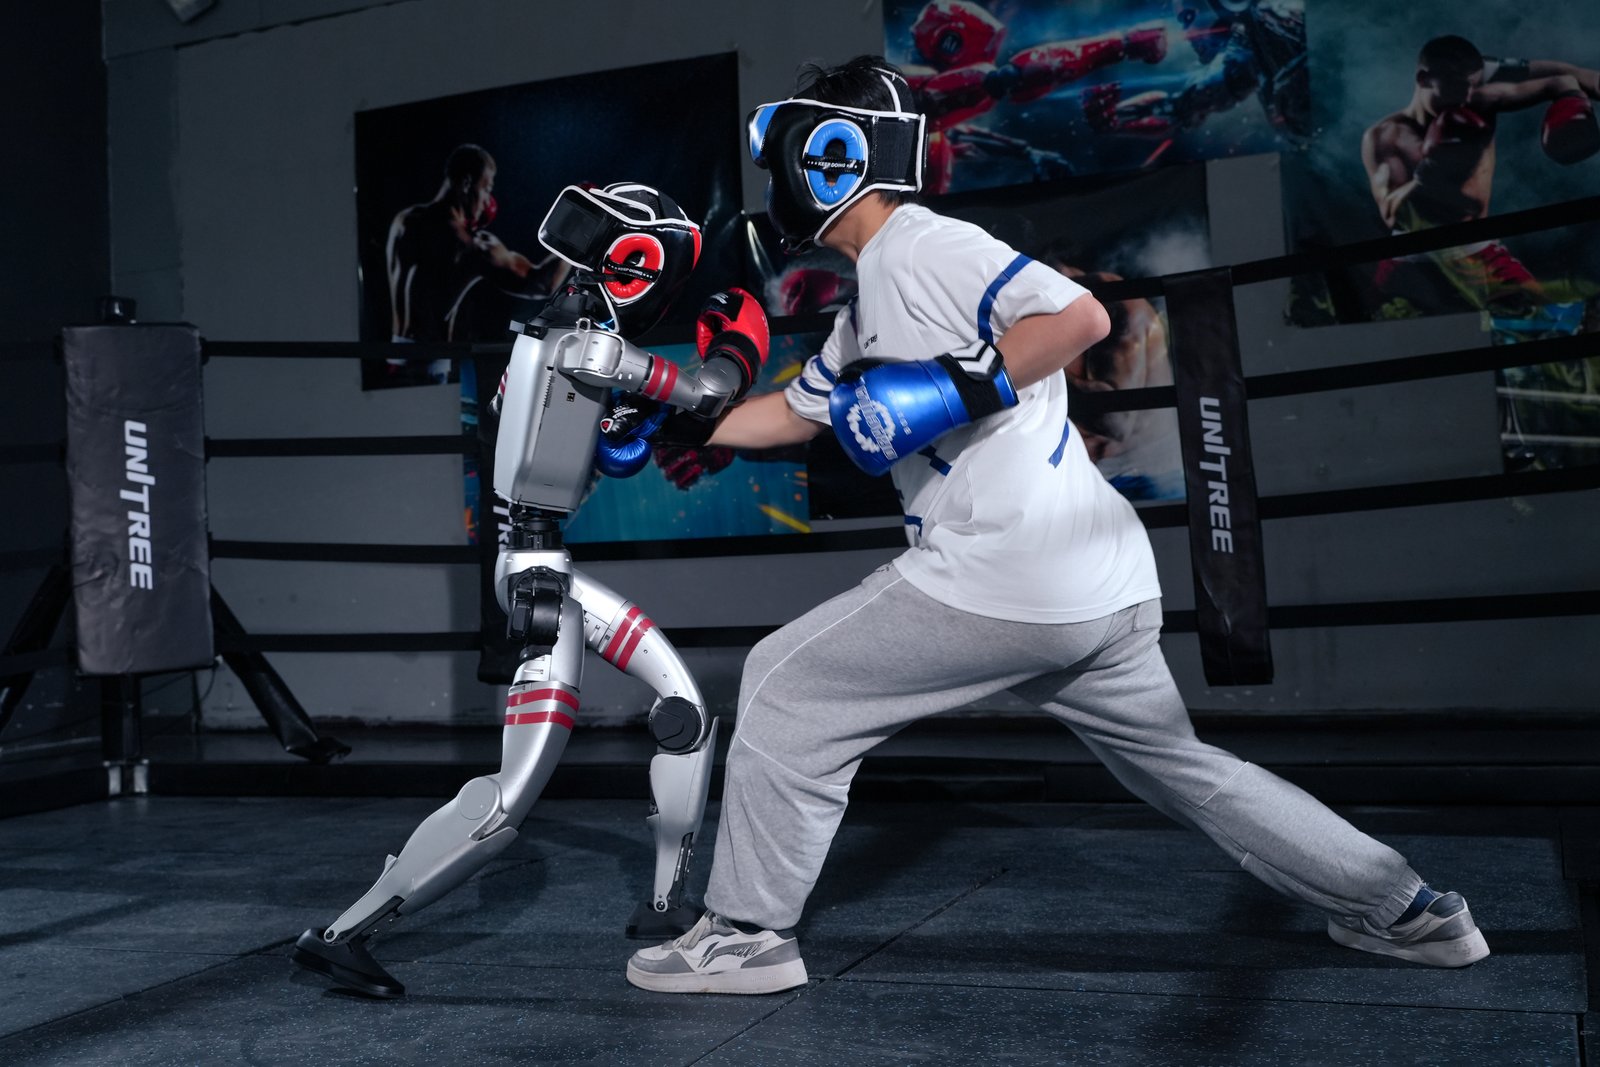
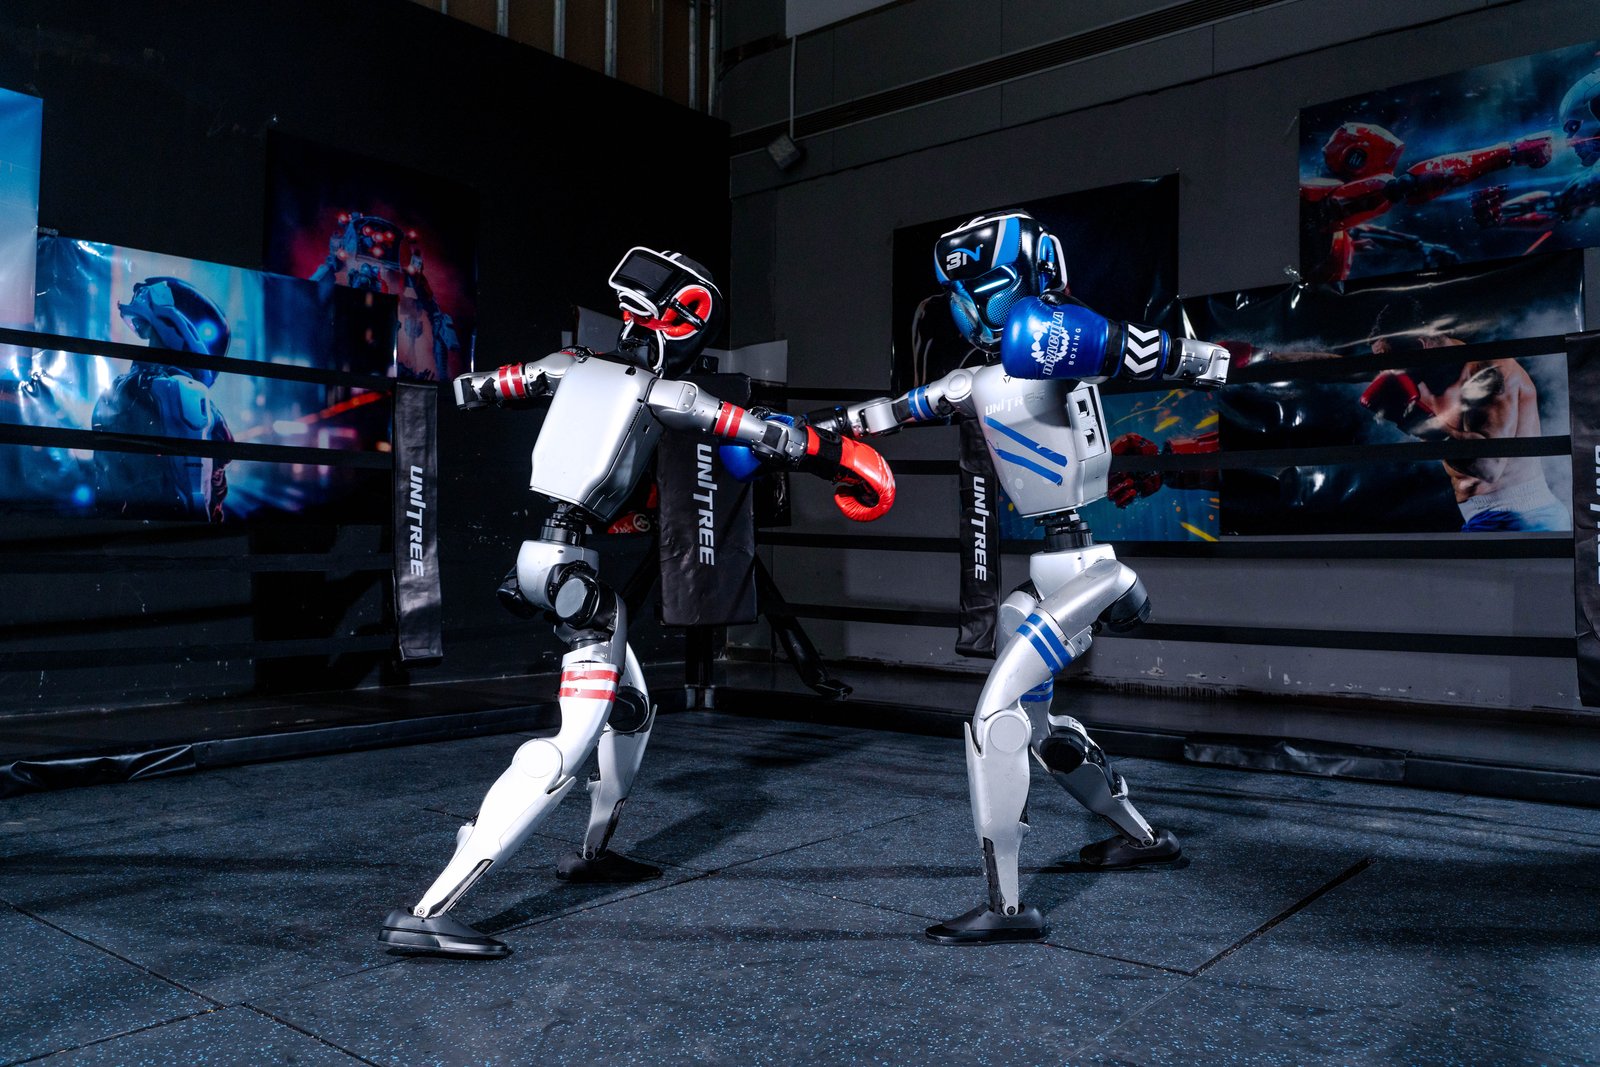
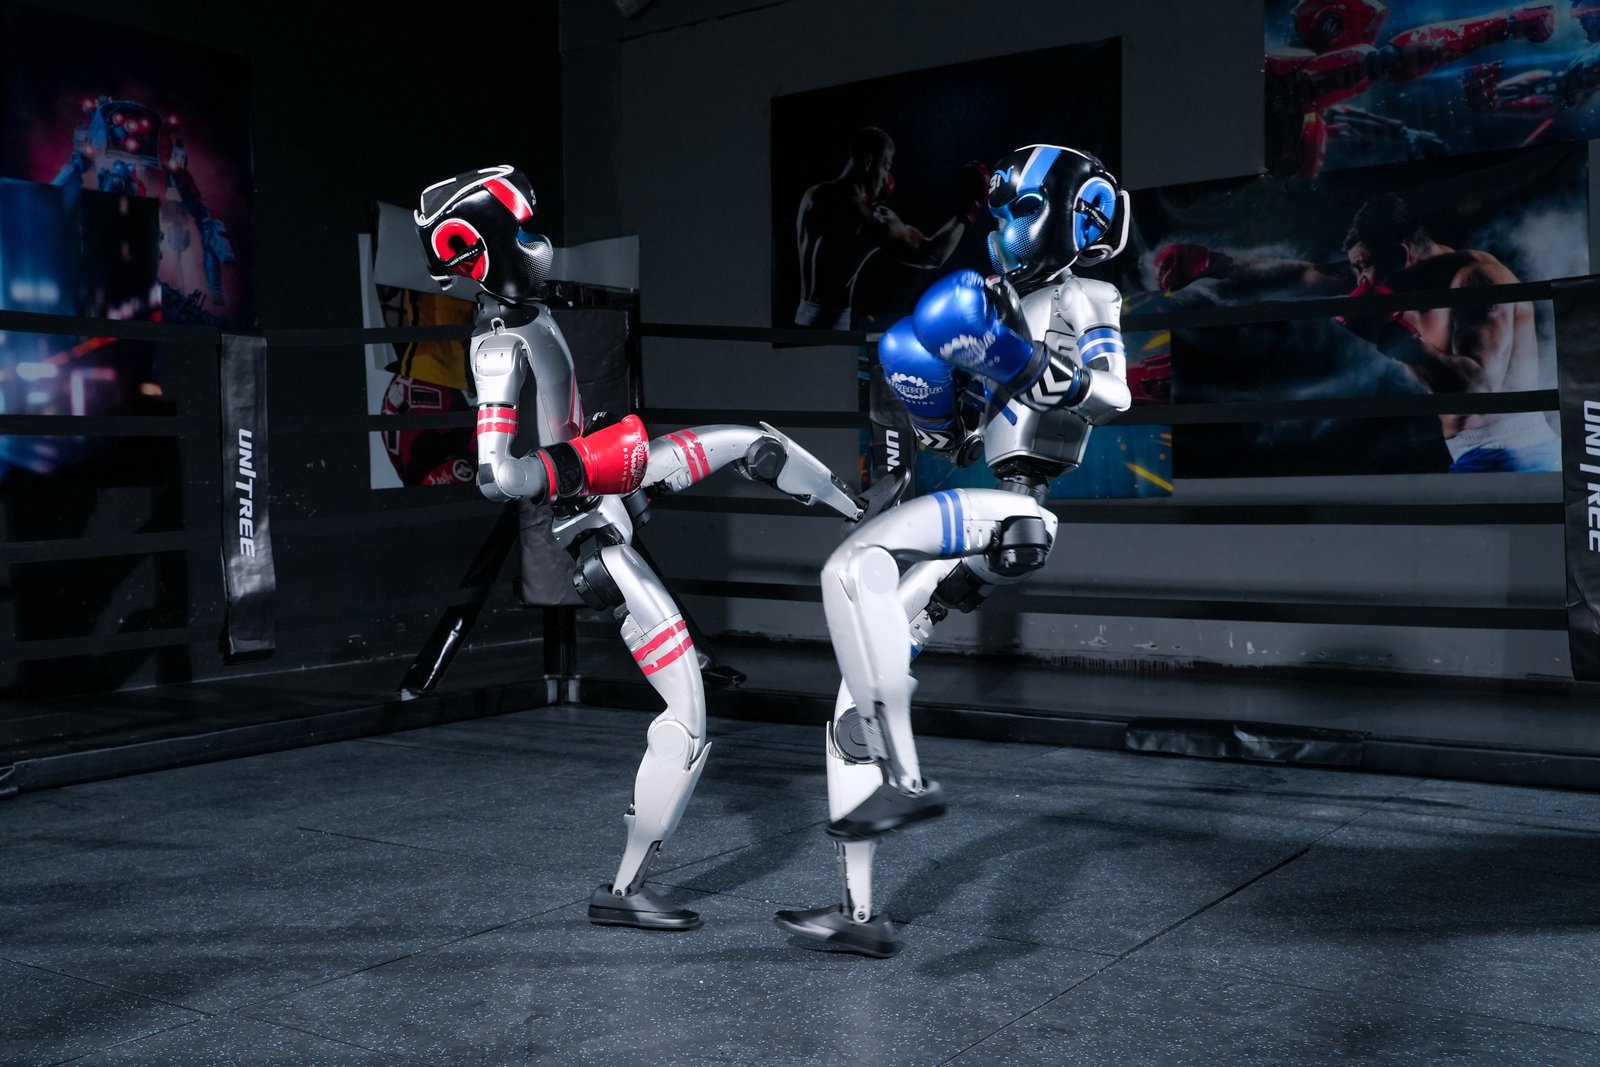
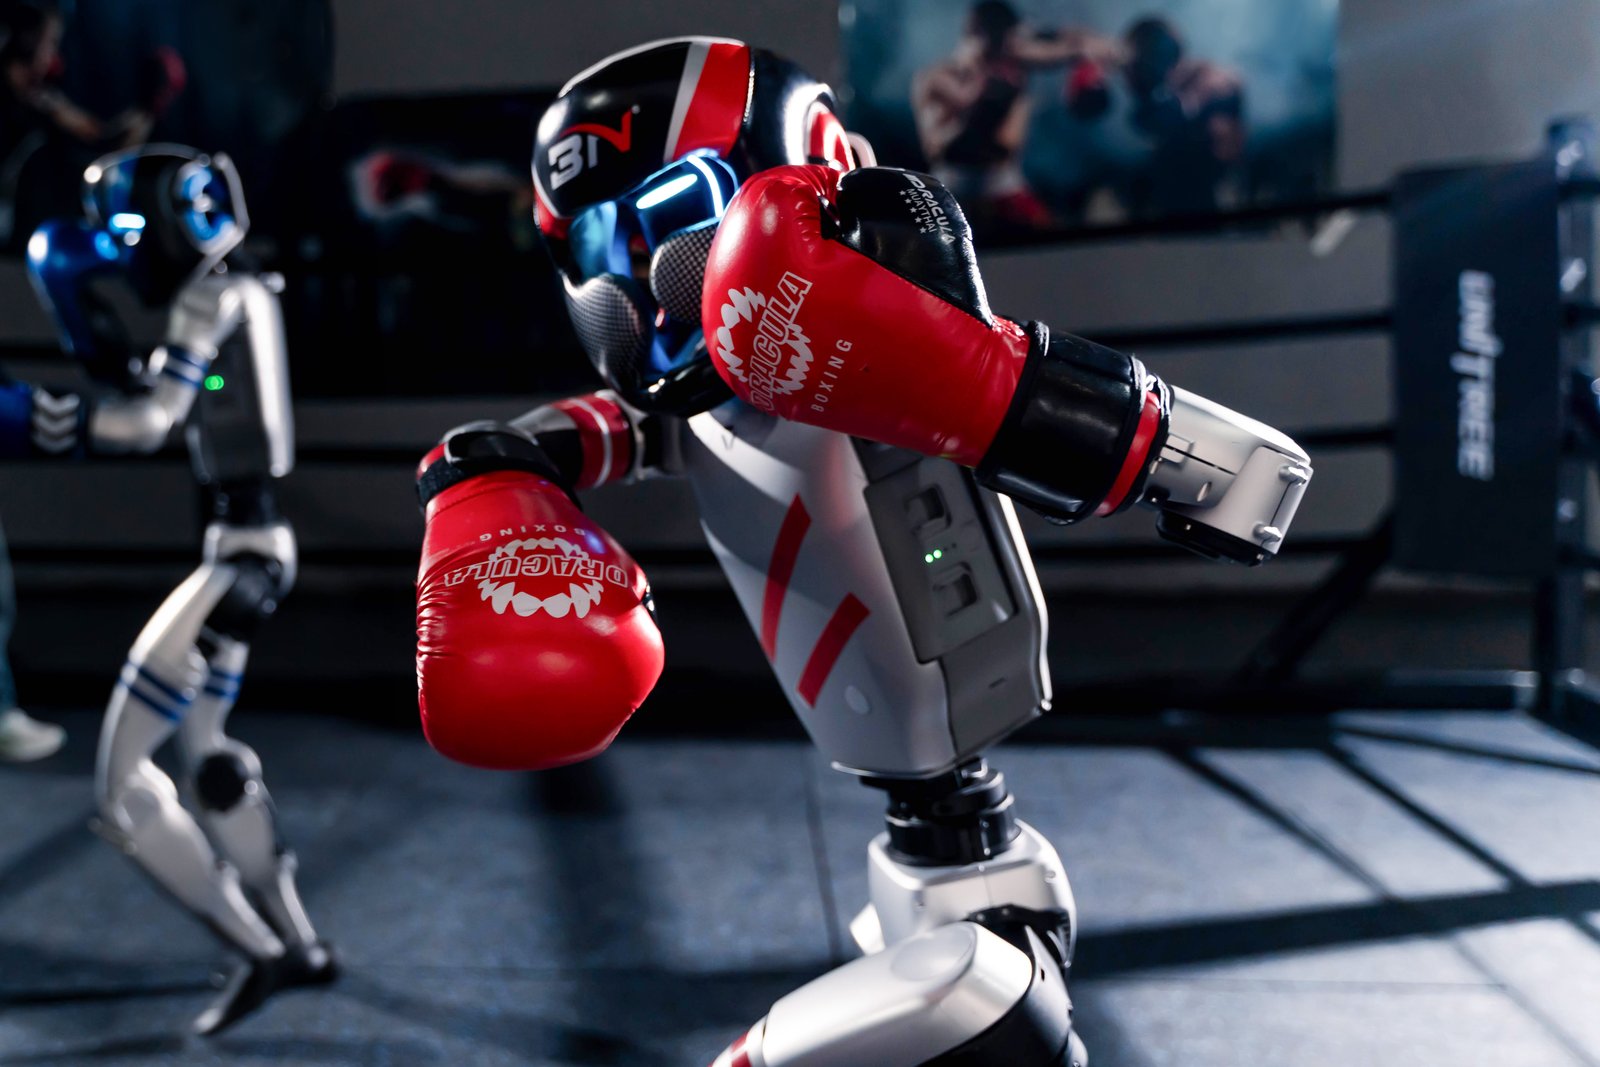
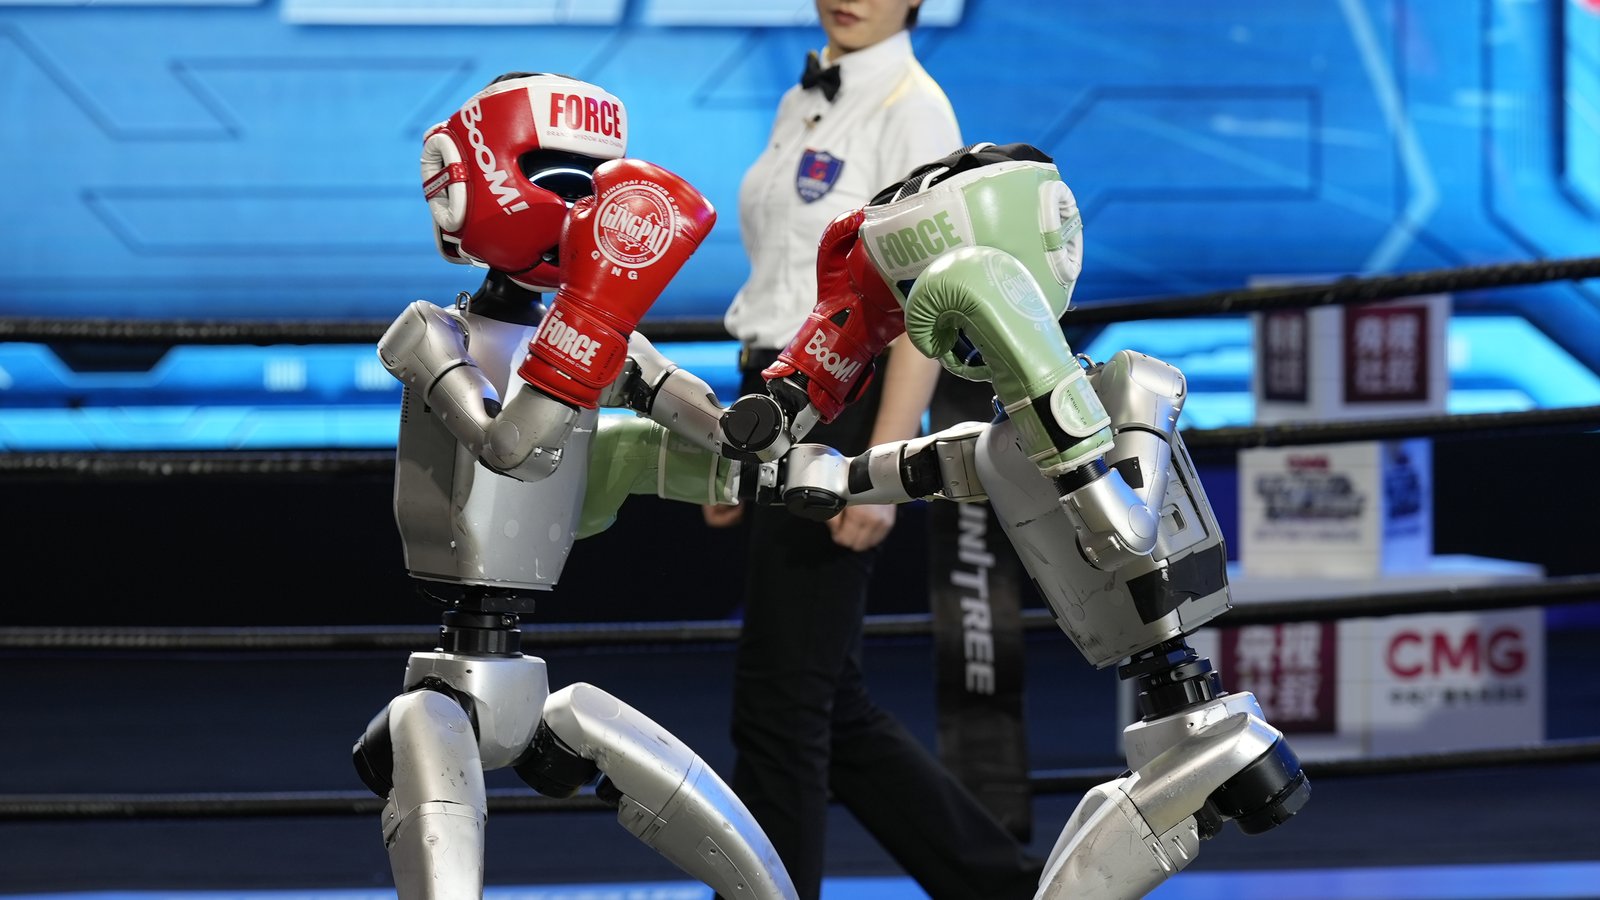
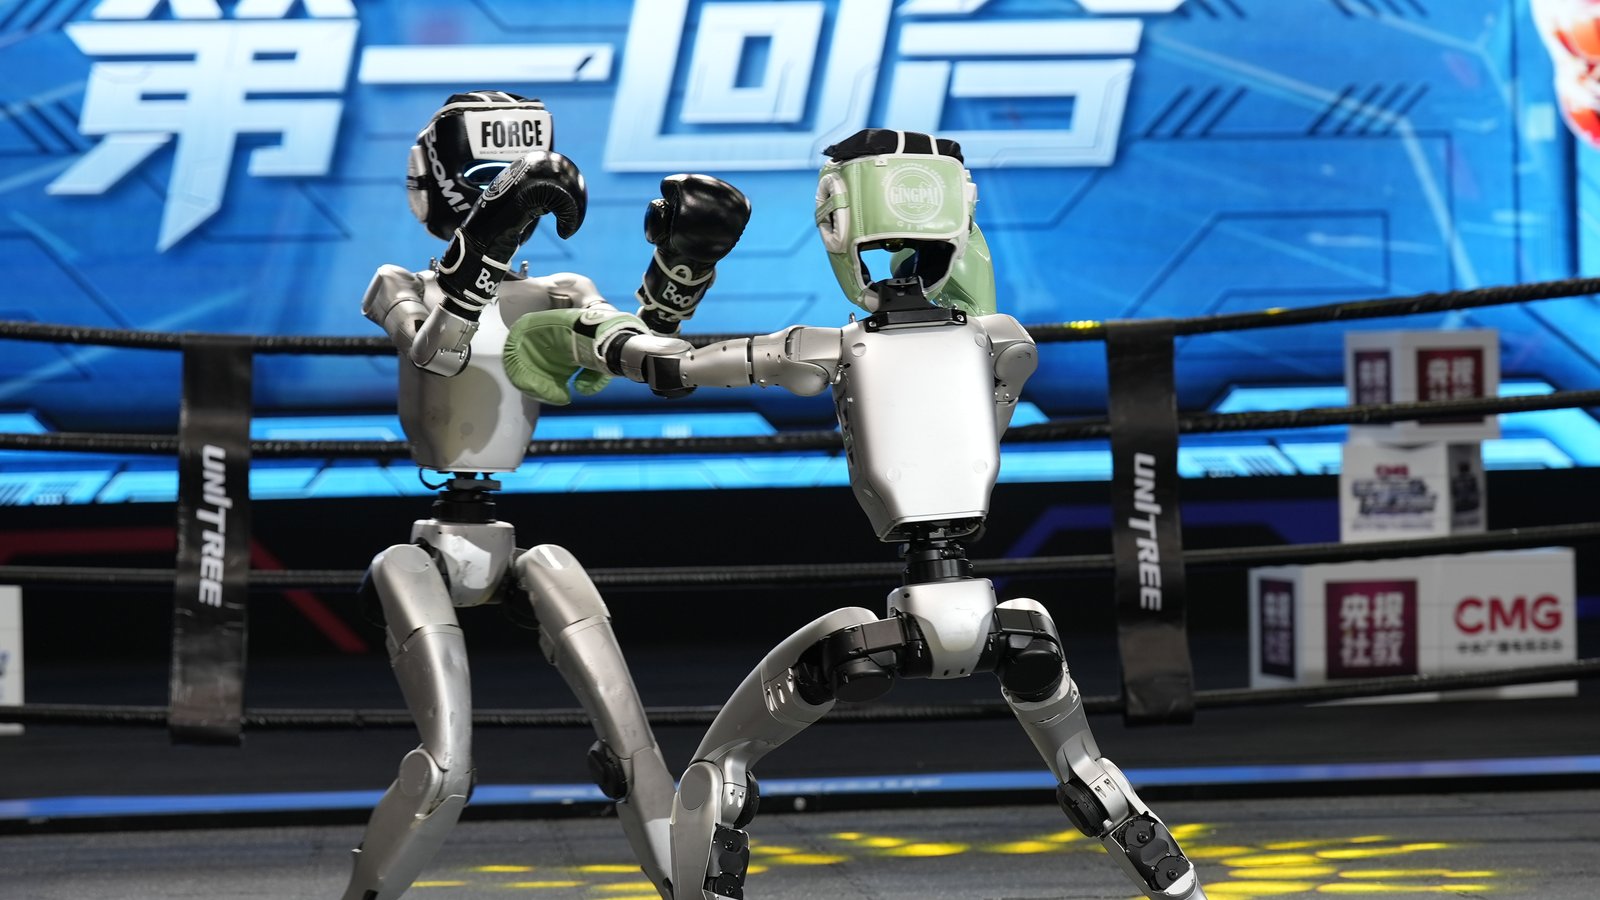
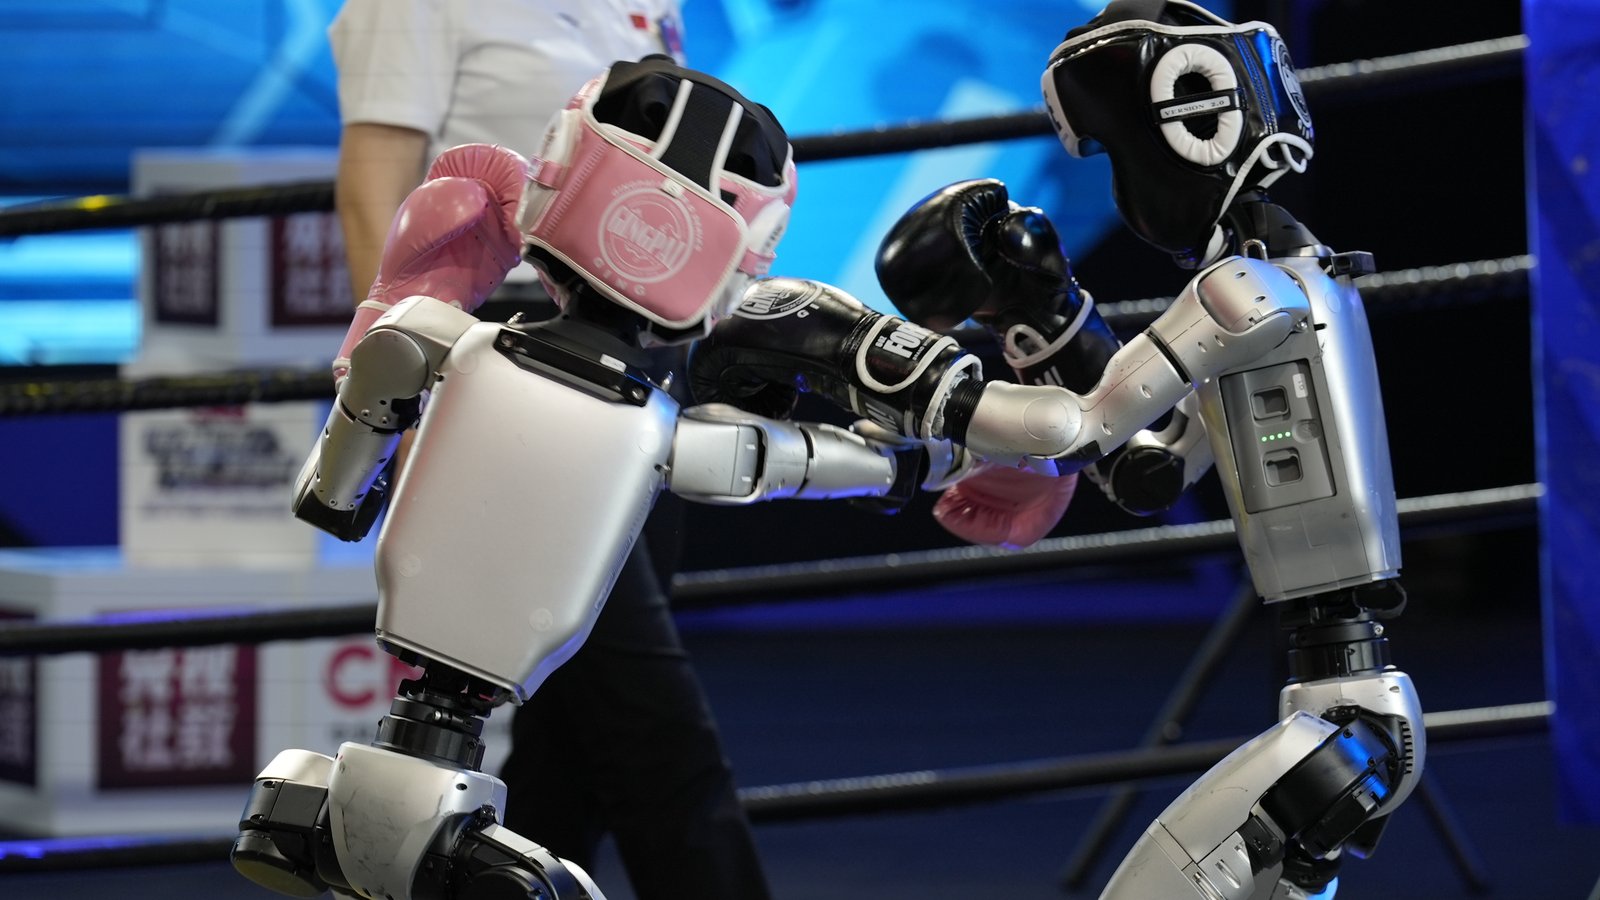
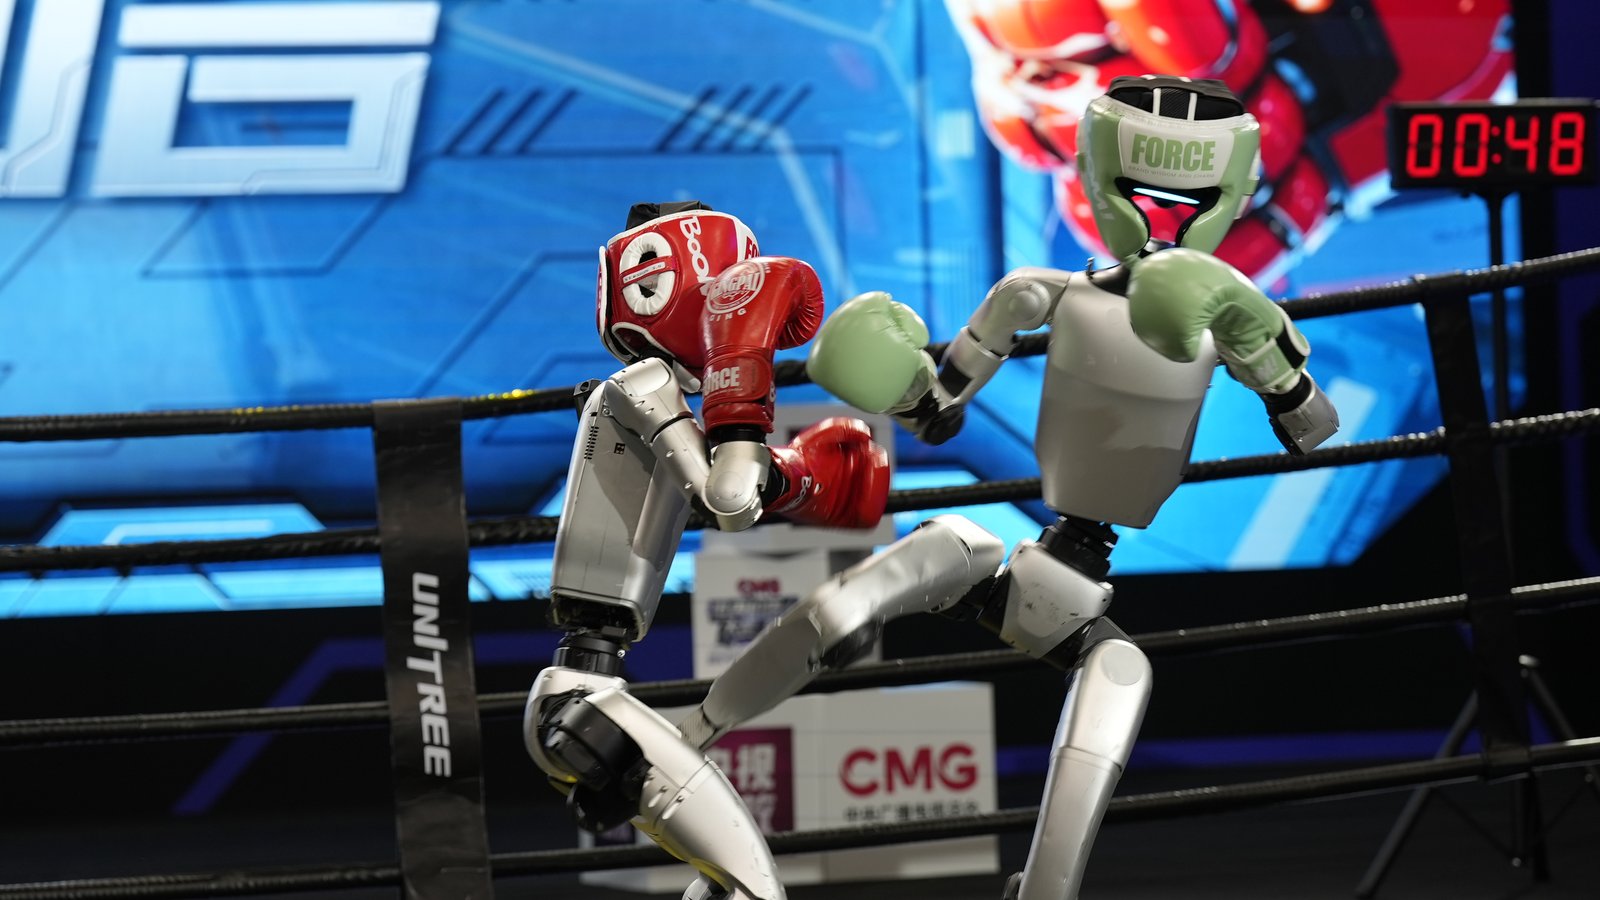
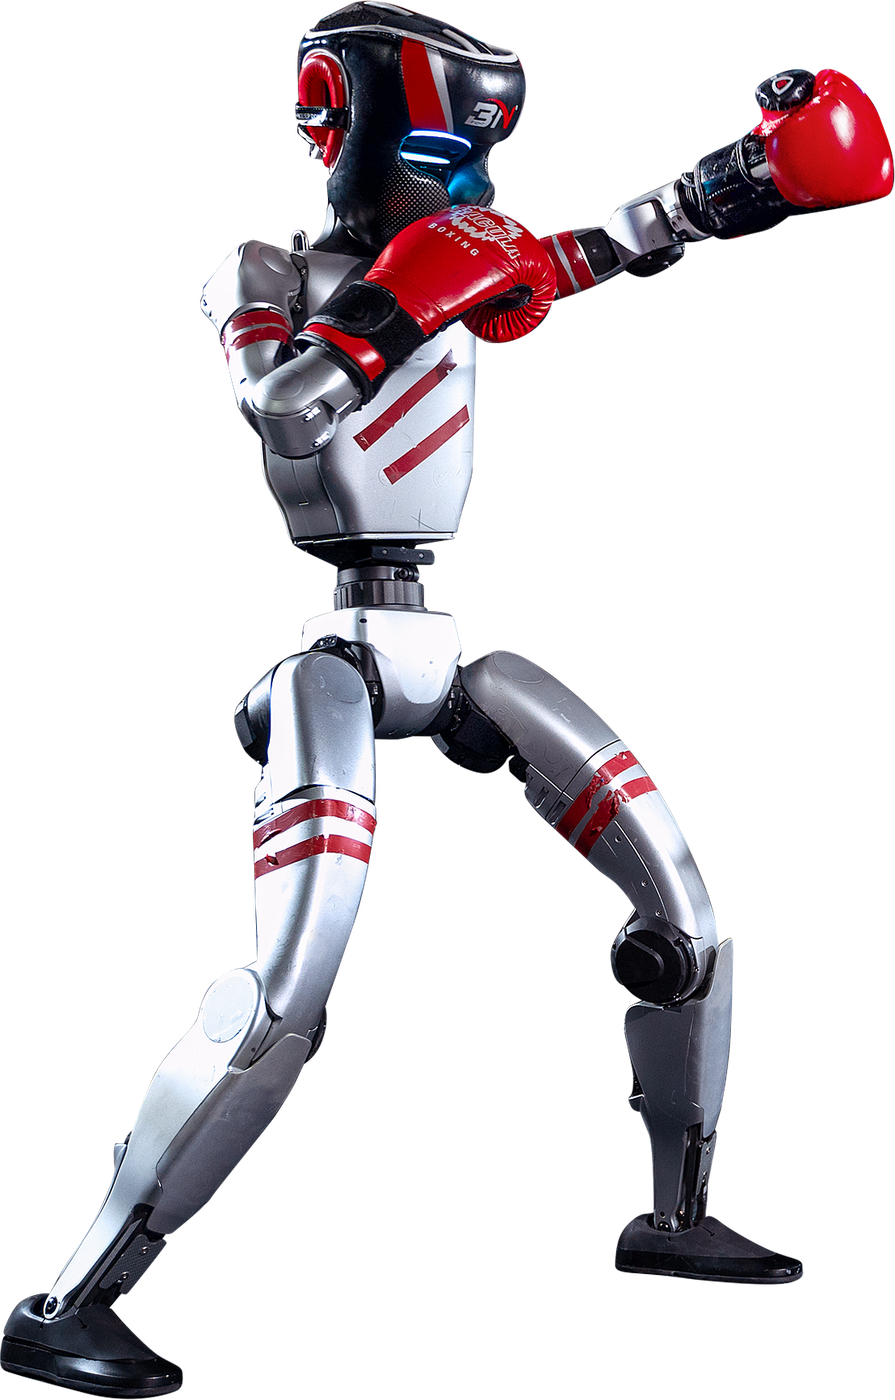
格闘と競技に用途を絞った構成です。
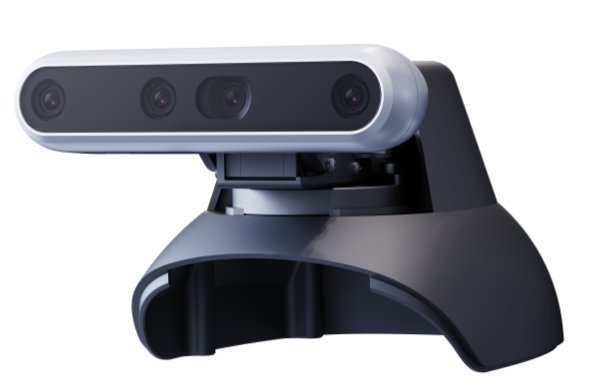
| 構成 | 二次開発 | 本体の自由度 | 片腕の自由度 | 追加の計算モジュール | 知覚センサー | |
|---|---|---|---|---|---|---|
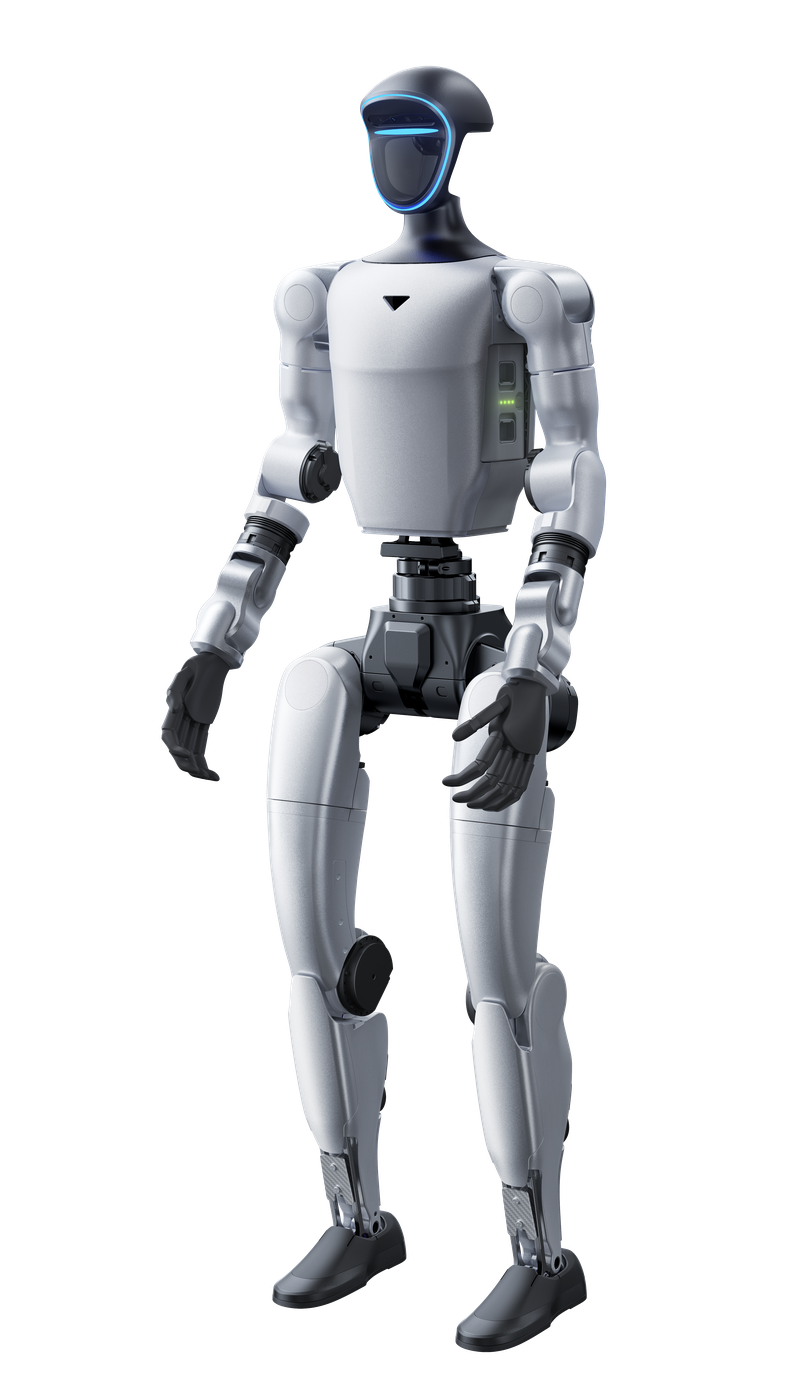 G1 Basic |
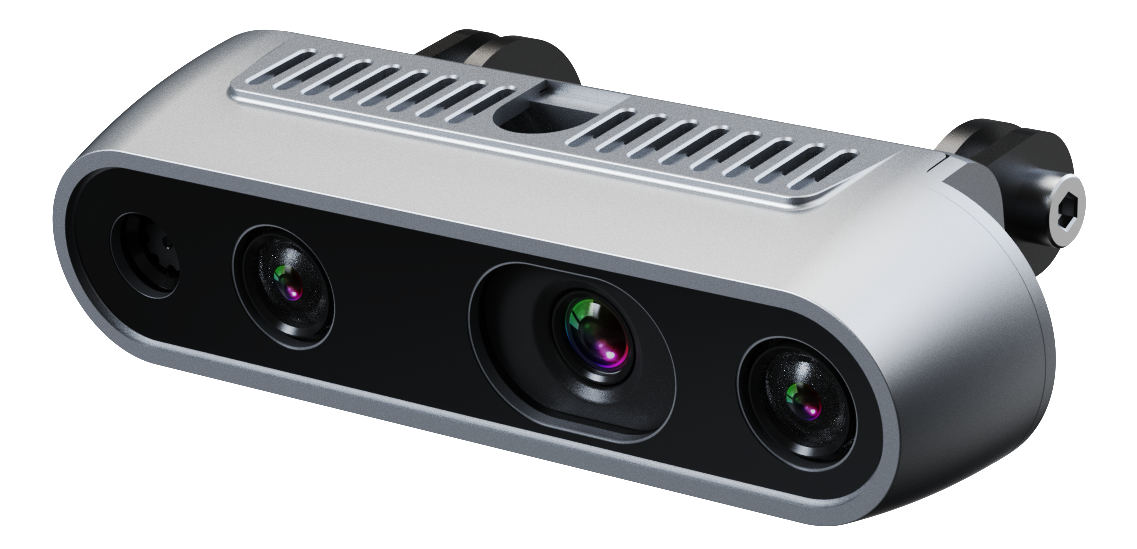
非対応 | 23 | 5 | なし | RealSense D435i + 3D LiDAR | |
 G1 Edu Boxing |
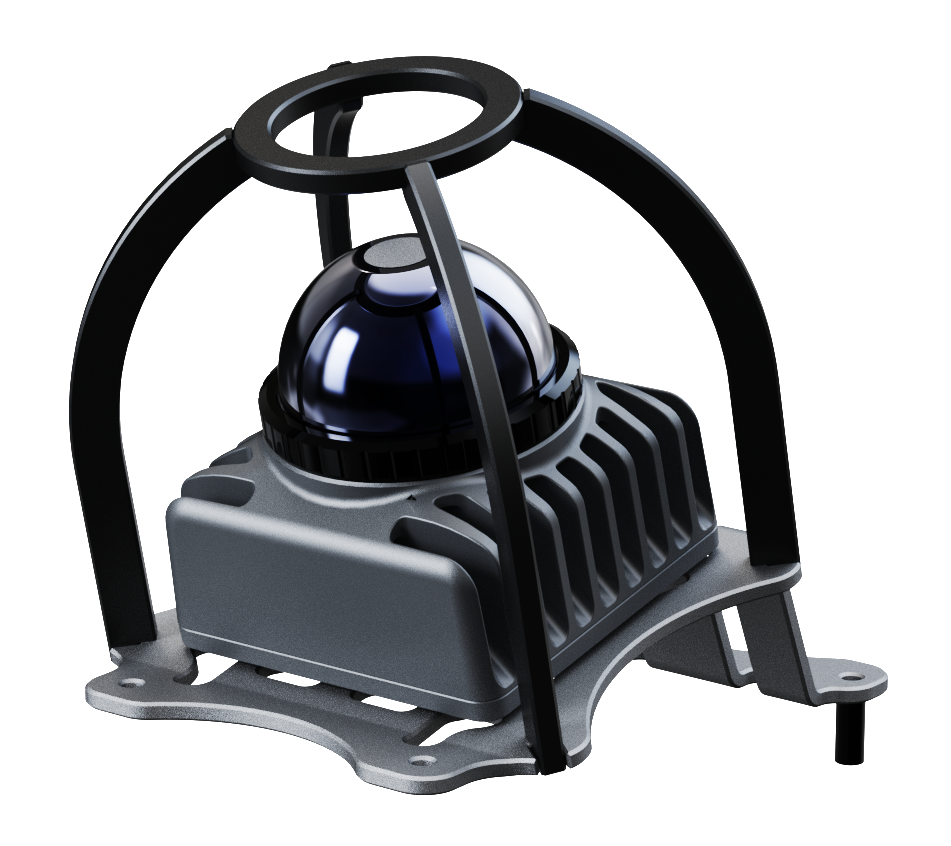
対応 | 29 | 7 | 100TOPS内蔵ドック | RealSense D435i + 3D LiDAR | |
 G1 Edu Plus |
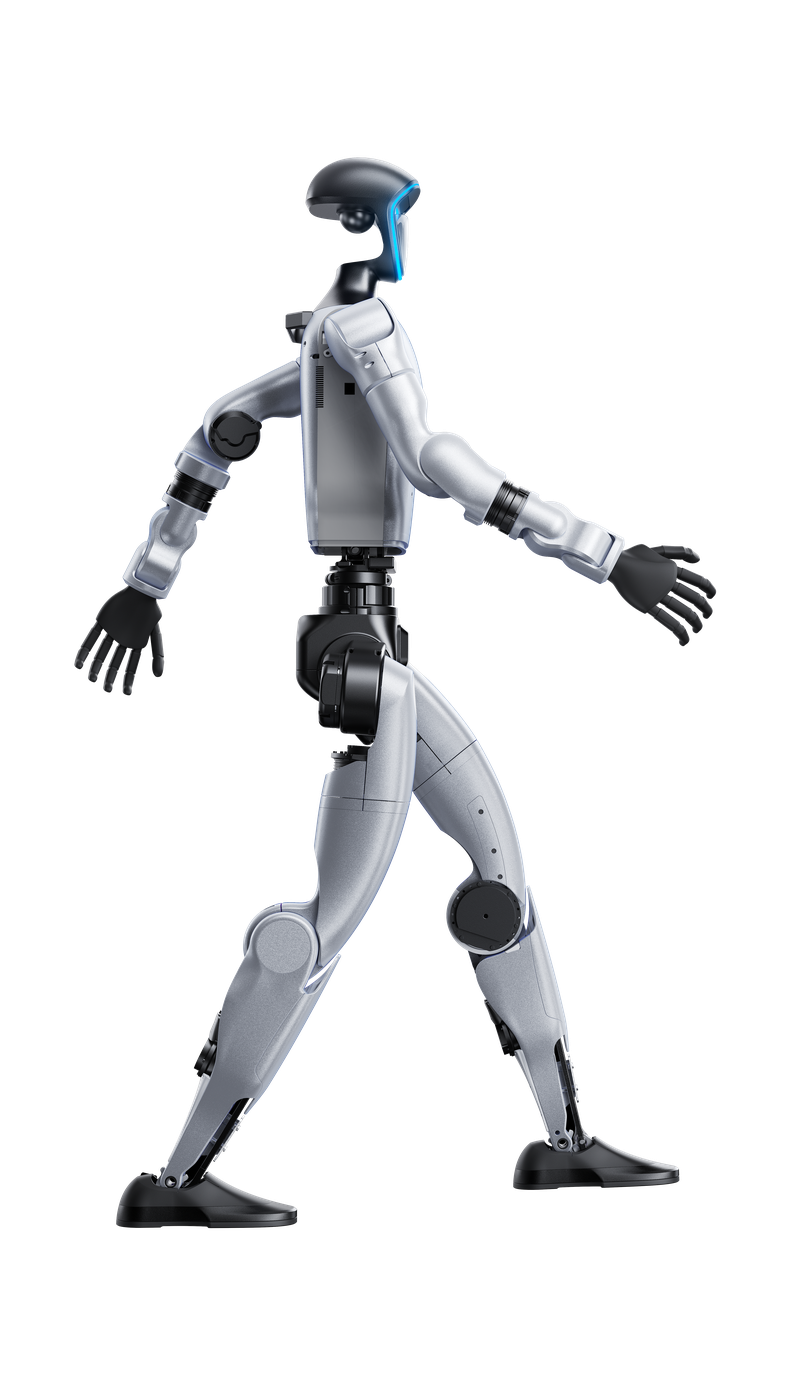
対応 | 29 | 7 | 100TOPS内蔵ドック | RealSense D435i + 3D LiDAR | |
 G1 Edu Standard |
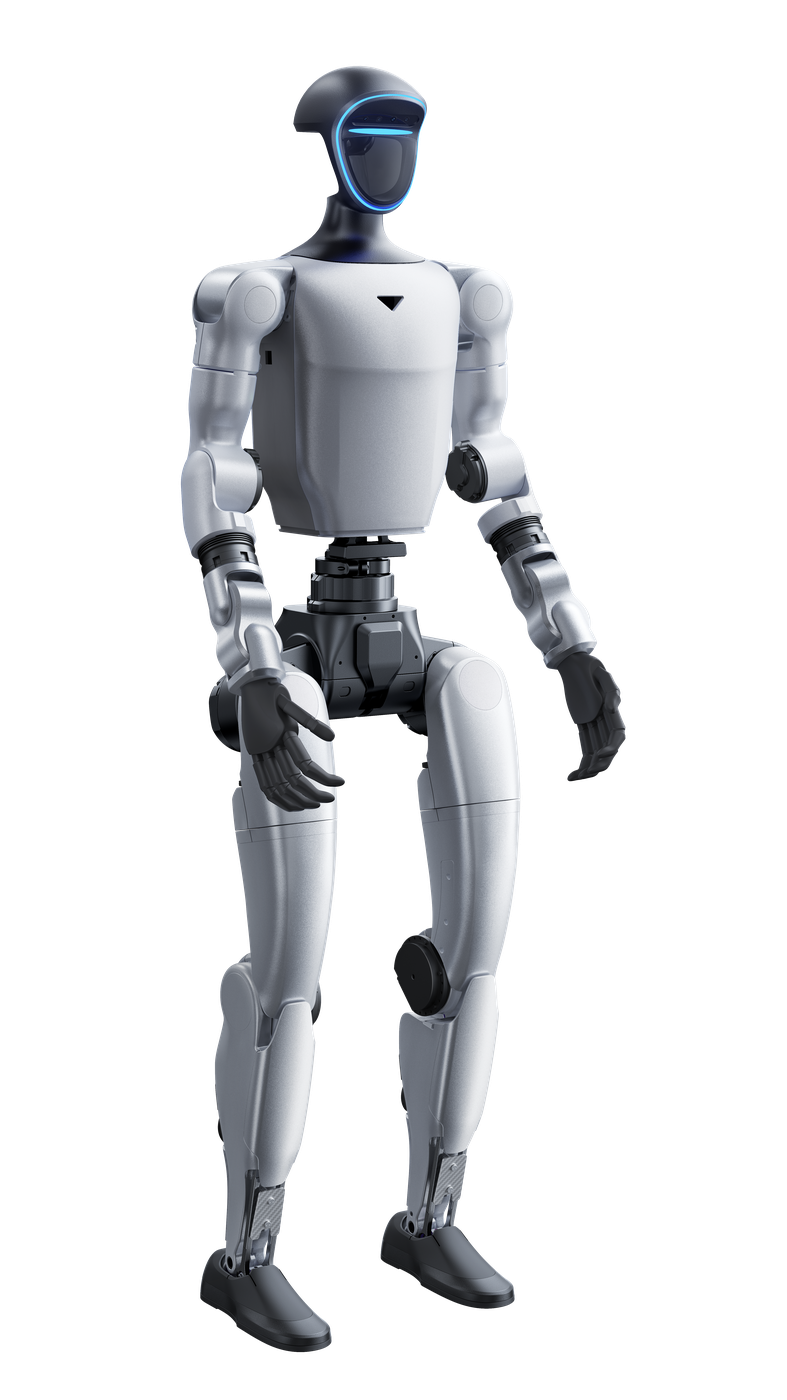
対応 | 23 | 5 | 100TOPS内蔵ドック | RealSense D435i + 3D LiDAR | |
 G1-Comp |
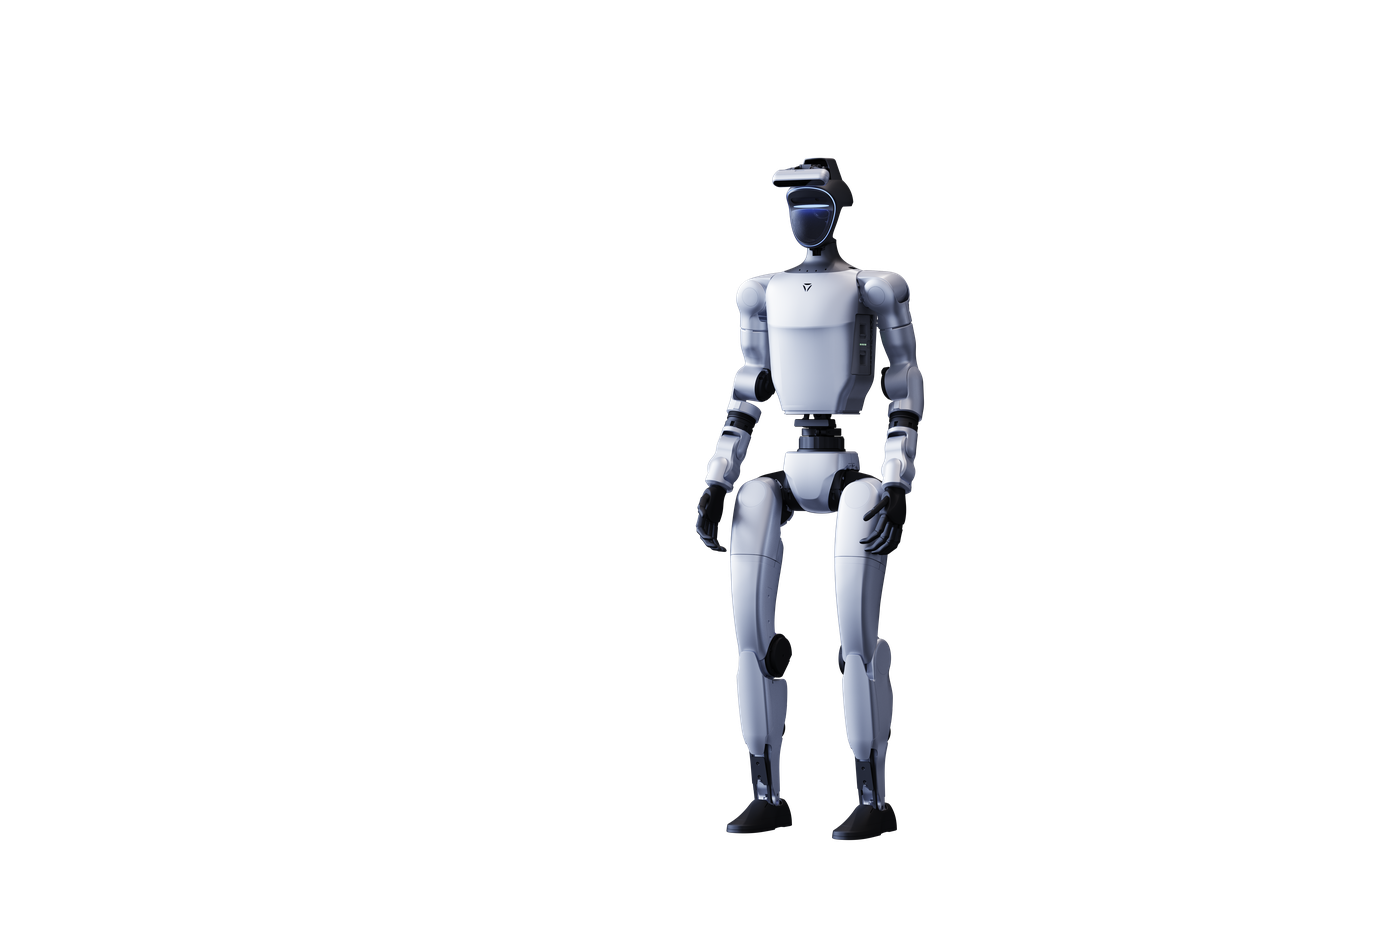
対応 | 25 | 5 | 100TOPS内蔵ドック | RealSense D455 + 3D LiDAR |
Q&A
よくある質問
-
G1 BasicとG1 Edu Standardはどこが違いますか。
二次開発に使う計算モジュールが載っているかどうかが、いちばん大きな違いです。G1 Edu Standardは100TOPSの計算モジュールを内蔵し、SDKで二次開発ができます。あわせて腕の最大積載が2kgから3kgへ上がり、開発資料と技術サポートも付きます。
-
G1 Edu StandardとG1 Edu Plusはどこが違いますか。
腰の自由度が1から3へ、片腕の自由度が5から7へ上がり、本体の自由度は23から29になります。ほかの構成は同じです。
-
5つの構成のうち、どれを選べばよいですか。
研究開発でお使いいただくのでしたら、G1 Edu Plusをおすすめしております。弊社で動かしているG1はすべてEdu Plusで、公開されている研究や公式資料の動作もEdu Plusが基になっております。G1-Dの腕もEdu Plusと同じものです。コントローラとアプリからの操作と内蔵の動作だけで足りるのでしたらG1 Basic、格闘の実演にはG1 Edu Boxing、競技会への出場にはG1-Compをご用意しております。
-
競技会に出せる構成はありますか。
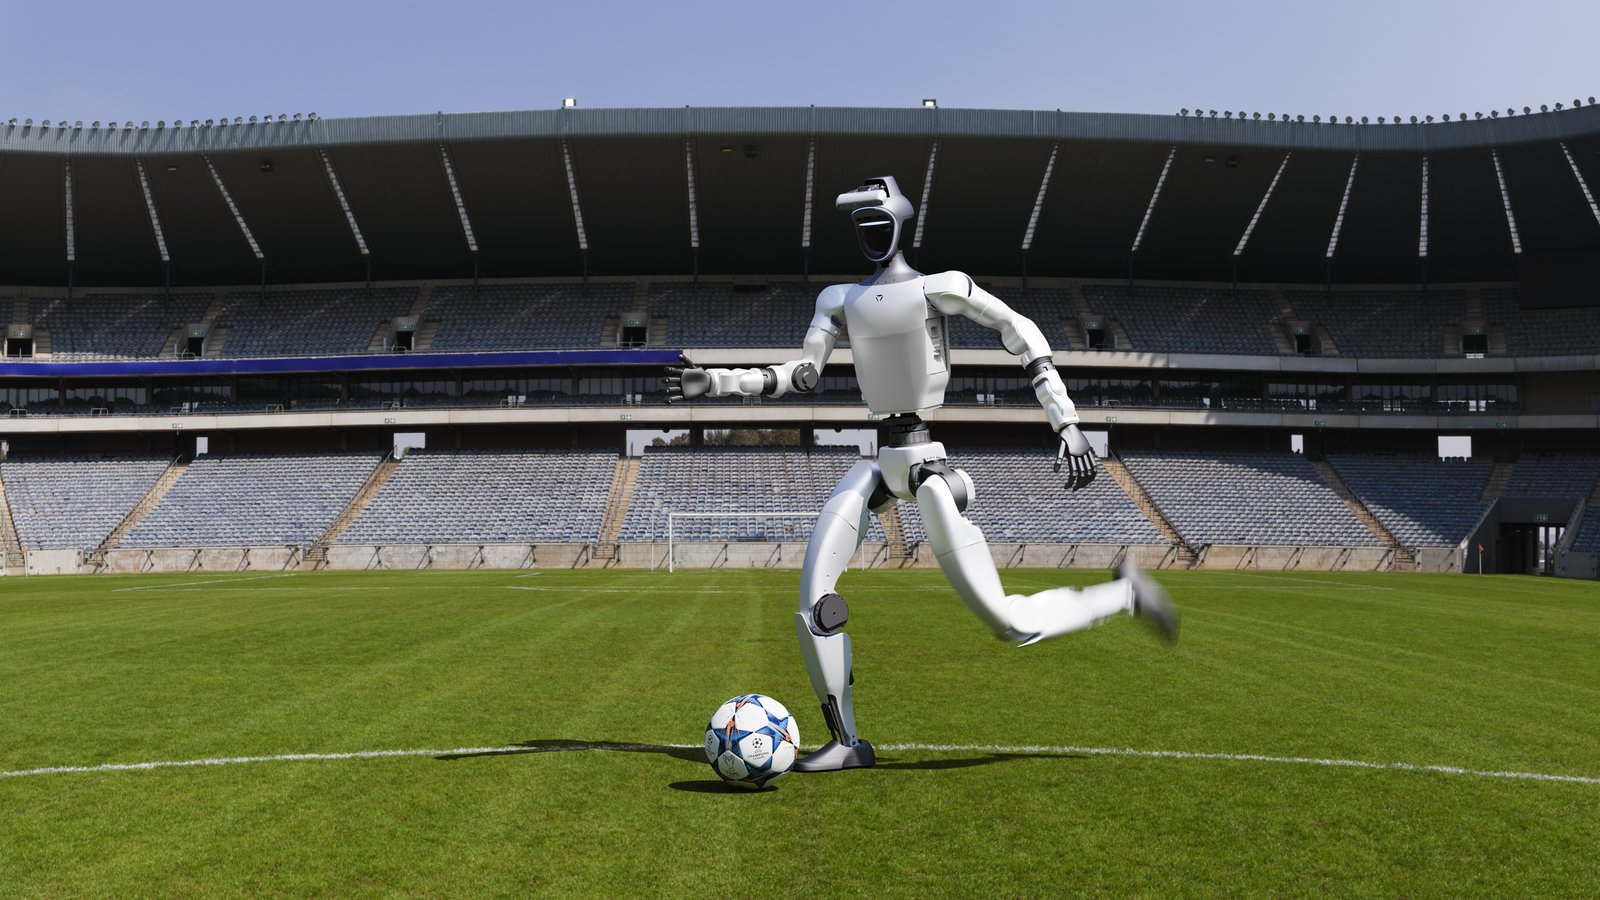
G1 Edu StandardとG1 Edu Plusは、ICRA WBCDとRoboCup Soccerの出場機体としてお使いいただけます。G1-Compは頭部に2自由度のモジュールを備えて深度カメラをRealSense D455へ上げた構成で、RoboCup Soccer Humanoid League(HL)に対応します。いずれも二次開発に対応しますので、競技向けの動作をSDKで作り込めます。
-
ハンドはどれを選べますか。
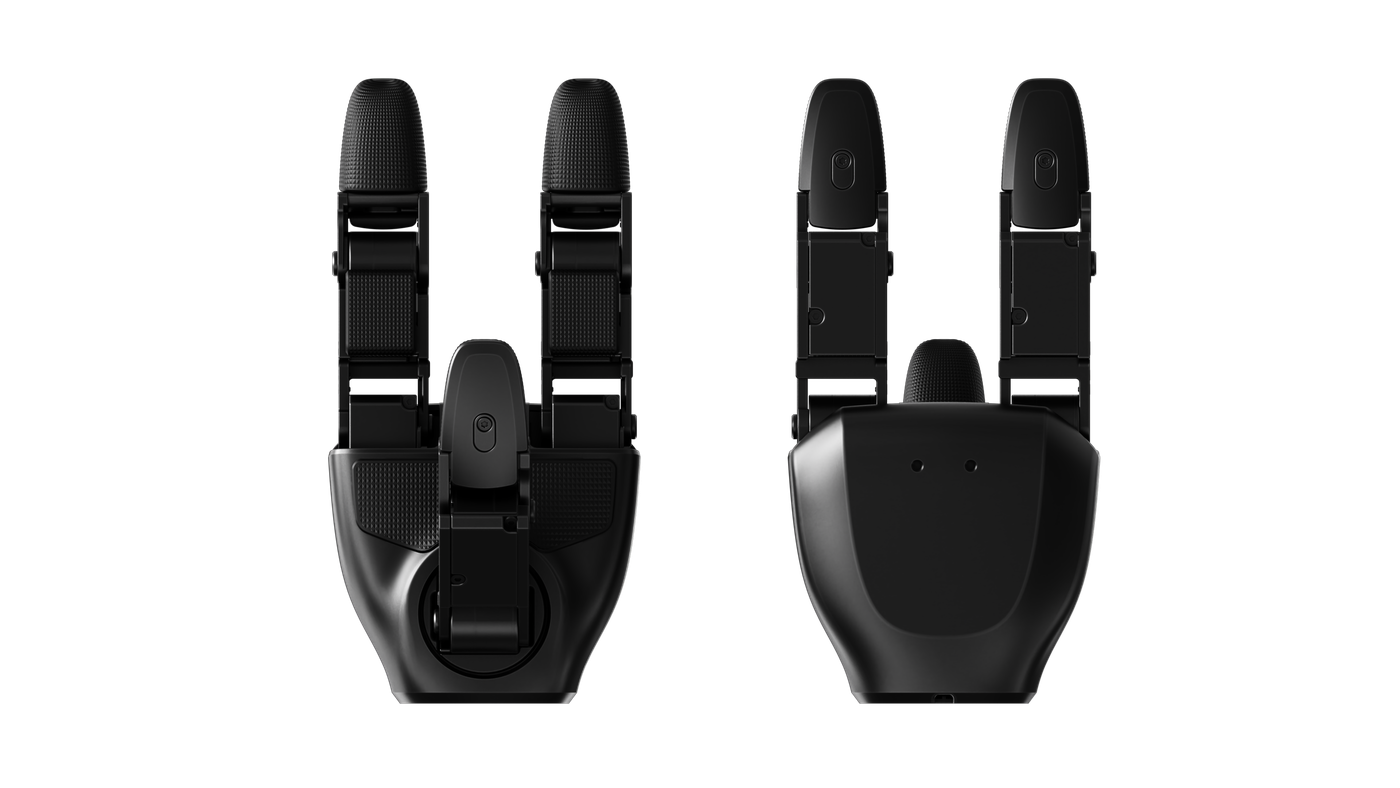
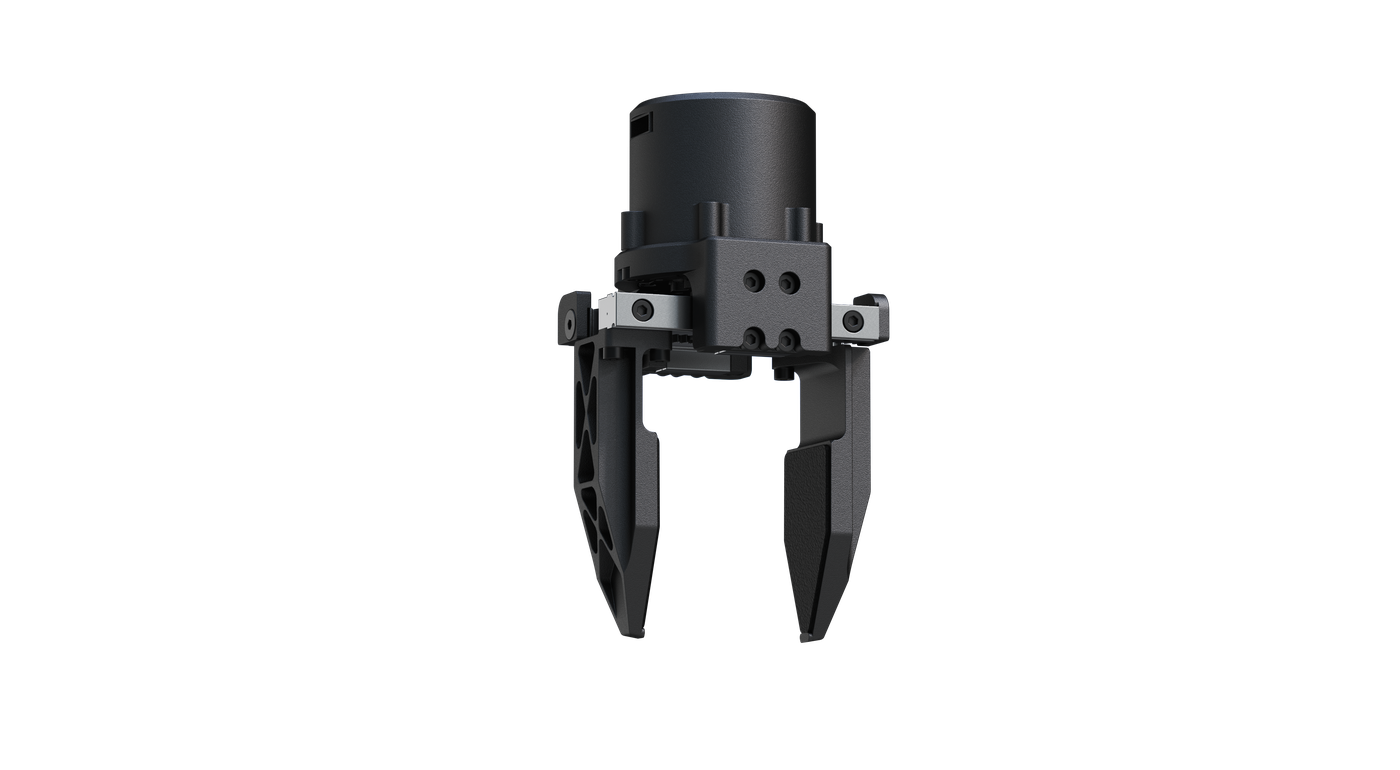
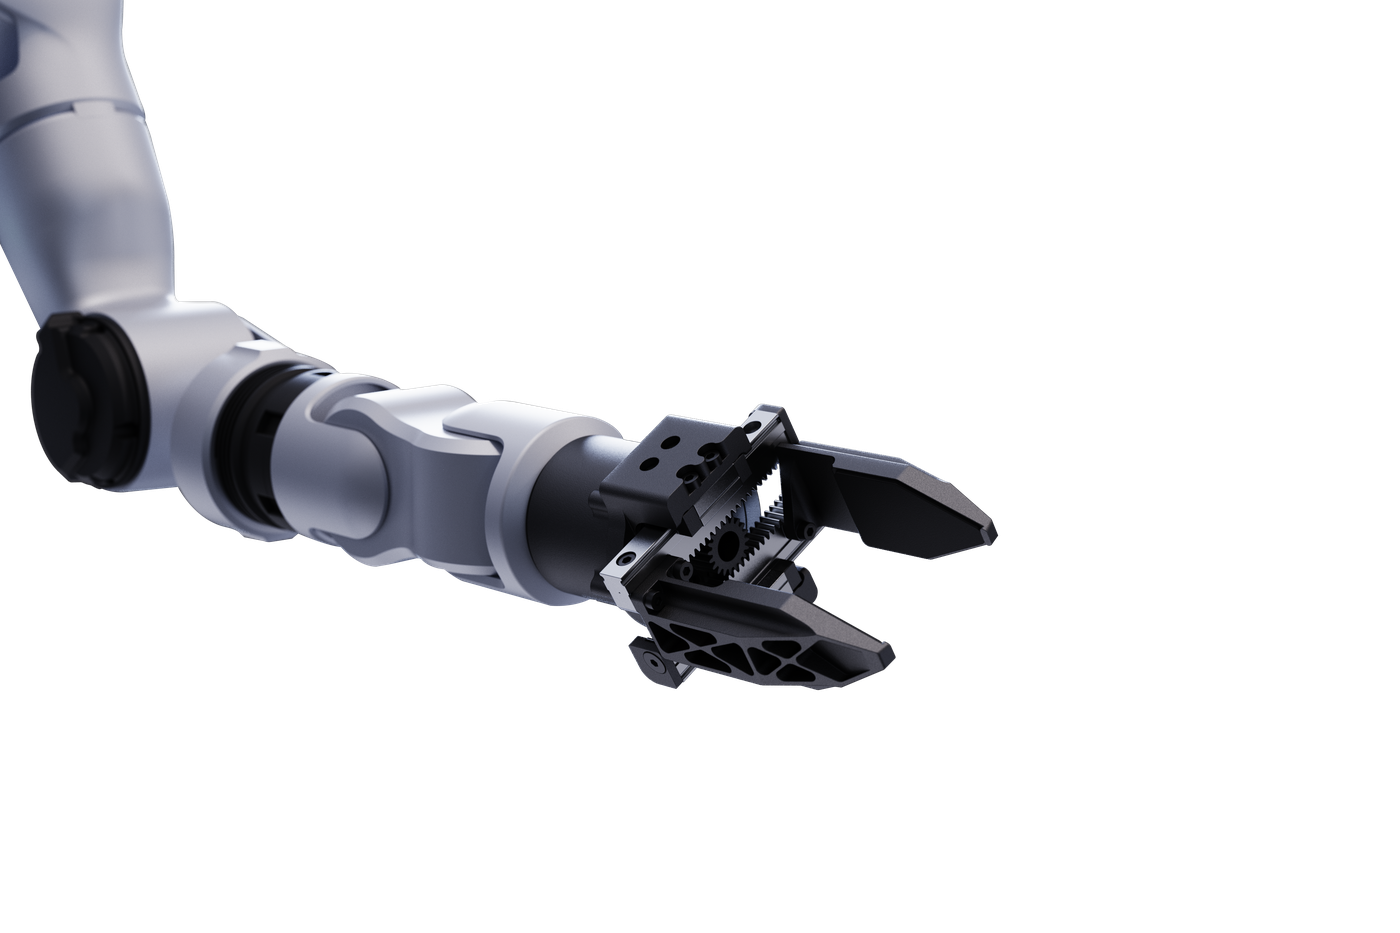
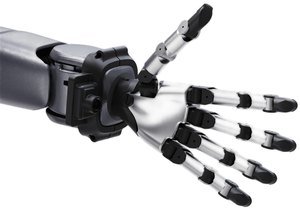
対応アクセサリーに並べたハンドとグリッパーからお選びいただけます。双腕の機体では左右で2つお使いいただくのが標準ですので、左右の別はご発注のときにお知らせください。手首とフランジのモデルを公開しておりますので、取り付け具をお客様側で設計していただくこともできます。
-
二次開発では何ができますか。
Unitreeが公式のSDK(ソフトウェア開発キット)を公開しておりますので、一から作り込まずに開発を始められます。SDKにはハイレベルとローレベルの2つがあり、ハイレベルはモードごと・動作ごとに指示を送る書き方で、短い記述で動かせます。ローレベルはモーターごとに指令を書き込む書き方で、記述は長くなりますが動きを細かく作り込めます。
-
あとから計算モジュールを足せますか。
背面の拡張ドックは機体と同時にご発注ください。二次開発に対応しない構成を、あとから対応する構成へ変えることはできません。
-
1回の充電でどのくらい動きますか。
9,000mAh・13セルのバッテリーで、約2時間の稼働が目安です。バッテリーはクイックリリースで取り外せますので、予備をご用意いただくと交換しながら続けて動かせます。
-
腕の最大積載と膝関節の最大トルクは、何を表す数値ですか。
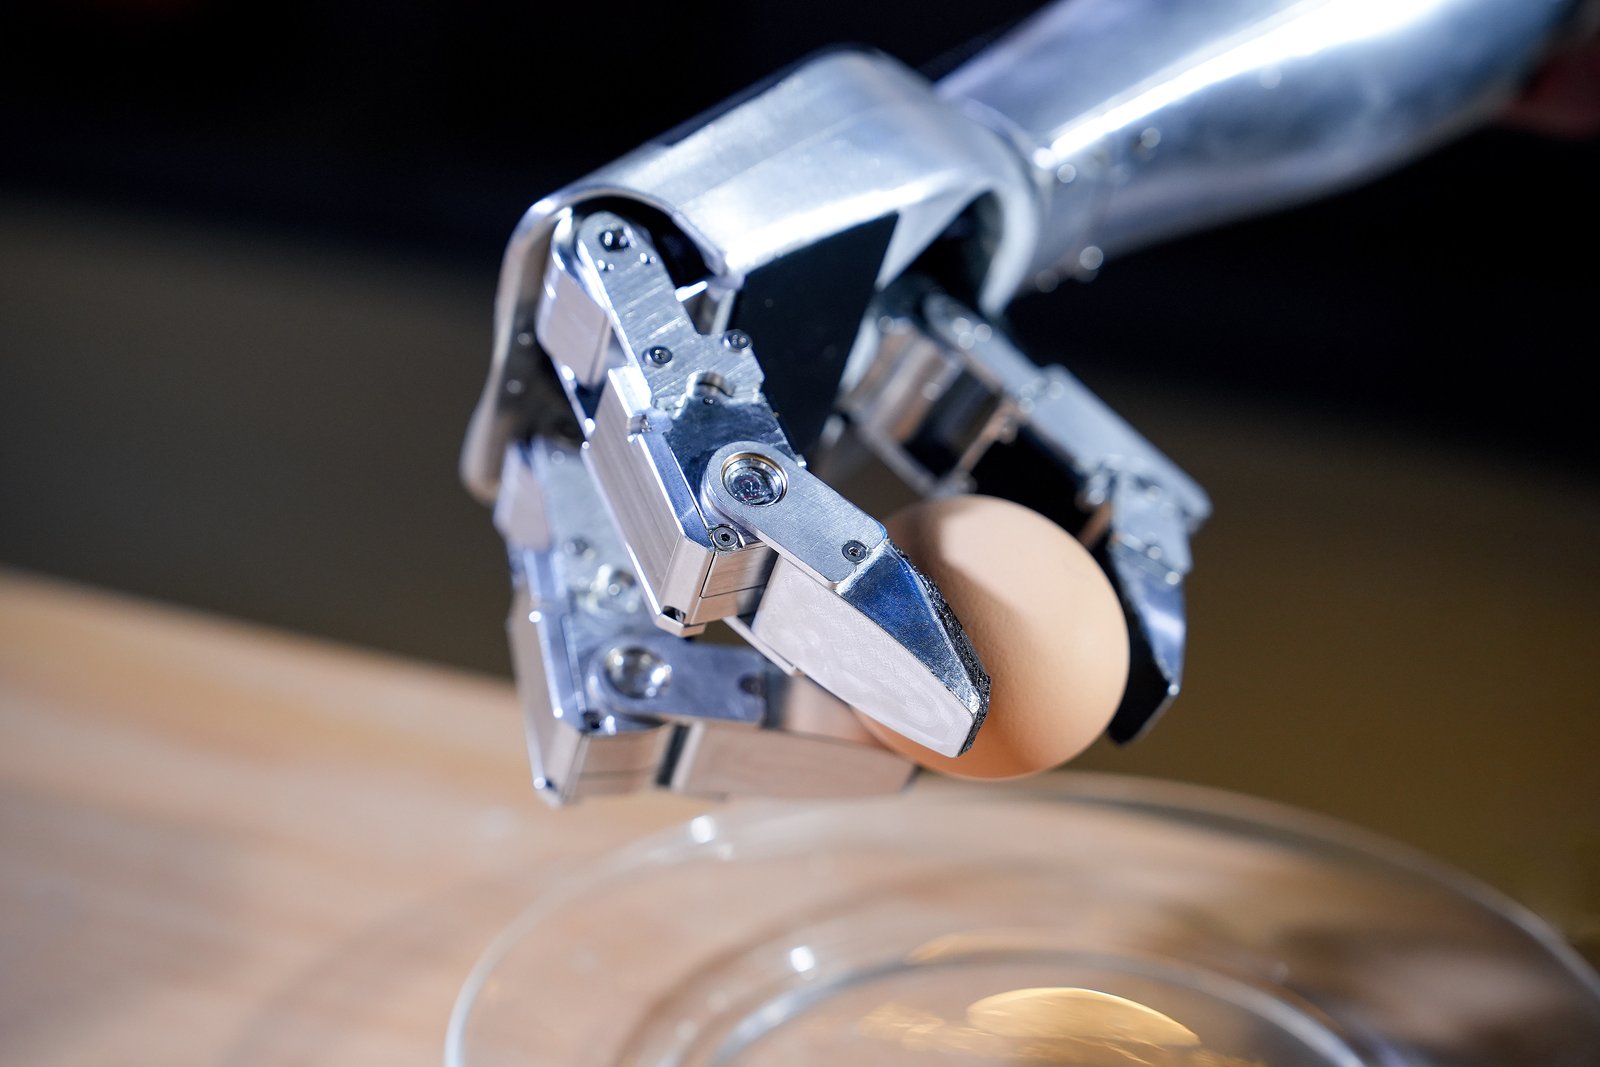
腕の最大積載は片腕あたりの上限です。標準の手先は物をつかむ構造ではありませんので、2〜3kgは腕で挟み込んで運べる重さを指します。つかんで運ぶのでしたら、対応アクセサリーのハンドかグリッパーをお選びください。膝関節の最大トルクは、しゃがむ動作や立ち上がる動作のように脚を大きく使うときに出せる力を表し、G1はいずれの構成も90N・mです。
-
案内のソリューションはどんなことができますか。
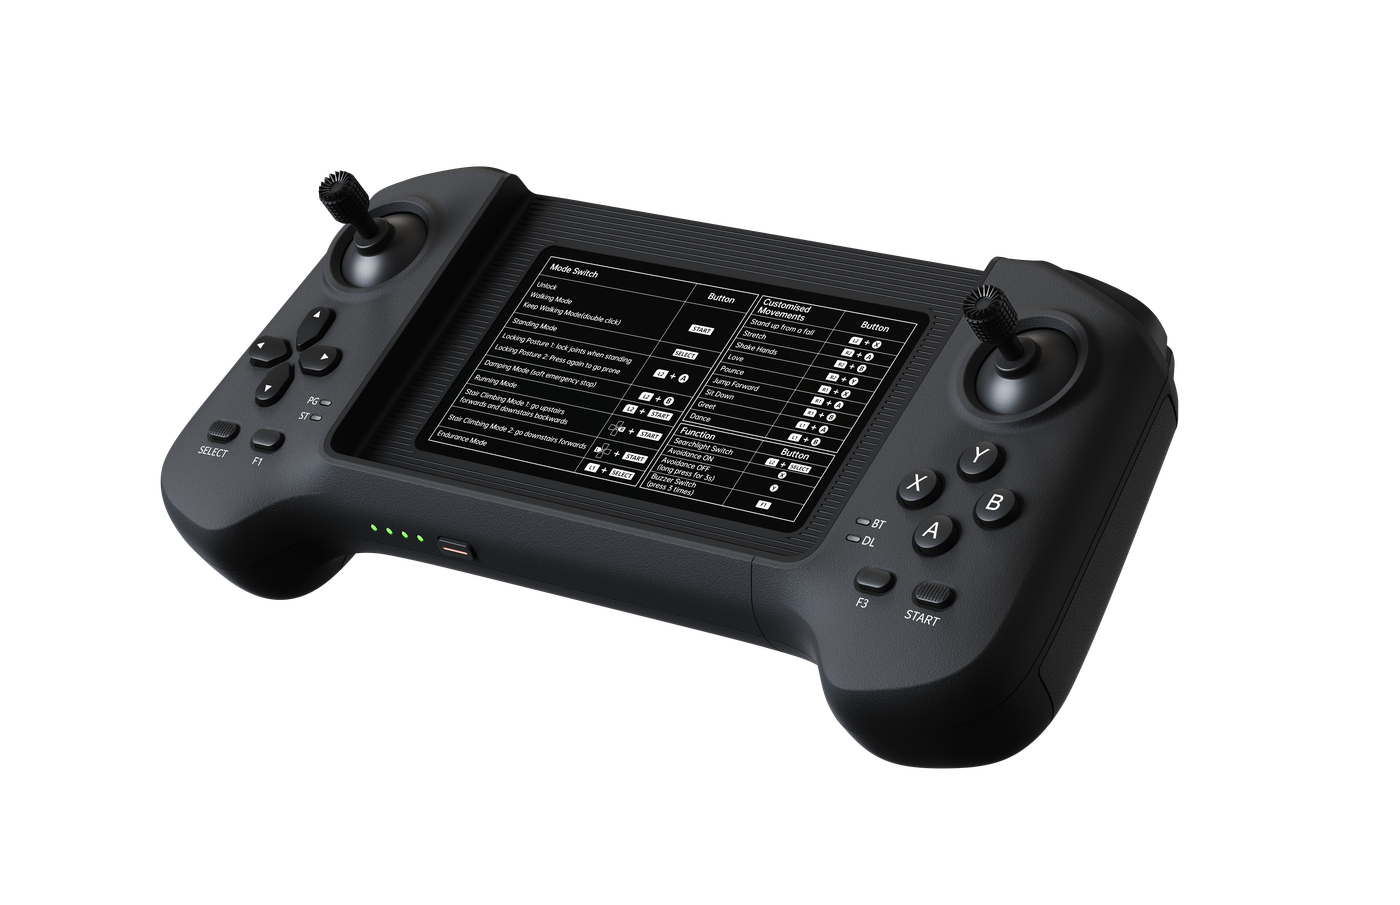
音声のやりとり、内蔵の動作とダンスの呼び出し、コントローラとアプリからの操作は、標準の構成で行えます。顔の認識、自律走行しながらの案内、複数台の管理、Webの管理画面は、二次開発に対応する構成で作り込んでいただく範囲です。どこまでを弊社でお引き受けするかは、ご要件をお伺いしたうえでご提案いたします。
-
SLAMや自律走行の開発はできますか。
二次開発に対応する構成でしたら行えます。3D LiDARとRealSense D435i(G1-CompはD455)を標準で備え、SDKはC++・Python・ROS2に対応します。ただ、歩きながらの地図づくりと経路の追従は難易度が高く、時間をかけて詰めていただく開発になります。開発中の衝突で機体を壊してしまう例も出ておりますので、ハンドを付けた機体では、開発のあいだハンドを外していただくことをおすすめしております。
SPECS
他のUnitreeシリーズも見る
-
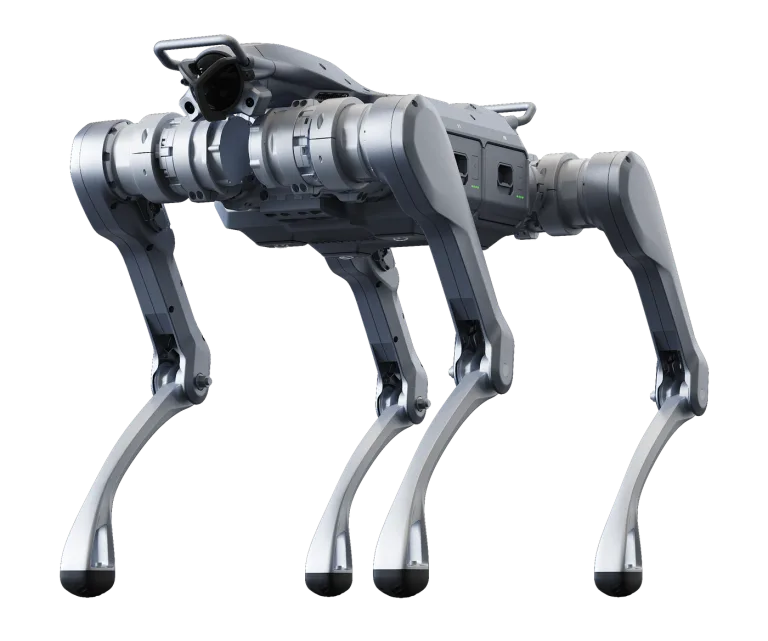 Unitree A2 / A2-W
長く走れて重い荷物を運べる、四足歩行ロボット
-
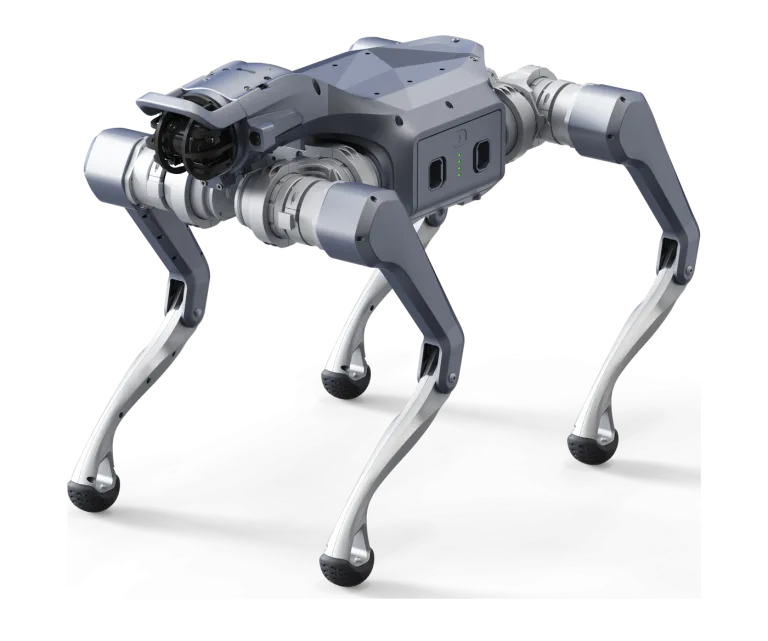 Unitree As2 / As2-W
扱いやすい、小型の四足歩行ロボット
-
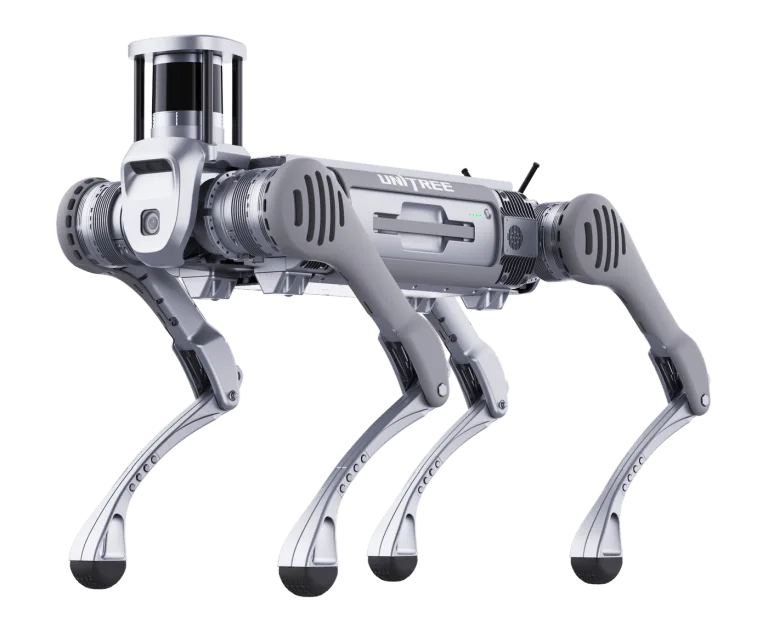 Unitree B2 / B2-W
重い荷物を運べる、大型の四足歩行ロボット
-
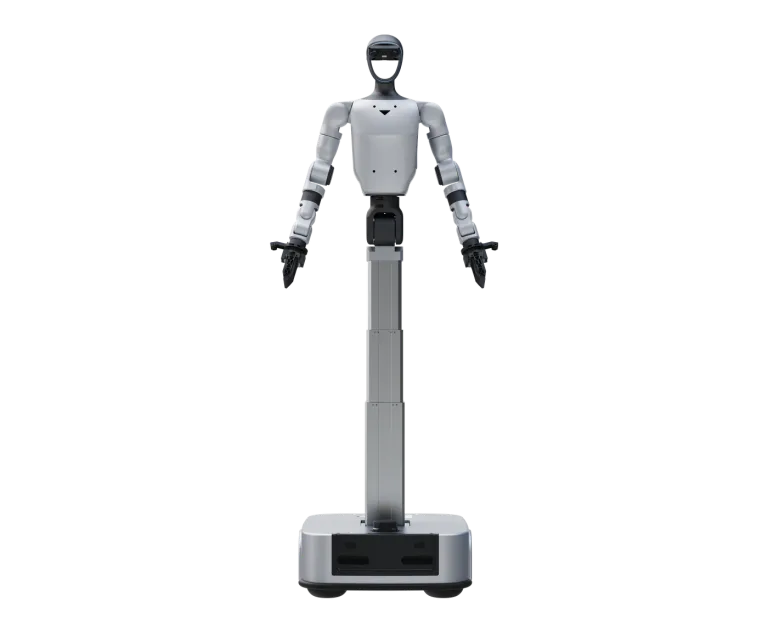 Unitree G1-D
G1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした人型ロボット
-
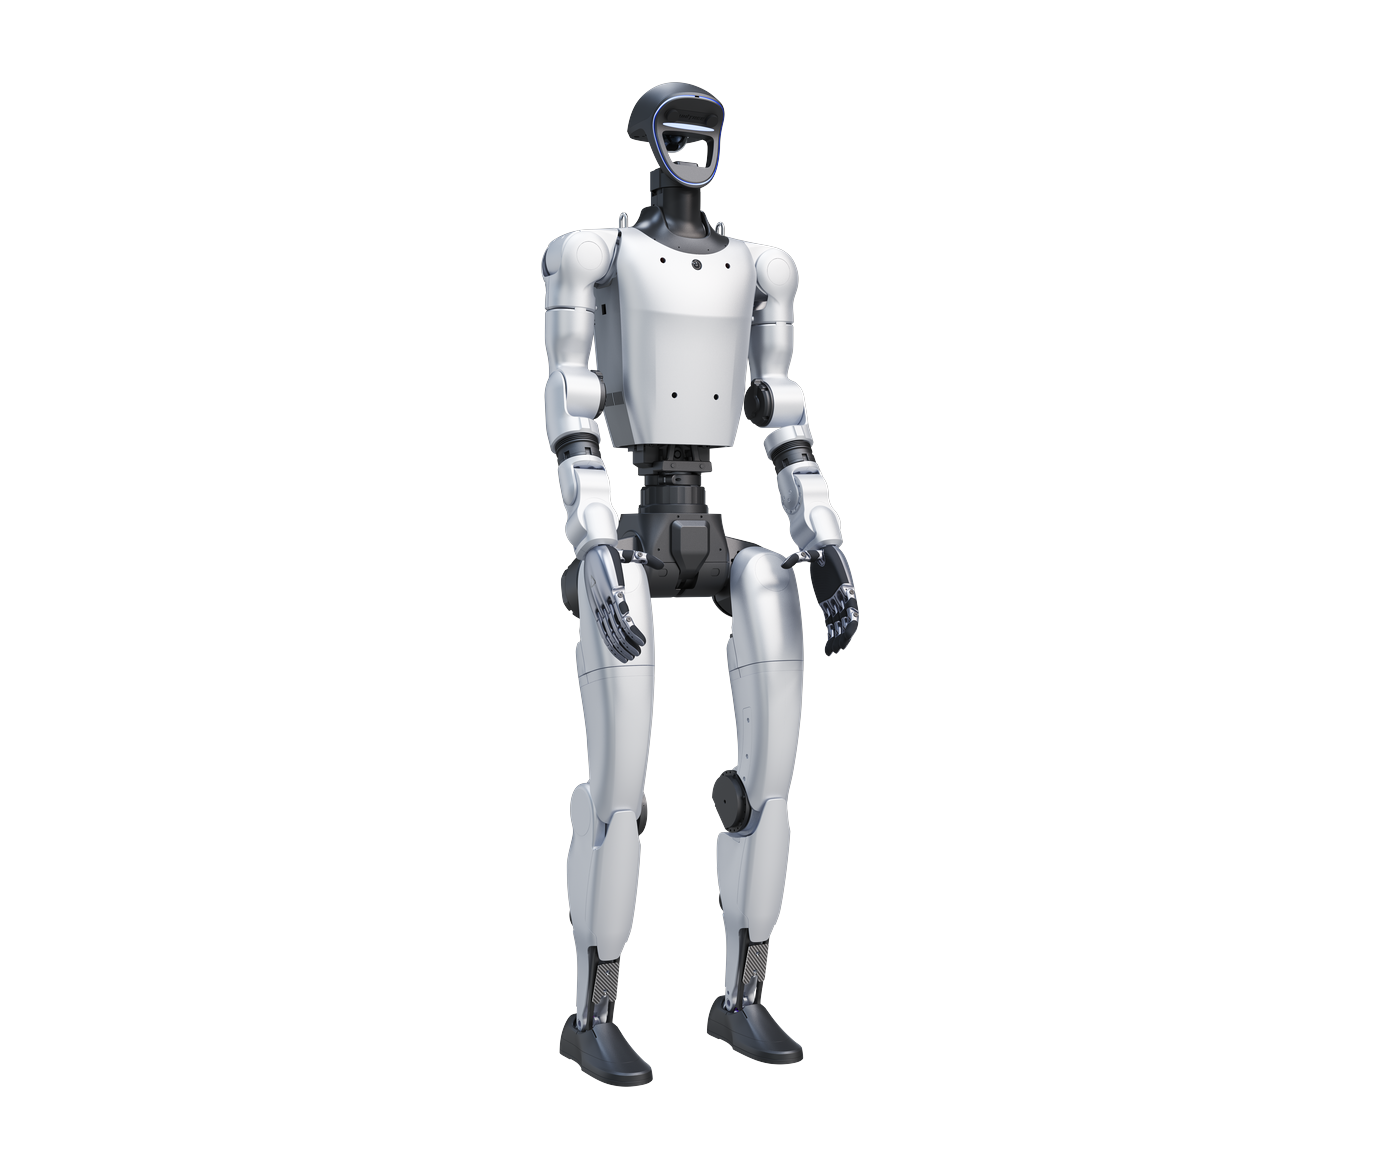 Unitree G1+
モーター出力と対話機能を強化したモデル
-
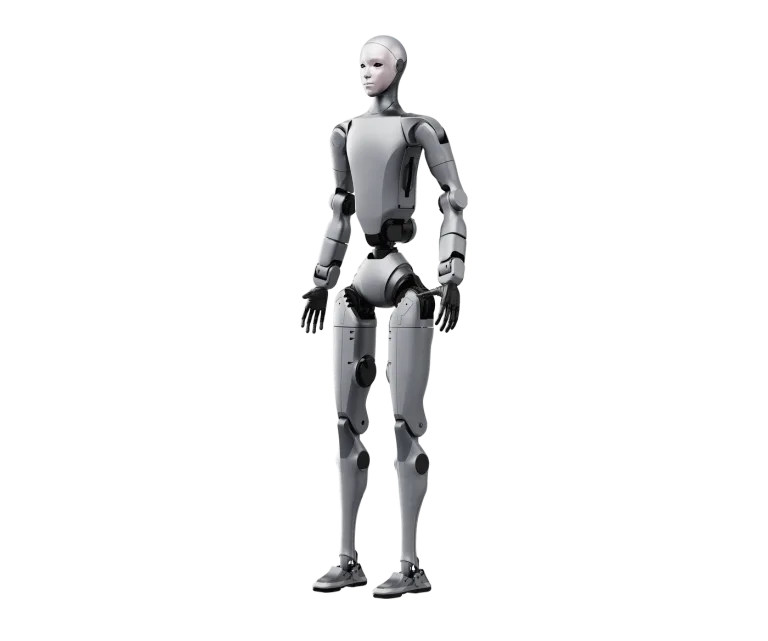 Unitree H2
人と同じ大きさで、重い物を扱える大型の人型ロボット
-
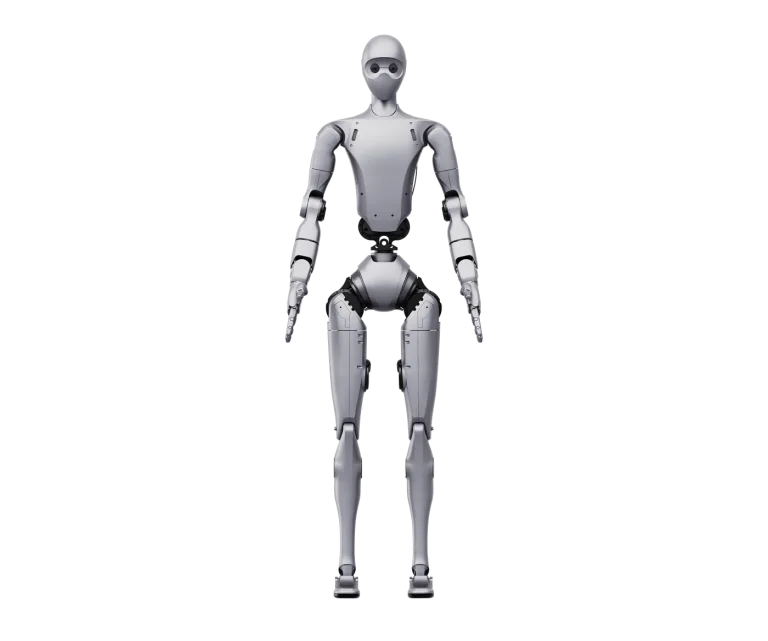 Unitree H2 Plus
H2にNVIDIA Jetson Thorを積み、顔と頭部のカメラを専用にした大型の人型ロボット
-
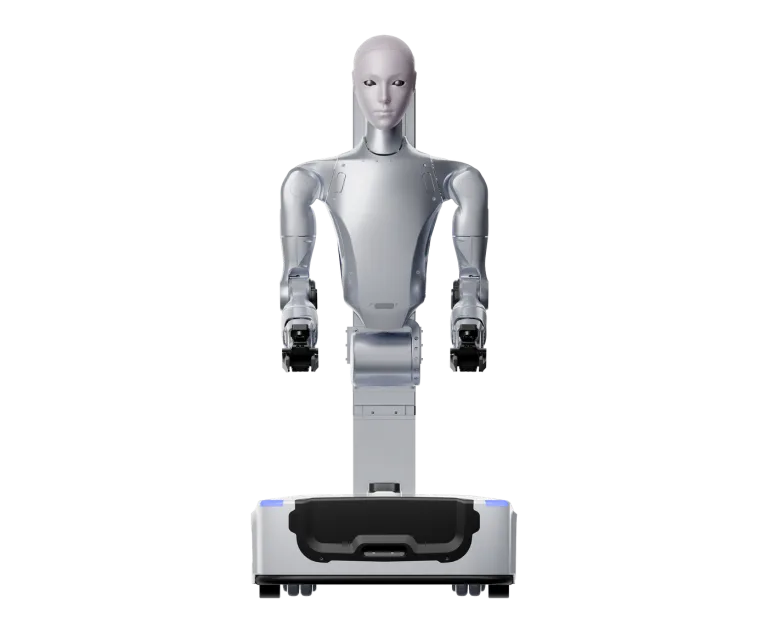 Unitree H2-A / H2-D
H2の脚を外して双腕にし、上半身を据えるか台座に載せて使うロボット
-
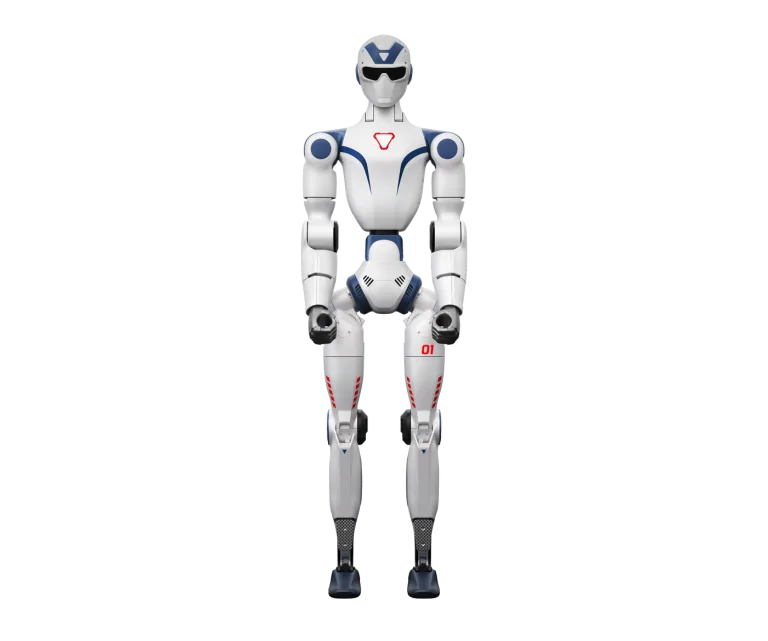 Unitree R1
軽くて扱いやすい小型の人型ロボット
-
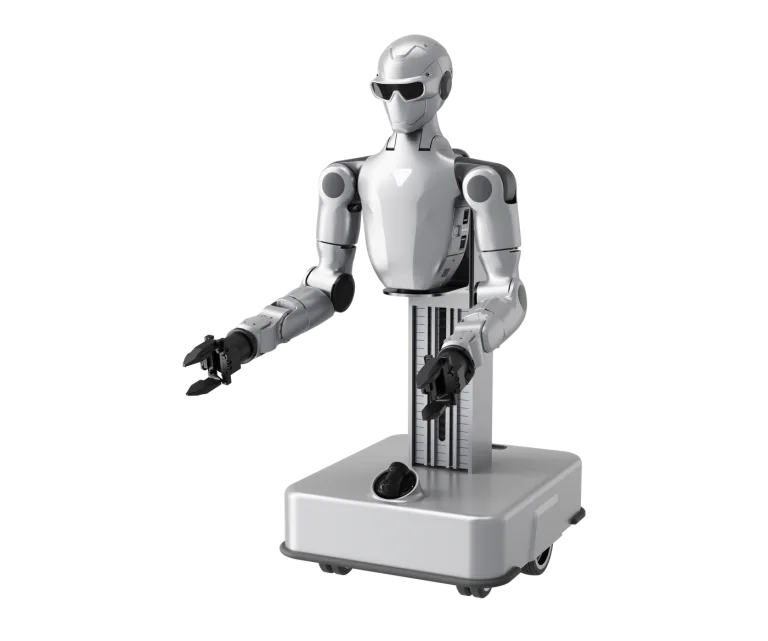 Unitree R1-A / R1-A-D
R1の脚の代わりに台座を使って、平らな場所で安定して動かせるようにした双腕のロボット