



R1-A7-D Standard
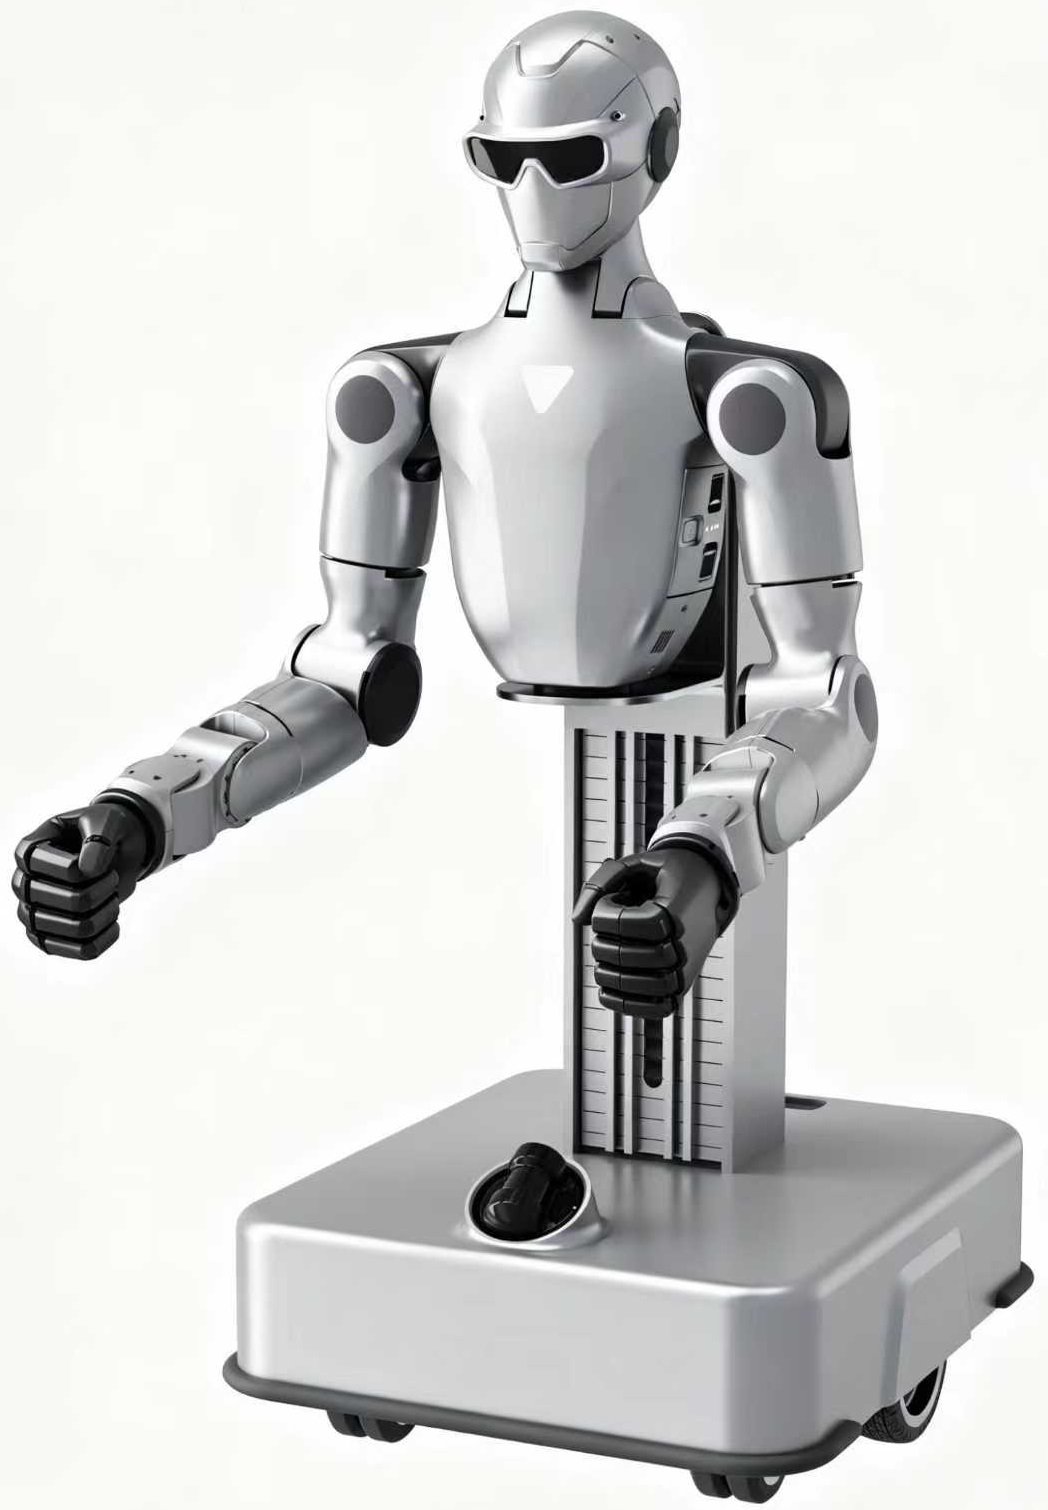
モーター付き走行台車に載せた片腕7自由度の土台に、8コアCPU + 8コアCPU(10TOPS)を積んだ構成
- 下半身台車 あり
- 本体の自由度 20
- 片腕の自由度 7
- 計算モジュール 8コアCPU + 8コアCPU(10TOPS)
SPECS
基本仕様
スペック
- 移動台座
- モーター付き走行台車
- 本体の自由度
- 20
- 片腕の自由度
- 7
- 腰の自由度
- 1
- 頭部の自由度
- 2
- 昇降コラムの自由度
- 1
- 走行台車の自由度
- 2
- 片腕の可動範囲
- 555mm
- 腕の最大積載
- 約2kg
- 重量
- 約32kg
- 寸法
- 折りたたみ時683×520×440mm・最大約1600mm
- 計算モジュール
- 8コアCPU + 8コアCPU(10TOPS)
- 知覚センサー
- MID360 LiDAR + 頭部ステレオカメラ
- 電源
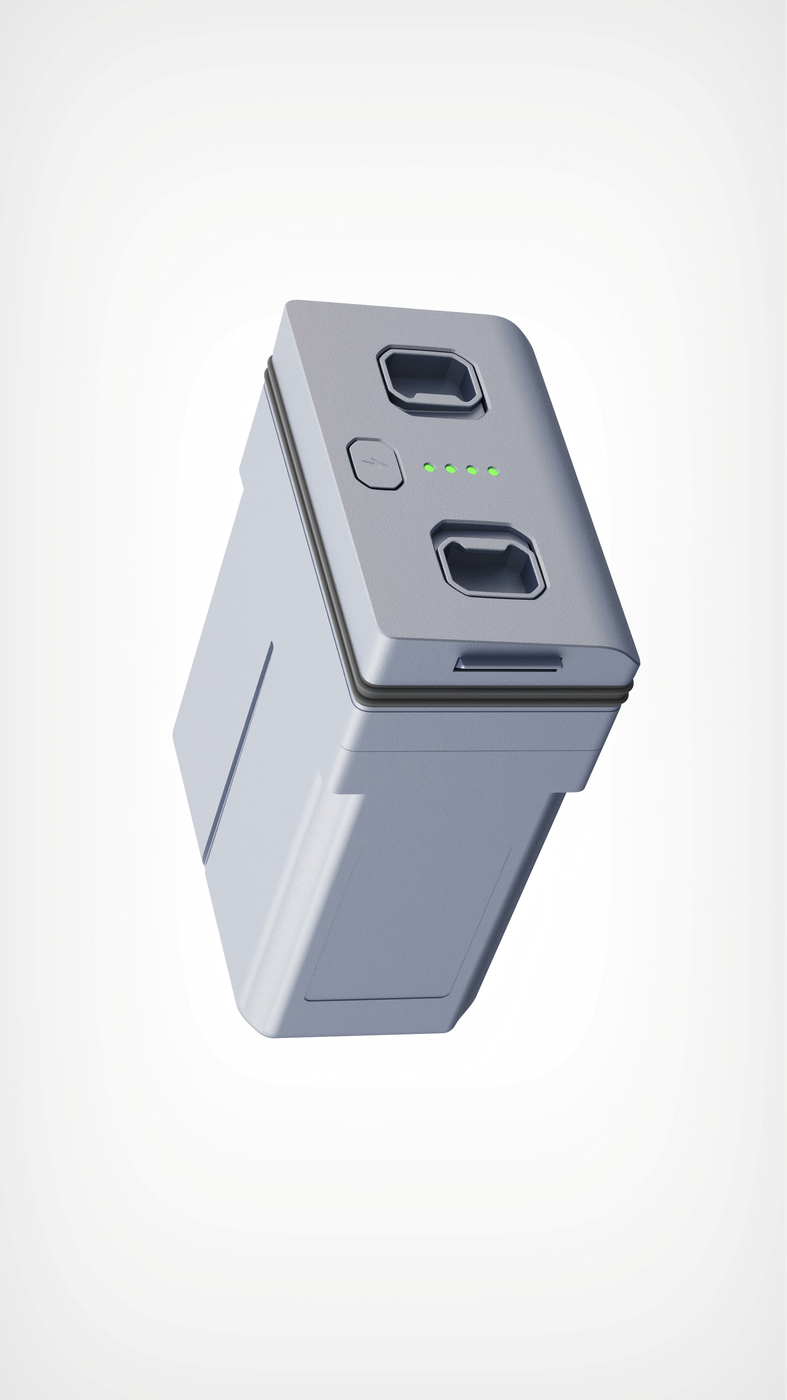
- 走行台車の着脱式バッテリー(約1.5時間)/上半身は外部電源
- 腰の可動範囲
- Yaw ±35°
- 頭部の可動範囲
- Yaw ±115°/Pitch ±36°
- 二次開発
- 対応
 同梱品
- 本体 x 1
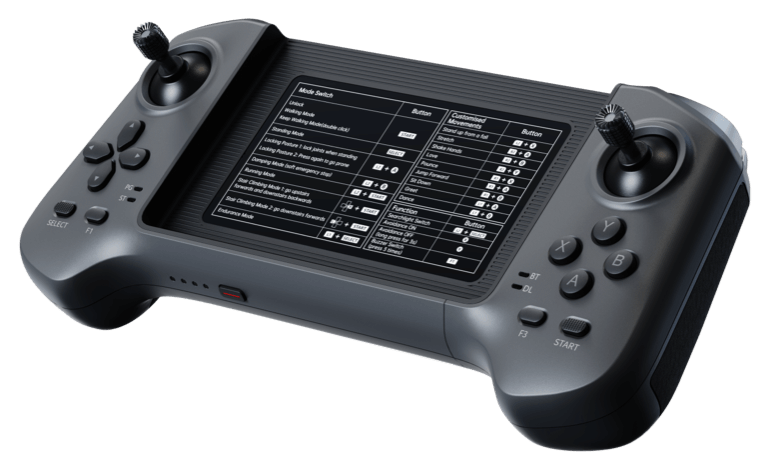
- コントローラ x 1
- 走行台車のバッテリー x 1
SPECS
同シリーズ比較
| 構成 | 下半身台車 | 本体の自由度 | 片腕の自由度 | 追加の計算モジュール | 知覚センサー | |
|---|---|---|---|---|---|---|
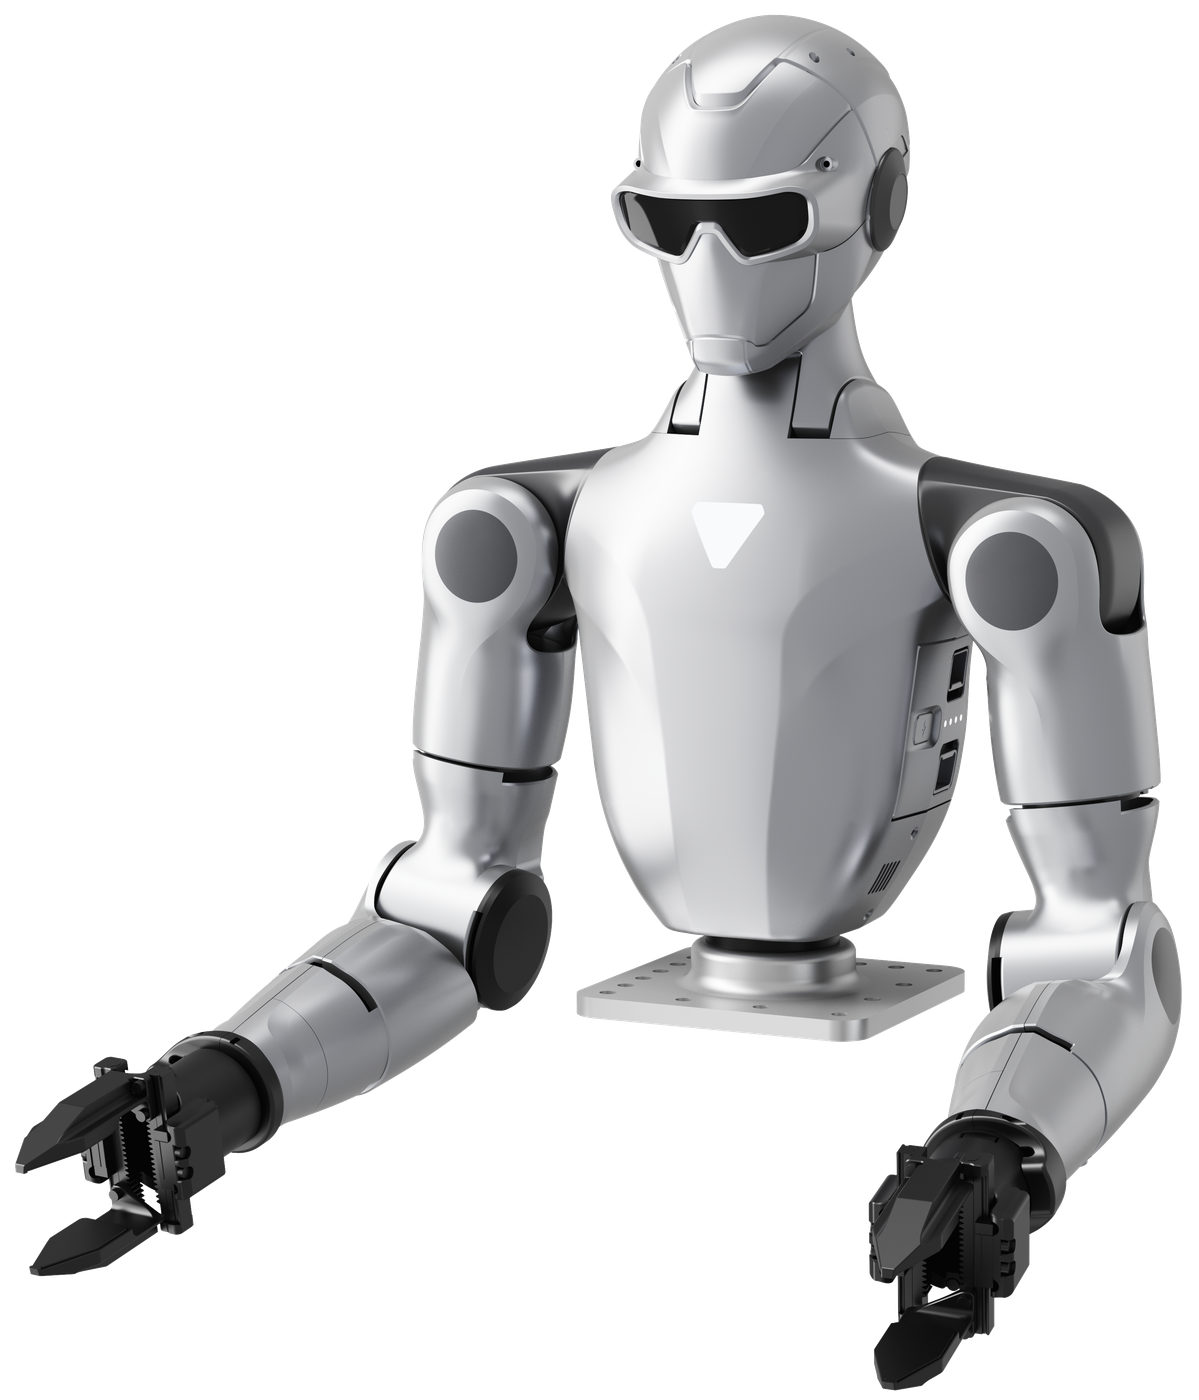 R1-A5 Smart |
なし | 13 | 5 | 40TOPS計算ドック | 頭部ステレオカメラ + 手首カメラ×2 | |
 R1-A5 Standard |
なし | 13 | 5 | なし | 頭部ステレオカメラ | |
 R1-A5-D Flagship |
あり | 16 | 5 | 100TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
|
R1-A5-D Smart
|
あり | 16 | 5 | 40TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
 R1-A5-D Standard |
あり | 16 | 5 | なし | MID360 LiDAR + 頭部ステレオカメラ | |
 R1-A7 Smart |
なし | 17 | 7 | 40TOPS計算ドック | 頭部ステレオカメラ + 手首カメラ×2 | |
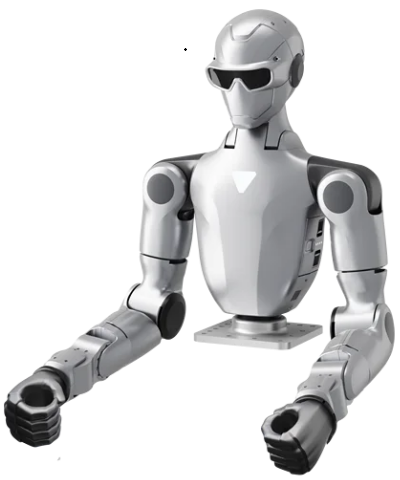 R1-A7 Standard |
なし | 17 | 7 | なし | 頭部ステレオカメラ | |
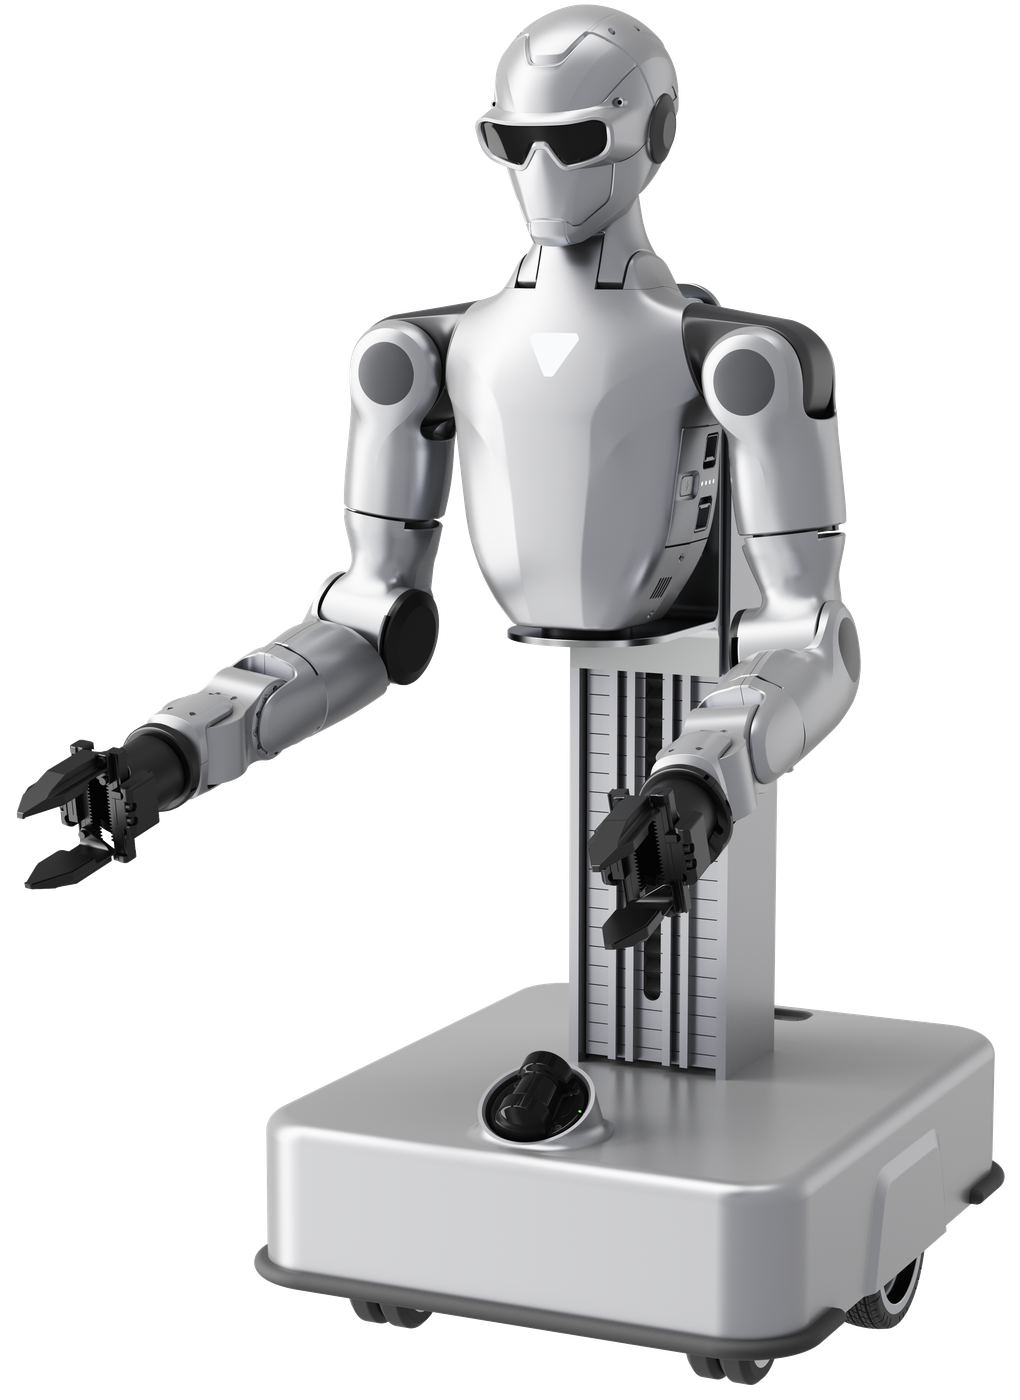 R1-A7-D Flagship |
あり | 20 | 7 | 100TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
|
R1-A7-D Smart
|
あり | 20 | 7 | 40TOPS計算ドック | MID360 LiDAR + 頭部ステレオカメラ + 手首カメラ×2 | |
|
R1-A7-D Standard
表示中
|
あり | 20 | 7 | なし | MID360 LiDAR + 頭部ステレオカメラ |
SPECS
関連商品
-
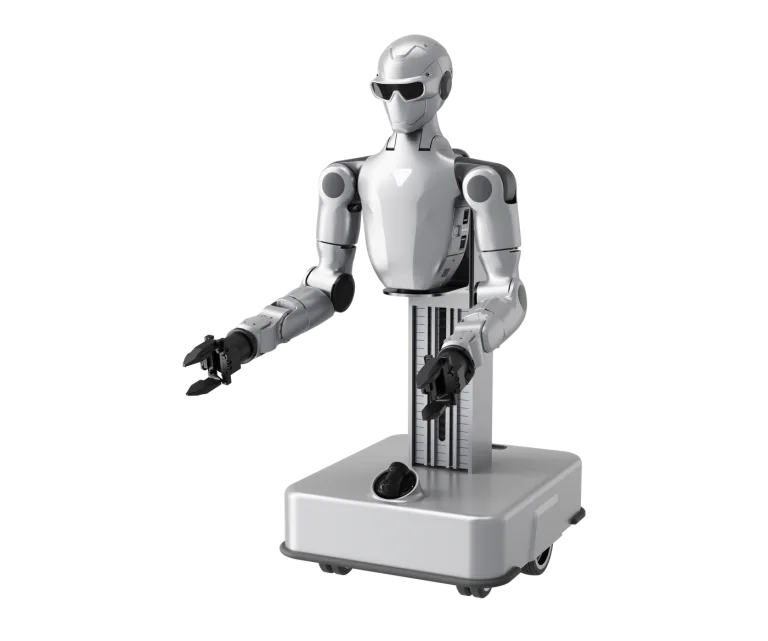 R1-A7-D Smart
モーター付き走行台車に載せた片腕7自由度の土台に、8コアCPU + 8コアCPU(10TOPS)+ 40TOPS計算ドックを積んだ構成
-
R1-A7-D Flagship
モーター付き走行台車に載せた片腕7自由度の土台に、8コアCPU + 8コアCPU(10TOPS)+ 100TOPS計算ドックを積んだ構成
Q&A
よくある質問
-
土台はどうなっていますか。
片腕7自由度・本体の自由度20のモーター付き走行台車の土台です。計算モジュールは8コアCPU + 8コアCPU(10TOPS)を積んでいます。
-
ハンドはどれを選べますか。
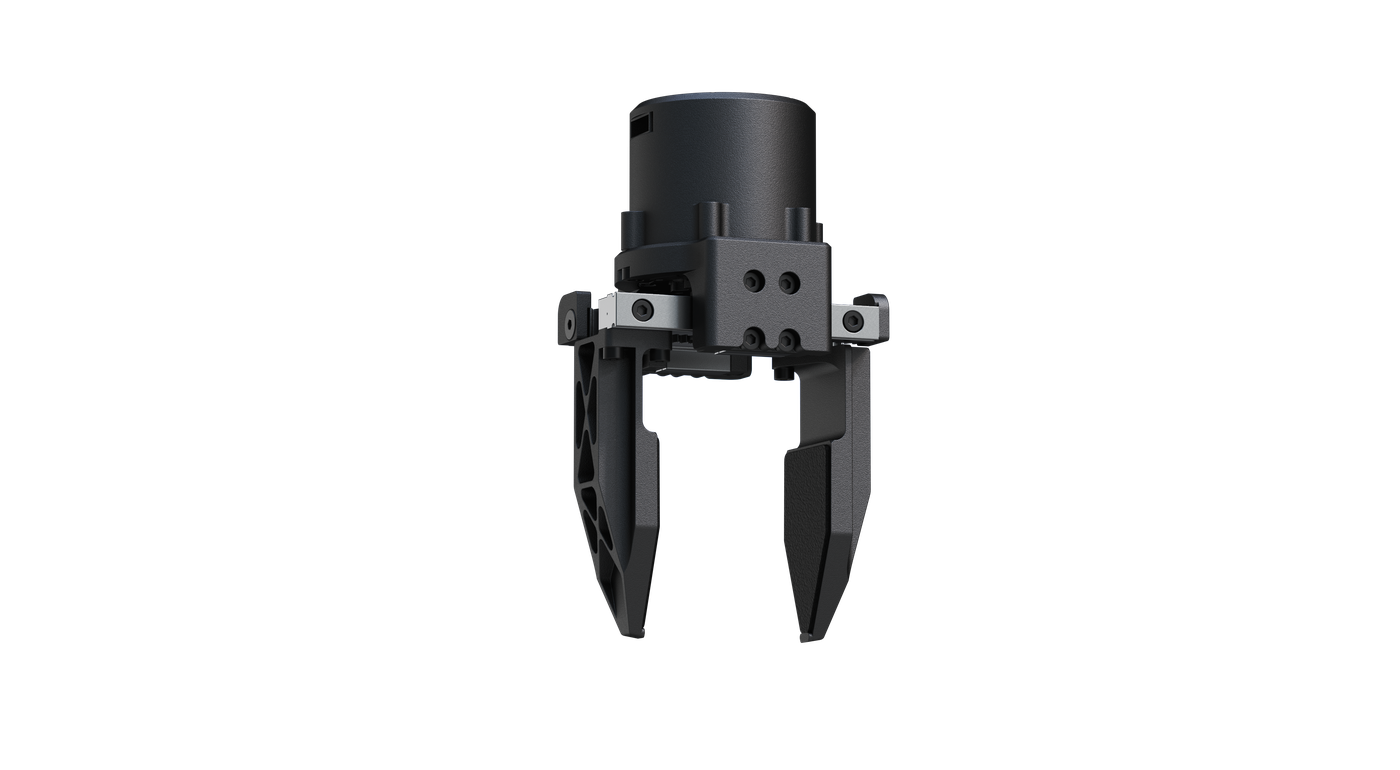
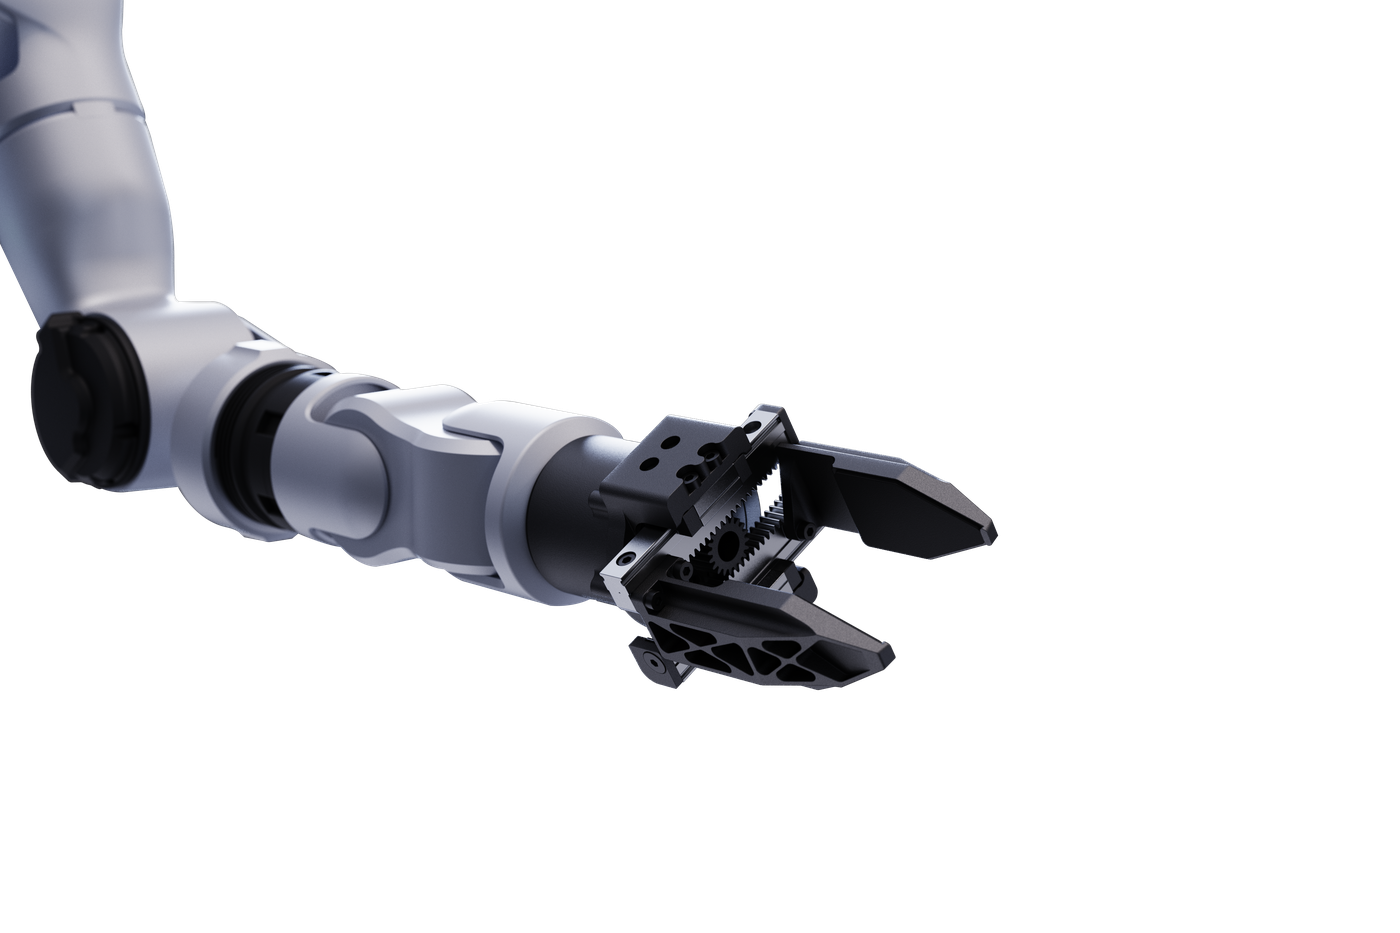
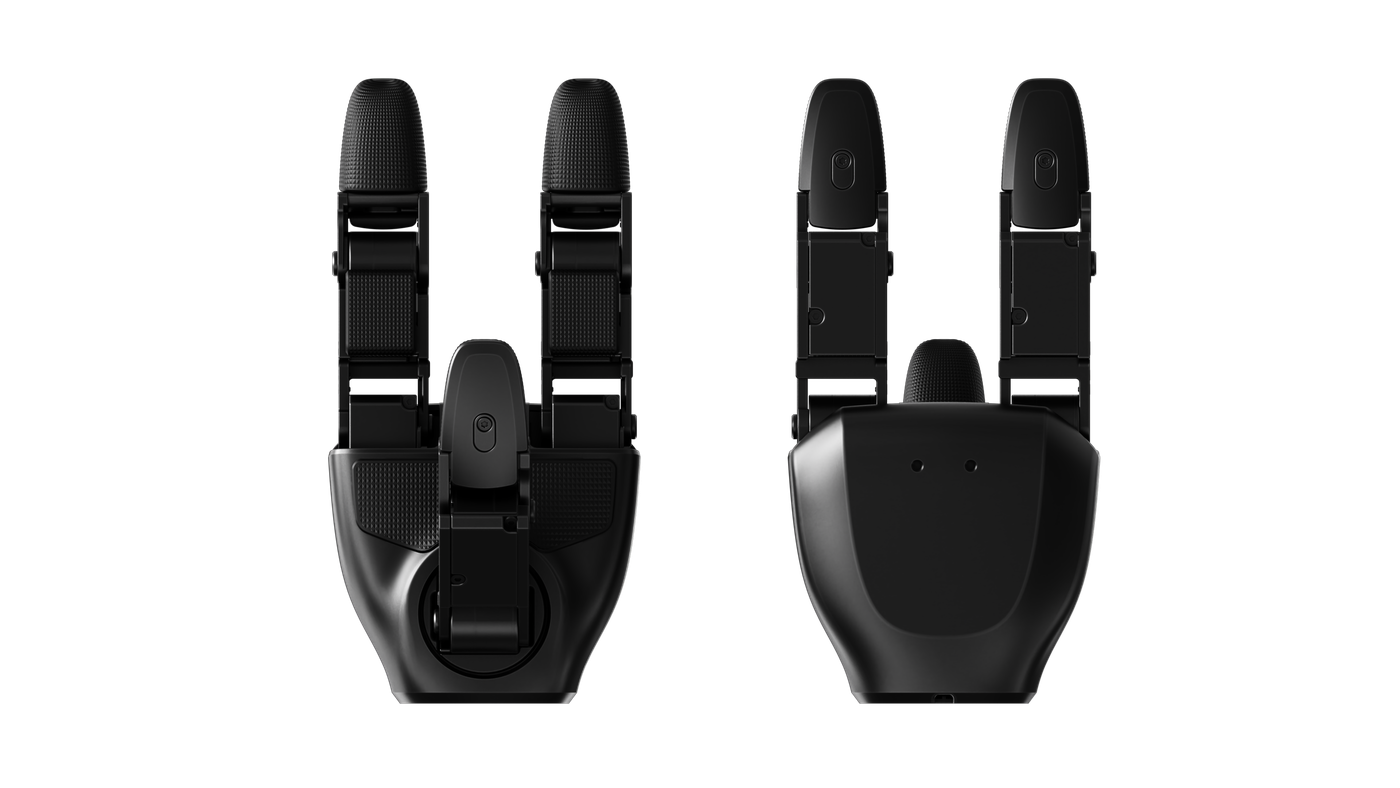
対応アクセサリーに並べたハンドとグリッパーからお選びいただけます。双腕の機体では左右で2つお使いいただくのが標準ですので、左右の別はご発注のときにお知らせください。手首とフランジのモデルを公開しておりますので、取り付け具をお客様側で設計していただくこともできます。
-
電源はどうなりますか。
走行台車の着脱式バッテリー(約1.5時間)/上半身は外部電源でお使いいただきます。
-
どこに置けますか。
片腕7自由度の双腕をモーター付き走行台車に載せた構成です。折りたたんだ状態で683×520×440mmの床があれば置け、昇降コラムを伸ばすと最大約1600mmまで作業の高さを上げられます。