


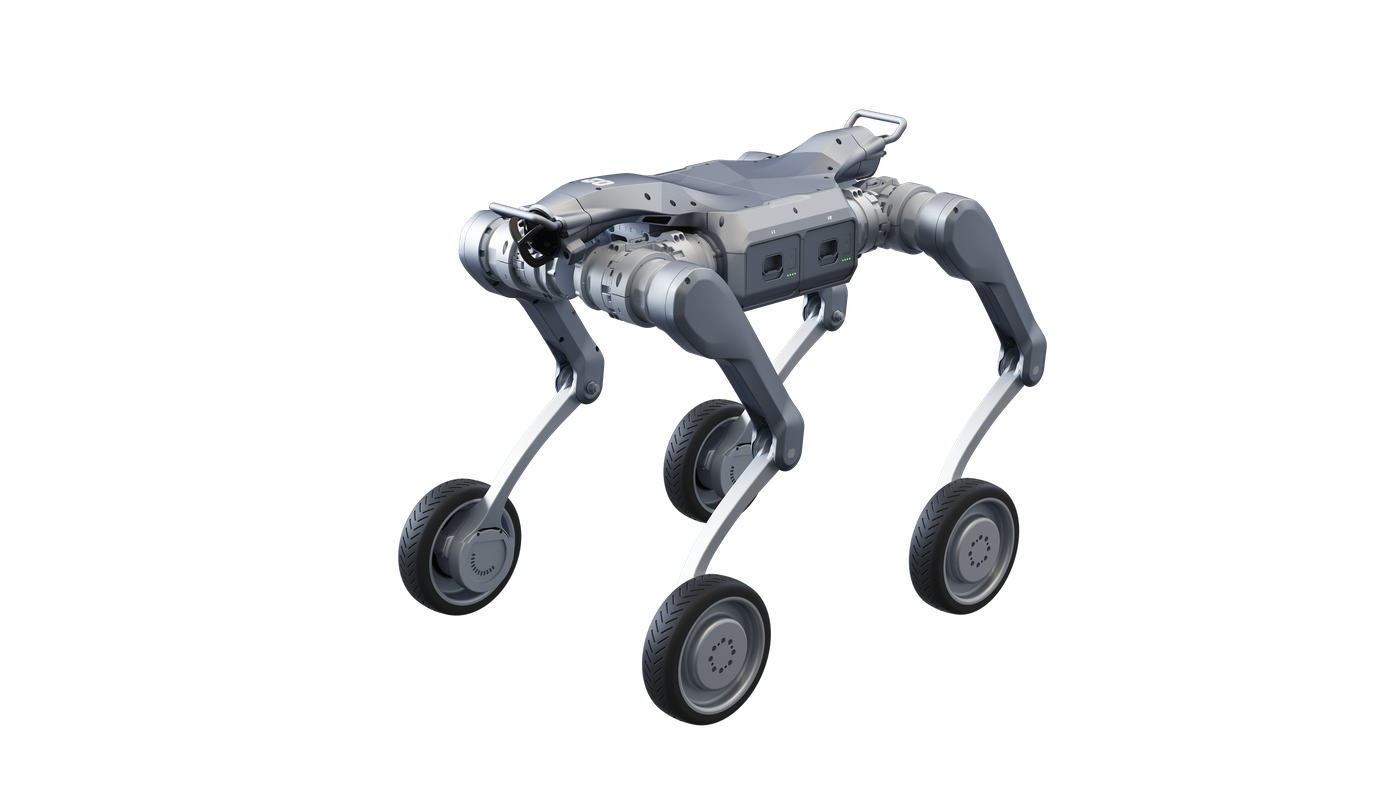
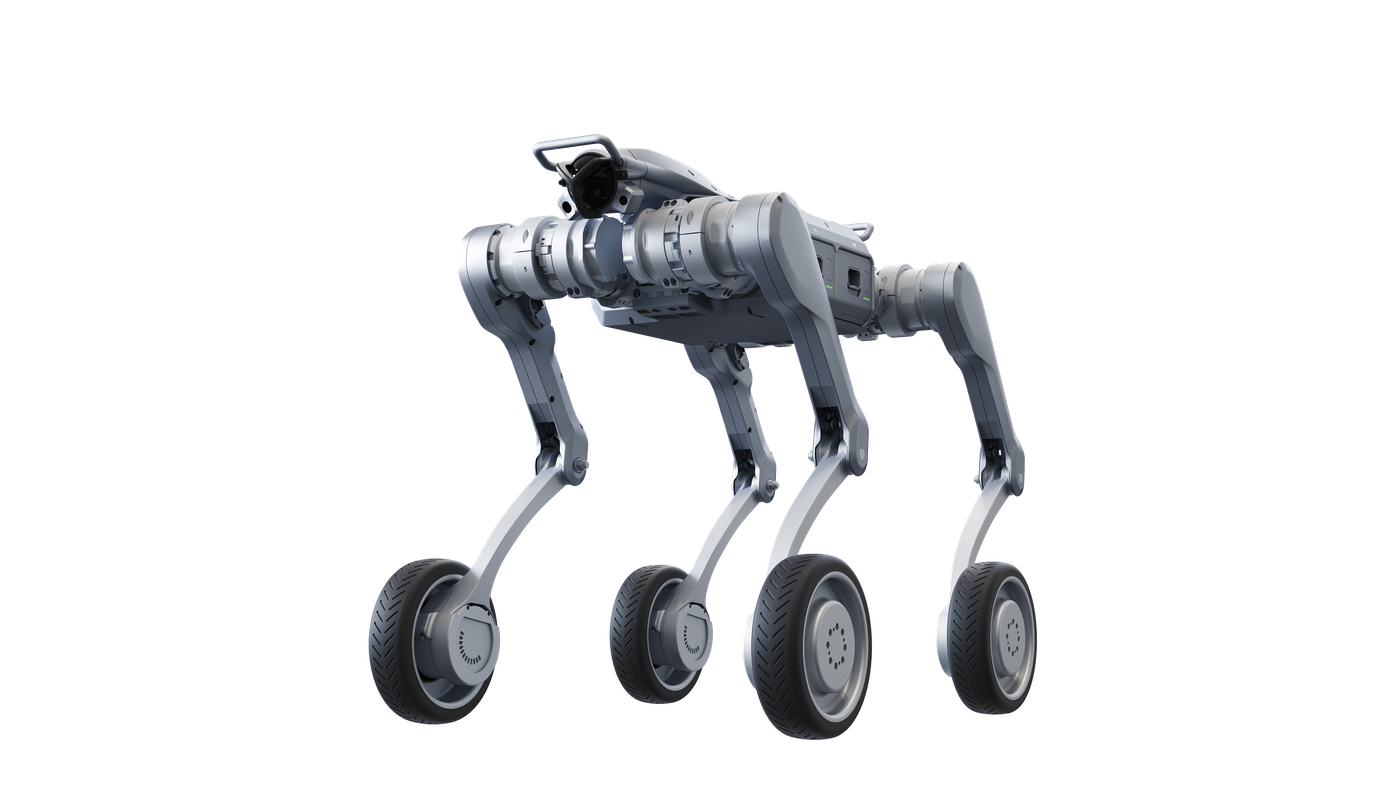
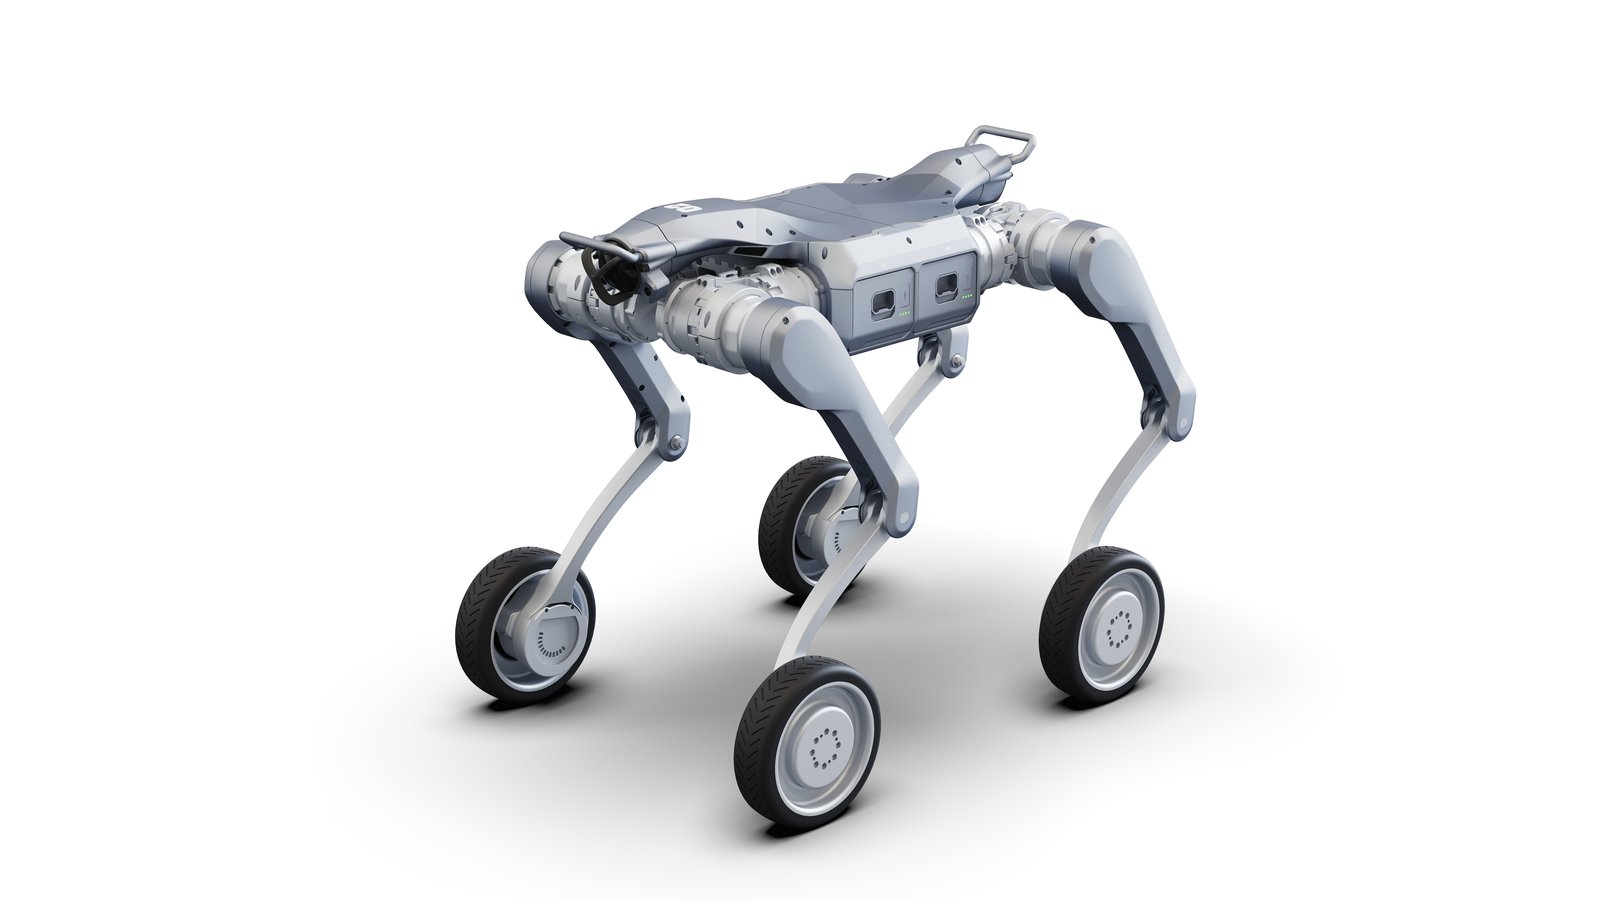

A2-W Pro
LiDARを2台にし、高演算ドックと無線ベクター追従モジュールを足した構成
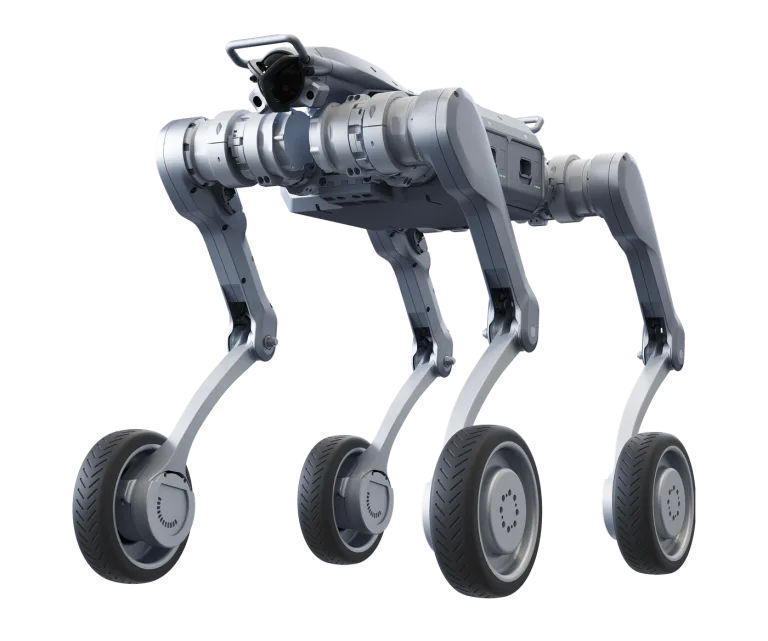
- 車輪 あり
- 本体の自由度 16
- 計算モジュール 8コアCPU + Intel Core i7 + 高演算ドック100TOPS
- 二次開発 対応
SPECS
基本仕様
スペック
- 寸法(立位)
- 900×440×625mm
- 重量
- 約52kg(バッテリー込み)
- 車輪
- あり
- 本体の自由度
- 16
- 片脚の自由度
- 3
- 車輪の自由度
- 4
- 移動速度
- 3m/s(瞬間最高速6m/s)
- 関節の最大トルク
- 約180N・m
- 連続歩行時の積載
- 20〜25kg
- 立位での積載
- 100kg
- 防塵防水
- IP67
- 計算モジュール
- 8コアCPU + Intel Core i7 + 高演算ドック100TOPS
- 知覚センサー
- LiDAR×2 + 広角カメラ×1 + 無線ベクター追従モジュール
- バッテリー
- 9,000mAh(453.6Wh)×2・2連装のホットスワップ(1本あたり約1時間で充電)
- 稼働可能目安時間
- 無負荷で約4〜5時間(約20km)/25kg積載で約2.5〜3時間(約12.5km)
- 段差の踏破
- 連続28cm以上/単段90cm以上
- 斜面の踏破
- 45°
- 動作温度
- −20〜55℃
- 外部接続
- RS485×2/CAN×2/GbE×2/USB3.0 Type-C×4/12V・24V・BATの電源出力
- 通信
- Wi-Fi 6/Bluetooth 5.2
- 二次開発
- ハイレベルとローレベルの両方のSDKに対応します(Isaac Sim対応)
 同梱品
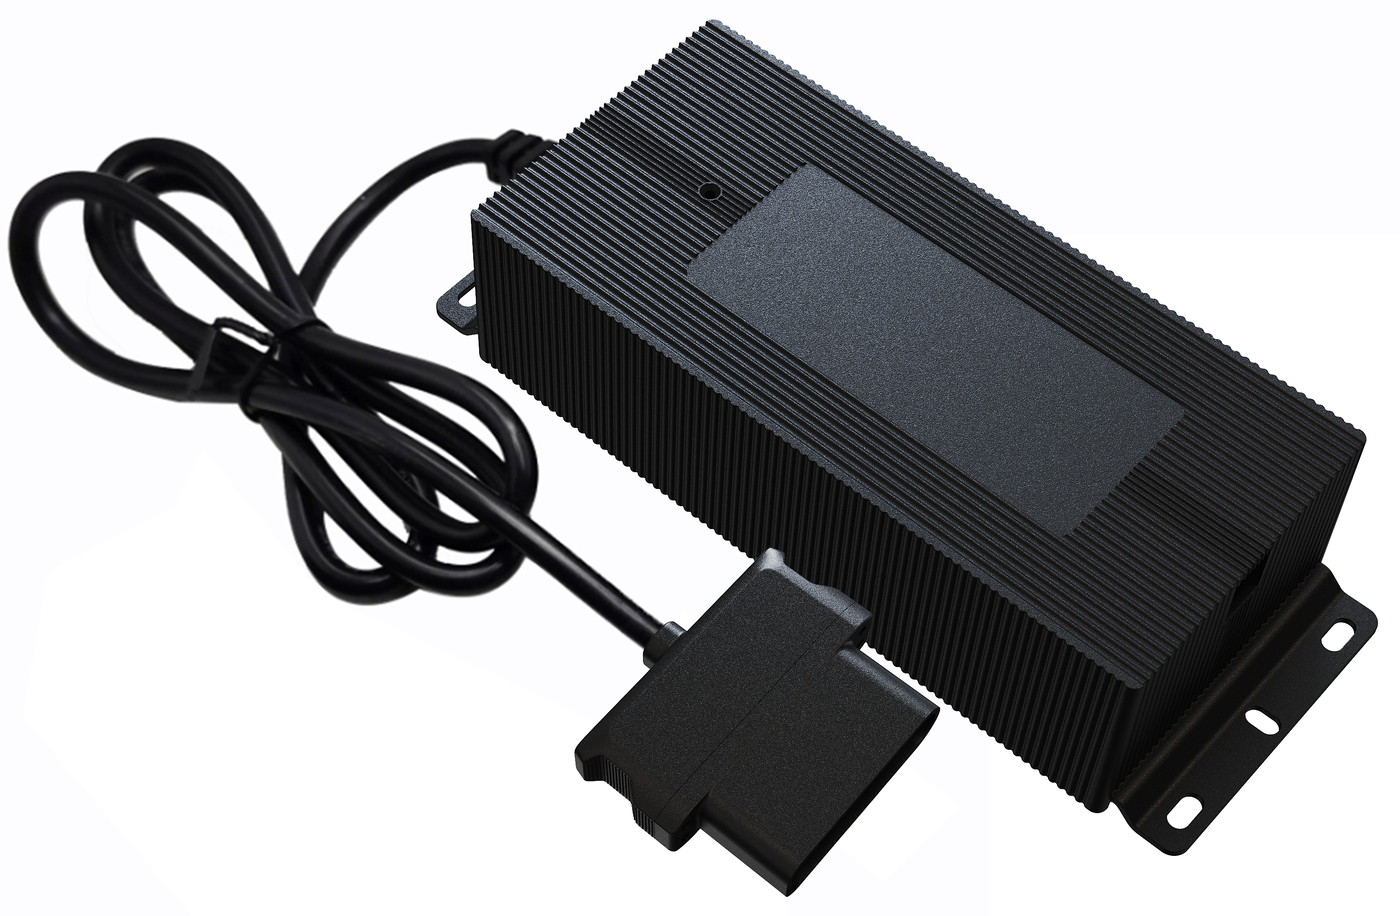
- 本体 x 1
- バッテリー x 2
- 充電器 x 1
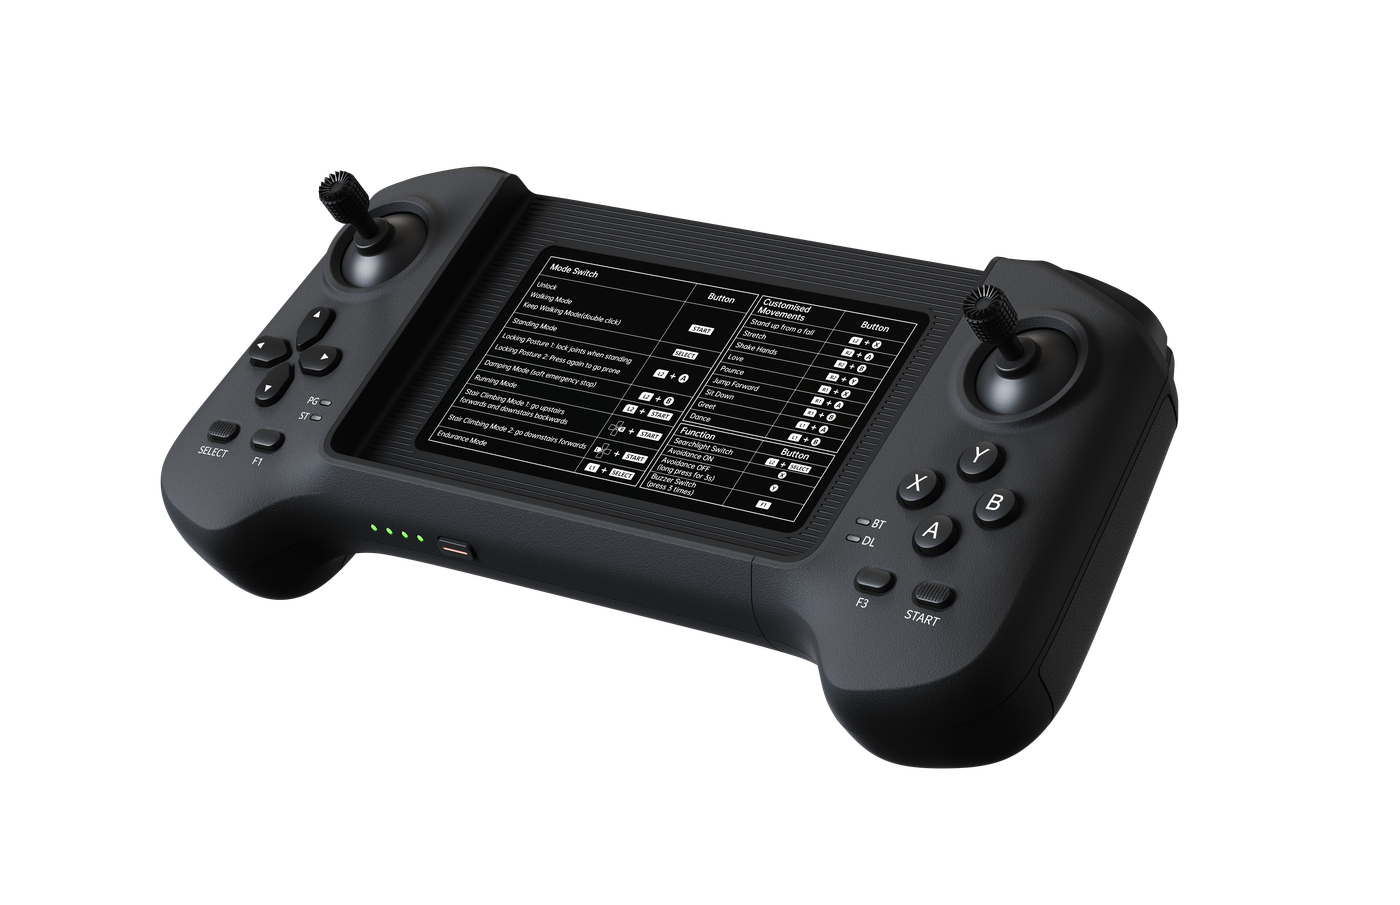
- コントローラ x 1
- 計算ドック(100TOPS) x 1
- 無線ベクター追従モジュール x 1
SPECS
同シリーズ比較
| 構成 | 車輪 | 追加の計算モジュール | 知覚センサー | |
|---|---|---|---|---|
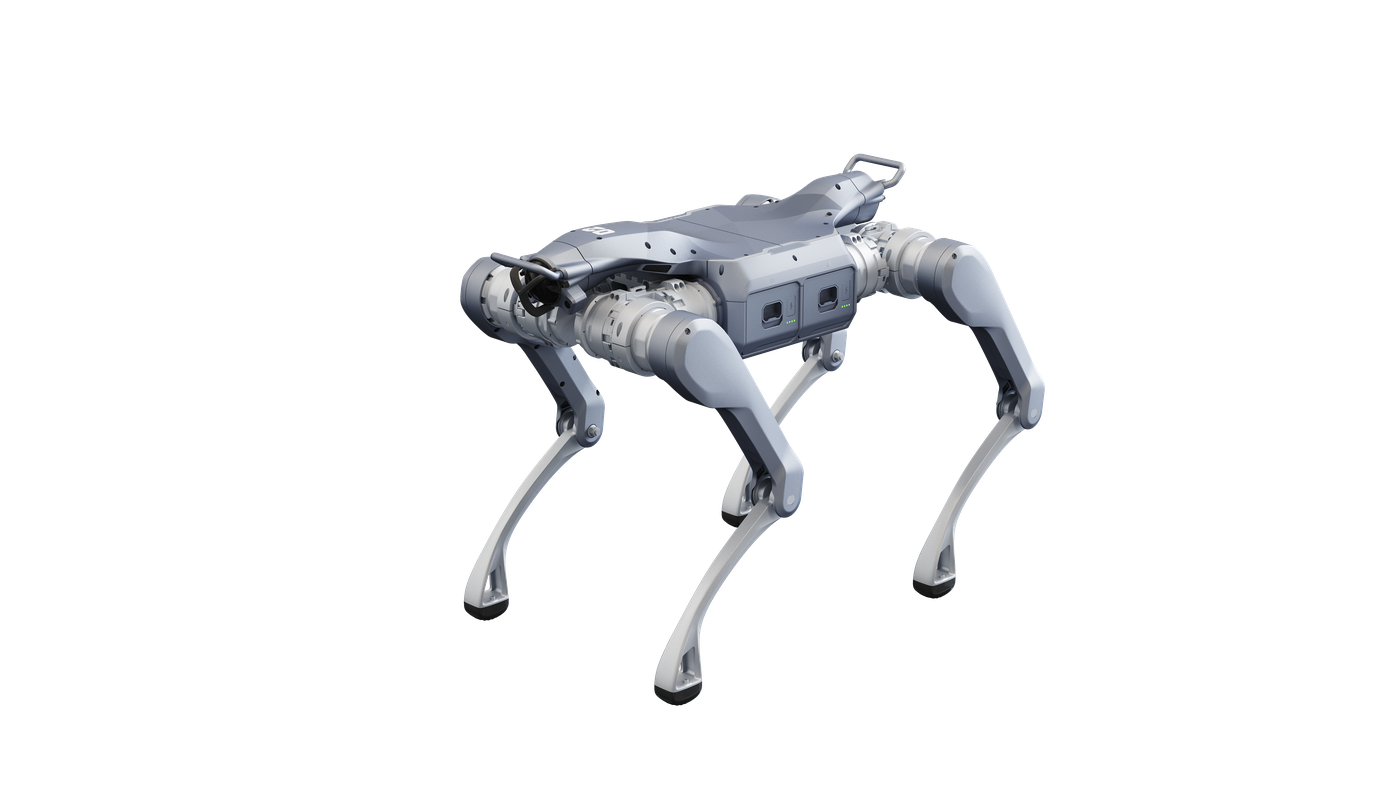 A2 Pro |
なし | 高演算ドック100TOPS | LiDAR×2 + 広角カメラ×1 + 無線ベクター追従モジュール | |
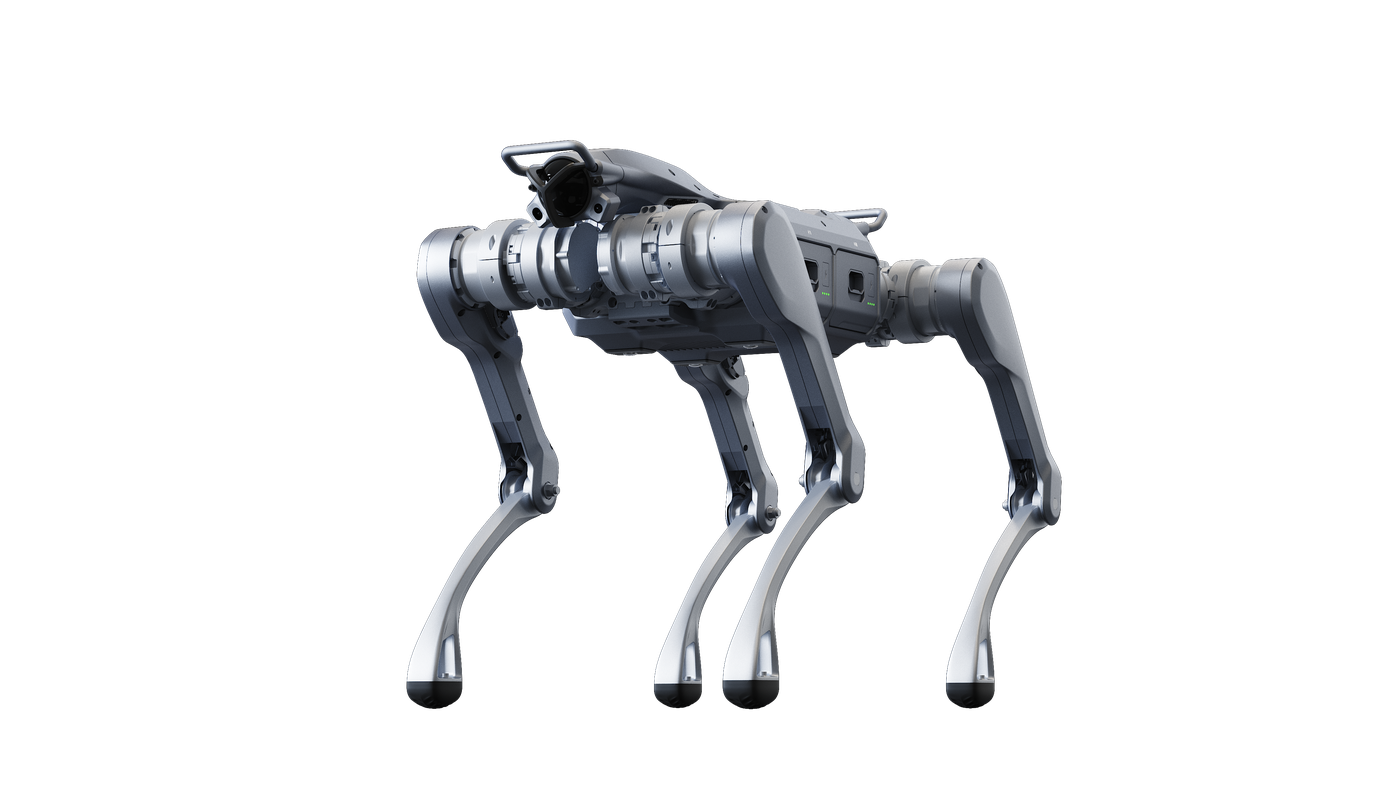 A2 Standard |
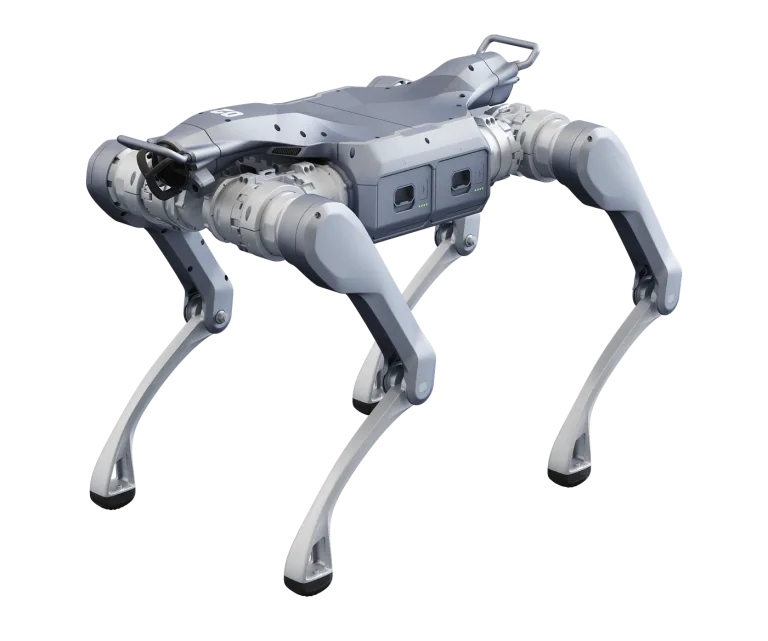
なし | なし | LiDAR×1 + 広角カメラ×1(カメラは2台まで増やせます) | |
|
A2-W Pro
表示中
|
あり | 高演算ドック100TOPS | LiDAR×2 + 広角カメラ×1 + 無線ベクター追従モジュール | |
|
A2-W Standard
|
あり | なし | LiDAR×1 + 広角カメラ×1(カメラは2台まで増やせます) |
Q&A
よくある質問
-
StandardとProはどこが違いますか。
ProはLiDARが1台から2台へ増え、計算モジュールが2基から3基になります。
-
1回の充電でどのくらい動きますか。
無負荷で約4〜5時間(約20km)/25kg積載で約2.5〜3時間(約12.5km)が目安です。
-
車輪と自律走行を組み合わせると何ができますか。
車輪による移動と、LiDAR2台によるSLAMのマッピングと自律走行を組み合わせられます。平らな区間は車輪で速く移動しながら、地図をもとにした自律走行の開発を進めていただけます。無線ベクター追従モジュールも備えますので、機体を追従させる開発にも組み合わせられます。
-
同梱品には何が入っていますか。
本体・バッテリー・充電器・コントローラ・計算ドック(100TOPS)・無線ベクター追従モジュールをお届けします。